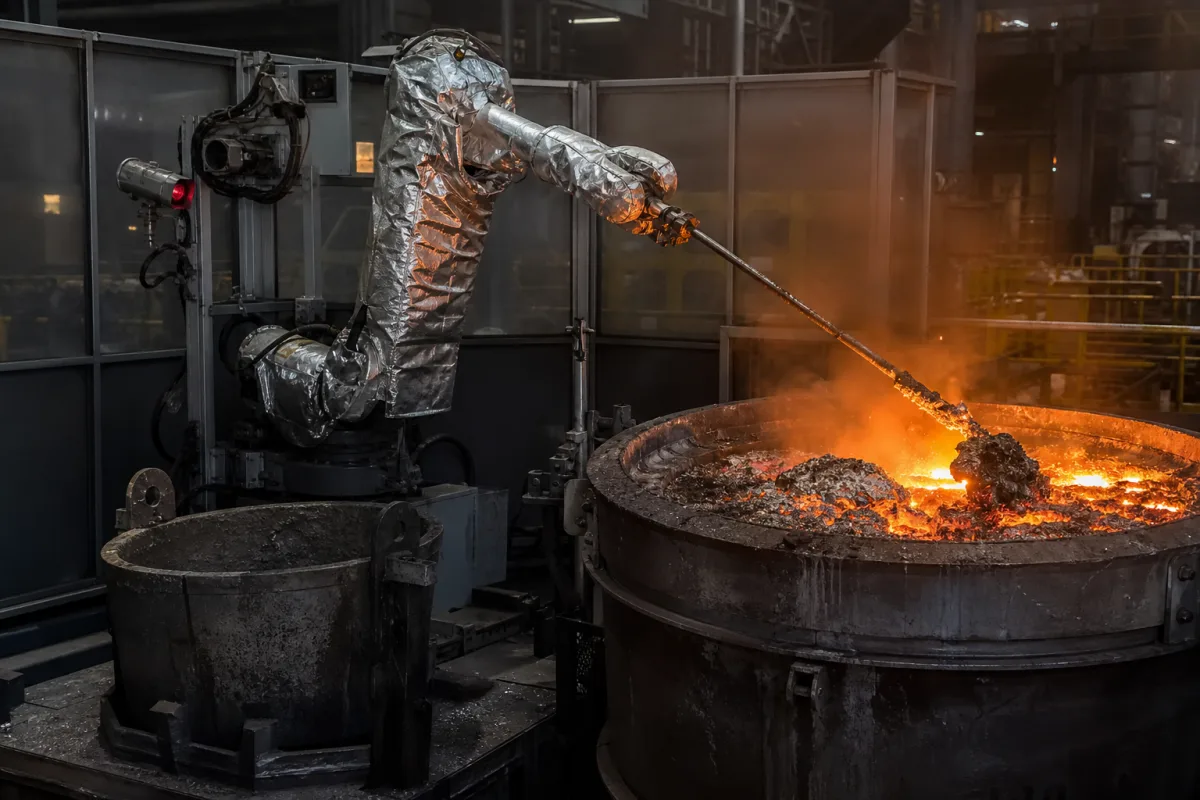
机器人利用热成像和过程算法定位熔融金属表面的浮渣层。机械臂在这些输入的引导下,以受控深度(0.3–0.8毫米)操纵耐火涂层撇渣工具,机械地去除漂浮的浮渣。然后将去除的浮渣沉积到收集容器中。系统在30–60秒的循环时间内运行,机械臂的伸展距离可达3.5米,可适应各种熔炉和钢包几何形状。该过程自动化,以确保一致的除渣效果并减少金属损失。
| 参数 | 典型区间 | 选型说明与越界后果 |
|---|---|---|
| 臂展 | 2.5–3.5 米 | 机械臂最大水平伸展距离 |
| 扒渣深度 | 0.3–0.8 毫米 | 可调节的除渣深度 |
| 循环时间 | 30–60 秒 | 每个完整撇渣周期的时间 |
| 电源 | 380–480 V AC, 50/60 Hz, 3-phase 伏特/赫兹 | 所需电气输入IEC 60038 |
| 工作压力 | 1.0–1.6 MPa | |
| 定位精度 | ±5 mm | At full reachISO 9283 |
| 最大负载 | 50–100 kg | Includes end effector and slag |
| 工作温度 | 0–50 °C | For control cabinet; higher with coolingIEC 60068-2-1/2 |
| 防护等级 | IP54–IP65 | Dust and splash water protectionIEC 60529 |
| 臂部材料 | Q345B steel, hot-dip galvanized | Corrosion resistant for molten metal environmentGB/T 1591 |
| 重量 | 1500–2500 kg | Including base and control unit |
| 占地面积 | 2.0 × 2.5 m | Base dimensions |
区间为行业参考值,供询价时圈定范围用,不构成供应商承诺。下单前请向法人制造商核实每一项数值与标准。
诱因 → 失效模式 → 工程缓解
该产品在 CNFX 数据库中的搜索词、别名和技术称呼。
| pressure: | 大气压至最大1.5巴(21.8磅/平方英寸) |
| flow rate: | 0.5-5.0吨/小时 |
| temperature: | 熔融金属接触温度最高1600°C(2912°F) |
不是客户评论,也不是实时热度。以下维度用于前期 RFQ 准备和供应商评估。
这些分值是采购评估维度示例,不代表真实客户评分、具体国家买家反馈或实时询盘。
最大水平伸展距离为2.5–3.5米,具体取决于型号。该范围允许适应各种熔炉和钢包尺寸。请与供应商确认您具体配置的精确伸展距离。
系统需要380–480 V AC、50/60 Hz、三相电源,符合IEC 60038标准。确保您的设施提供此电压和频率,并与制造商核实实际要求。
机器人专为熔融金属环境设计,具有钢框架、耐火涂层撇渣器、陶瓷绝缘和铝外壳。控制柜在0–50°C的环境温度下工作,防护等级为IP54–IP65。请务必核实您具体应用的热限制。
定位精度为±5毫米(全伸展时),符合ISO 9283标准。这确保了精确的除渣深度控制。然而,实际精度可能因安装和维护而异;请与制造商核实。
CNFX 是开放目录,不是交易平台或采购代理。工厂资料和表单用于帮助你准备直接沟通。
CNFX 制造商资料、技术分类、公开产品信息和持续合理性检查。
说明目标数量、应用场景、交期和关键技术要求,用于准备 RFQ 或供应商评估。