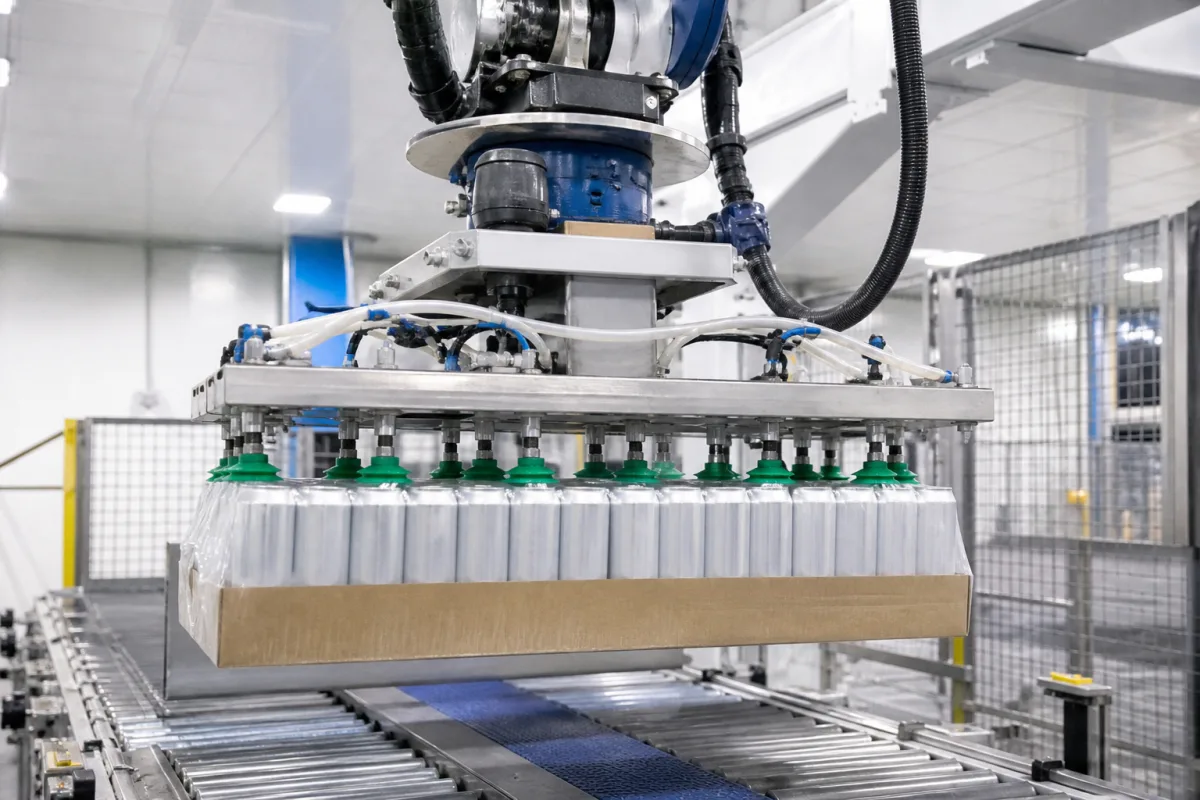
该系统通过真空泵或发生器在吸盘内产生真空(负压)来运行。当吸盘接触容器表面时,空气被抽出,形成压力差,从而牢固地附着容器。在提升和移动过程中保持真空水平,并通过破坏真空密封来释放容器,将其放置在所需位置。传感器和控制装置监控真空压力,以确保正确抓握并防止掉落。
| 参数 | 典型区间 | 选型说明与越界后果 |
|---|---|---|
| 真空流量 | 100–200 L/min | Determines cycle time; higher flow for porous loads |
| 吸盘数量 | 4–12 pcs | Depends on container size and weight |
| 吸盘直径 | 40–120 mm | Larger diameter for heavier containers |
| 提升能力 | 50–500 kg | Total payload including gripper and containers |
| 定位精度 | ±0.5 mm | Ensures precise placement on conveyor |
| 工作压力 | 0.6–0.8 MPa | Compressed air supply for vacuum generation |
| 电源电压 | 24 ±10% V DC | For solenoid valves and sensors |
| 工作温度 | 5–40 °C | Outside range may affect seal integrity |
| 防护等级 | IP54–IP65 | Protects against dust and water jetsIEC 60529 |
| 吸盘材质 | NBR–SI | NBR for oil resistance, SI for high temp |
| 重量 | 15–80 kg | Affects robot payload capacity |
| 外形尺寸 | 300×300–600×600 mm | Must fit within robot working envelope |
区间为行业参考值,供询价时圈定范围用,不构成供应商承诺。下单前请向法人制造商核实每一项数值与标准。
诱因 → 失效模式 → 工程缓解
| pressure: | 真空:-0.8至-0.95巴,最大供气压力:6巴 |
| flow rate: | 每个抓取器30-100升/分钟 |
| temperature: | 0°C至60°C |
| slurry concentration: | 不适用 - 设计用于清洁、干燥的表面 |
不是客户评论,也不是实时热度。以下维度用于前期 RFQ 准备和供应商评估。
这些分值是采购评估维度示例,不代表真实客户评分、具体国家买家反馈或实时询盘。
列出的提升能力范围为50–500 kg,包括抓具和容器。实际能力取决于具体型号,必须与制造商确认以适用于您的应用。
吸盘材料有聚氨酯或硅胶,如材料列表所示。选择取决于容器表面和操作条件;还提到了NBR和SI作为吸盘材料选项。
系统需要0.6–0.8 MPa的压缩空气供应,符合ISO 8573-1。这是参考范围;请与供应商确认确切要求。
系统实现±0.5 mm的定位精度,如所列。传感器和控制装置监控真空压力和位置,但实际精度取决于集成情况,必须进行验证。
CNFX 是开放目录,不是交易平台或采购代理。工厂资料和表单用于帮助你准备直接沟通。
CNFX 制造商资料、技术分类、公开产品信息和持续合理性检查。
说明目标数量、应用场景、交期和关键技术要求,用于准备 RFQ 或供应商评估。