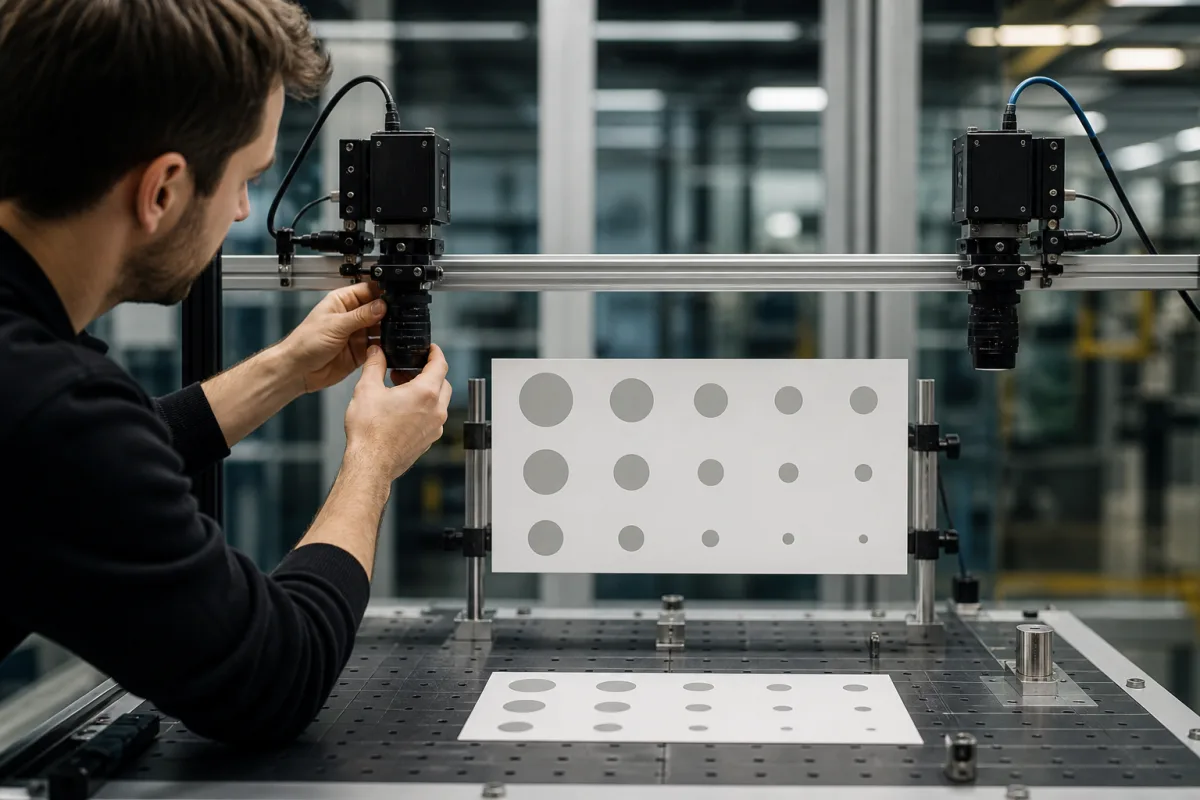
立体相机阵列基于立体视觉和三角测量原理工作。多个具有已知位置和方向的相机同步捕获同一场景的图像。图像处理算法随后识别这些图像中的对应点。通过计算这些匹配点的视差(位置差异)并应用几何校准数据,系统计算每个点的精确3D坐标,从而有效地将2D像素数据转换为表示扫描物体表面拓扑的3D点云或深度图。
| 参数 | 典型区间 | 选型说明与越界后果 |
|---|---|---|
| 基线距离 | 50–200 毫米 | 阵列中相邻相机光学中心之间的距离 |
| 帧同步精度 | ±0.1 微秒 | 所有摄像机之间图像采集的最大时间差 |
| 摄像头数量 | 2–8 个 | 阵列配置中的摄像头总数 |
| 视场重叠率 | 60–90 % | 相邻摄像头之间视觉覆盖区域的重叠百分比 |
| 分辨率 | 5–12 MP | Affects detail level for pattern recognition and measurement. |
| 帧率 | 30–120 fps | Higher frame rates capture fast-moving objects but require more bandwidth. |
| 工作温度 | -10–50 °C | Outside this range, image quality may degrade. |
| 防护等级 | IP54–IP65 | Protects against dust and water for industrial environments.IEC 60529 |
| 功耗 | 5–15 W | Total power for all cameras and processing unit. |
| 接口 | GigE, USB3.0 | Data transfer and control interface for integration. |
| 重量 | 1.5–4.0 kg | Depends on number of cameras and housing material. |
| 镜头接口 | C, CS | Compatibility with standard lenses for different FOV requirements. |
区间为行业参考值,供询价时圈定范围用,不构成供应商承诺。下单前请向法人制造商核实每一项数值与标准。
诱因 → 失效模式 → 工程缓解
| pressure: | 大气压(非加压) |
| other spec: | IP67防护等级,0-95%非冷凝湿度 |
| temperature: | -10°C 至 50°C |
不是客户评论,也不是实时热度。以下维度用于前期 RFQ 准备和供应商评估。
这些分值是采购评估维度示例,不代表真实客户评分、具体国家买家反馈或实时询盘。
阵列通常包含2至8个相机,具体取决于配置和应用需求。确切数量应与制造商确认具体型号。
基线距离是相邻相机光学中心之间的距离,范围为50至200毫米。它影响深度精度和视场重叠。较大的基线通常提高深度分辨率,但可能减少重叠。
阵列支持GigE和USB3.0接口用于数据传输和控制。选择取决于集成需求和带宽要求。
阵列的工作温度范围为-10°C至50°C。超出此范围,图像质量可能下降。请务必与制造商核实具体型号的环境规格。
CNFX 是开放目录,不是交易平台或采购代理。工厂资料和表单用于帮助你准备直接沟通。
CNFX 制造商资料、技术分类、公开产品信息和持续合理性检查。
说明目标数量、应用场景、交期和关键技术要求,用于准备 RFQ 或供应商评估。