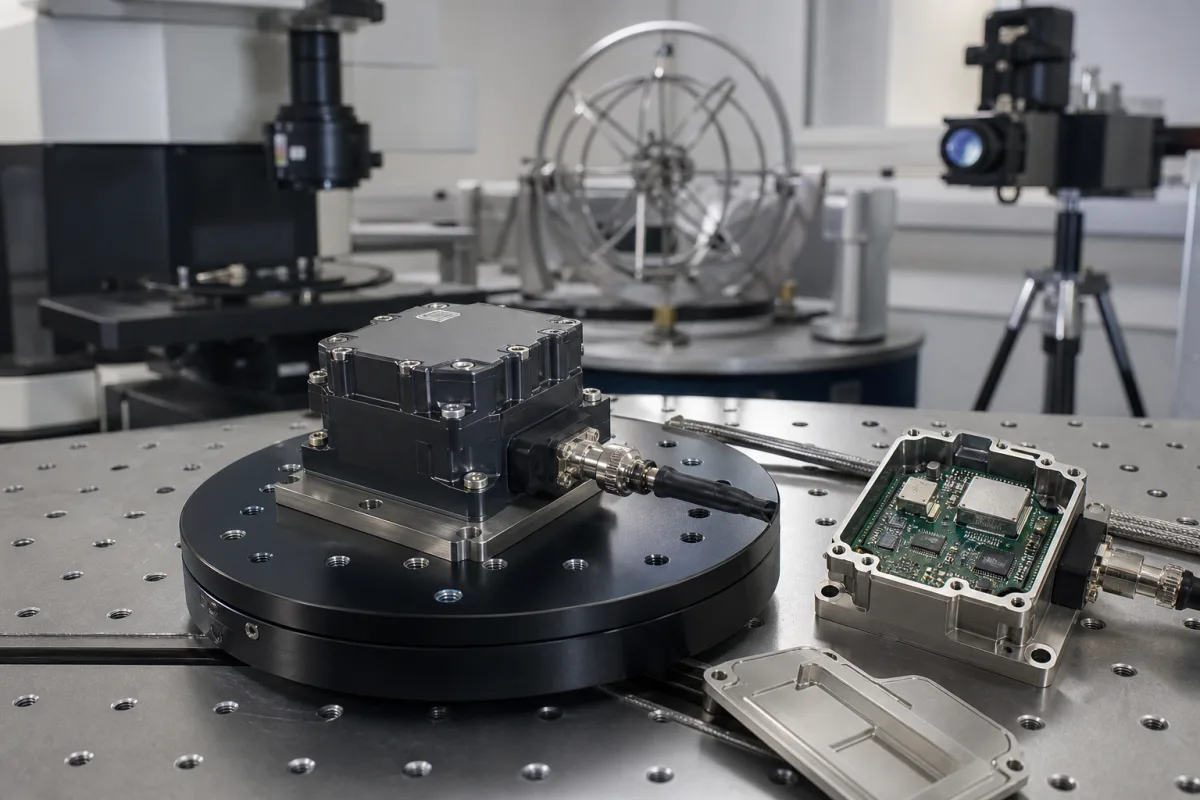
该IMU模块使用MEMS加速度计通过电容感应检测线性加速度。当模块加速时,检测质量发生位移,改变电容,该变化被转换为与所施加力成比例的数字信号。MEMS陀螺仪利用振动结构上的科里奥利效应检测角速率。当模块旋转时,科里奥利力引起振动元件的位移,该位移被电容感应并转换为数字输出。两个传感器的输出均被数字化,并通过SPI或I2C接口提供给主机处理器读取。
| 参数 | 典型区间 | 选型说明与越界后果 |
|---|---|---|
| 加速度计量程 | ±2–±16 g | 线性加速度的满量程测量范围 |
| 陀螺仪量程 | ±125–±2000 度/秒 | 角速率全量程测量范围 |
| 带宽 | 10–1000 赫兹 | 传感器信号输出带宽 |
| 非线性度 | ±0.1 %FS | 全量程范围内与最佳拟合直线的最大偏差 |
| 工作温度 | -40–85 摄氏度 | 在指定性能下的环境温度范围 |
| 供电电压 | 3.0–3.6 伏特 | 设备运行所需的直流输入电压 |
| 输出数据率 | 1–1000 Hz | Configurable |
| 零偏稳定性 | 0.5–5 °/h | Gyroscope, Allan variance |
| 加速度计零偏稳定性 | 0.01–0.1 mg | Allan variance |
| 抗冲击 | 10000 g | Powered, 0.1 ms |
| 防护等级 | IP67 | Sealed enclosureIEC 60529 |
| 重量 | 10–20 g | Depends on connector |
| 接口 | SPI/I2C | Digital output |
区间为行业参考值,供询价时圈定范围用,不构成供应商承诺。下单前请向法人制造商核实每一项数值与标准。
诱因 → 失效模式 → 工程缓解
该产品在 CNFX 数据库中的搜索词、别名和技术称呼。
| pressure: | 0 至 1 个大气压(非加压) |
| other spec: | 振动:20g RMS,冲击:2000g |
| temperature: | -40°C 至 +85°C |
不是客户评论,也不是实时热度。以下维度用于前期 RFQ 准备和供应商评估。
这些分值是采购评估维度示例,不代表真实客户评分、具体国家买家反馈或实时询盘。
该IMU模块设计用于集成到导航、制导和稳定系统中,例如工业机器人、自动驾驶车辆和平台稳定。它提供原始惯性数据,主机系统的处理器利用这些数据计算位置、方向和速度。
加速度计范围为±2至±16 g,陀螺仪范围为±125至±2000 °/s。这些范围是可配置的,但具体型号的准确值必须与制造商确认。
该模块通过SPI或I2C接口提供数字输出。具体接口和协议细节应参考产品数据表。
不,该模块是输出原始惯性数据的组件。主机系统必须实现算法,将这些数据转换为有意义的运动信息,例如位置和方向。
CNFX 是开放目录,不是交易平台或采购代理。工厂资料和表单用于帮助你准备直接沟通。
CNFX 制造商资料、技术分类、公开产品信息和持续合理性检查。
说明目标数量、应用场景、交期和关键技术要求,用于准备 RFQ 或供应商评估。