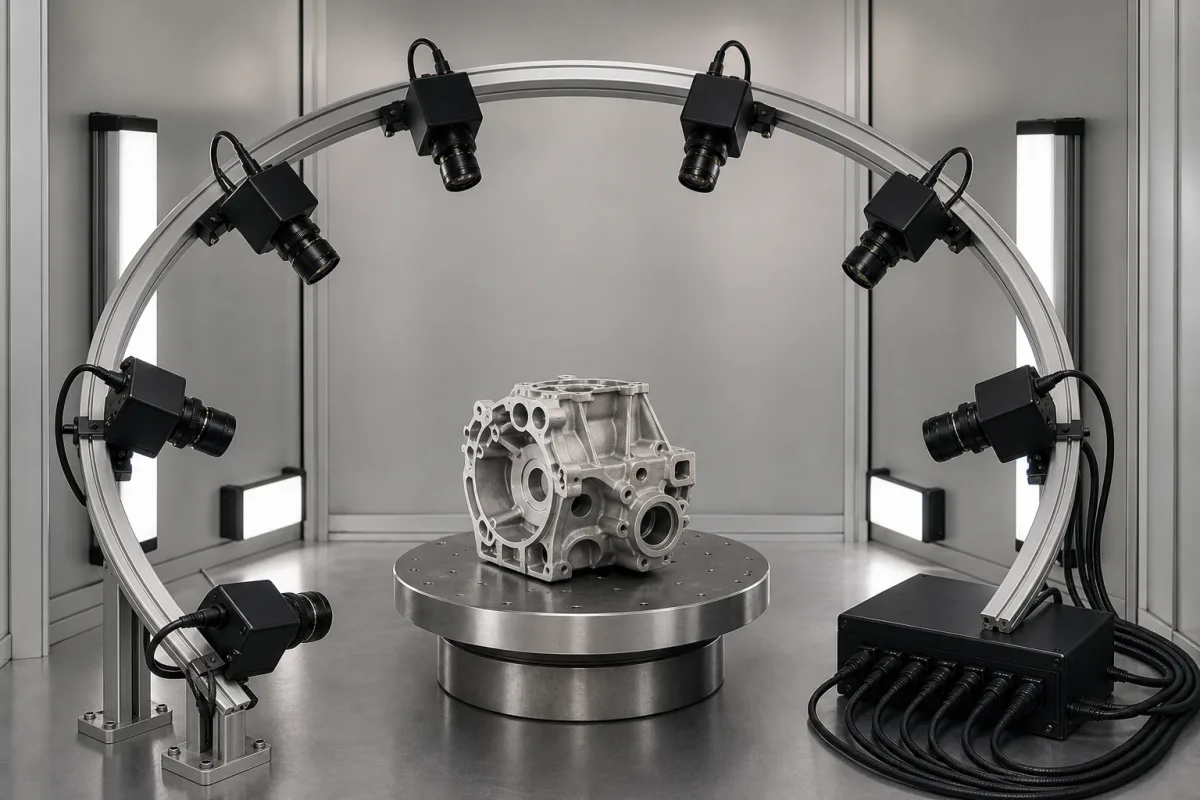
一套双目头与多台设备组合,交付边界不同
采集、时序、几何基准和计算分别列入结构
下表是阵列的功能结构与交付核对,未指定数量和制造料号。同步可能由设备内功能或网络实现;标靶通常用于校准而非一直装在工位内,处理也可能在相机或外部主机中完成。不能据此要求每台设备有五个独立盒子。[1][3][4][7]
左右滑动查看完整表格 →
| 部件 | 作用 | 材料与配置 |
|---|---|---|
| 相机模组、镜头与光学窗口 | 从各观察位置采集可匹配图像。需要确认焦距、视场、曝光和所选成像模式;多视角共同看见的区域与物体遮挡决定可重建范围。[1][2] | 具体传感器与镜头按型号清单;rc_visard维护资料确认有减反射镀膜玻璃镜头。壳体牌号、窗口和密封不凭场景图片推断,不能把CMOS/CCD当可随意替换的配置。[6] |
| 同步、触发与时钟功能 | 使多路数据具有可解释的时间关系。PTP先对齐时钟;是否同时曝光、按次序曝光或按触发采集,还取决于设备支持和采集配置。[4][5] | 可在相机电子系统、外部触发硬件与网络设备中实现;不保证一定交付独立同步控制板,也不从晶振指标推得整套曝光偏差。 |
| 标定靶与几何参考 | 提供已知图案及尺寸,供内参、双目关系或多设备相对姿态标定。尺寸输入、图案完整可见和标靶质量都会影响结果。[3][7] | 靶材、图案尺寸与证书按实际校准附件确认;玻璃或陶瓷不是所有阵列的必选。rc_visard标准供货清单并未包含全部校准和安装附件。[1][7] |
| 安装框架与机械连接 | 保持观察位置、朝向及线缆受力条件。移动或受撞后的几何关系需要复核;安装到机器人还须核对相机与机器人坐标关系。[1][6][7] | 材料、刚度、安装界面与防护按工位设计图确认。外置支架和线缆不自动包含在相机标准交付中,不能仅以铝合金名称保证标定稳定性。[1] |
| 图像处理与点云管理 | 执行校正、匹配、深度/置信度计算和多视角坐标变换。rc_visard有机内处理,多设备点云的合并另需相应标定、软件和计算资源。[1][2][3] | 处理器、内存、主机、软件版本及许可证分项确认。设备是否输出原图、视差或点云,不能由外壳或接口名称判断。[1][2] |
参数要对应图像流、距离、模式和设备边界
以下rc_visard数值引自26.07.3手册,作为双目设备例。没有把单台双目头的质量、功耗或深度性能扩大为多相机工位保证;购买时应锁定具体型号、镜头、处理位置和软件版本。
左右滑动查看完整表格 →
| 参数 | 资料与范围 | 选型含义 |
|---|---|---|
| 相机数量与组合 | 按双目设备、成像通道及纹理相机分别计数 | 一台双目设备已有左右图像对;Ensenso示例的“两台双目+一台彩色”描述设备组合,而非五台相同相机。增加视角的目标是覆盖与共同坐标数据,不能只凭数量承诺分辨率提高。[2][3] |
| 时钟、触发与曝光同步 | 按实际采集配置约定曝光时差;PTP不是固定µs保证 | rc_visard支持NTP及PTP时间同步,PTP需网络主时钟。Basler通用PTP文档说明精度依网络和设置、采集功能依型号;这不能推定rc_visard支持文档中所有其他机型触发功能。需分别验收时钟状态与运动目标的采集时序。[4][5] |
| 原始图像与深度图分辨率 | rc_visard图像1280×960;深度图依质量模式输出 | 机内Full深度1280×960为1Hz,Low为214×160/25Hz;Full涉及StereoPlus许可。像素数、有效深度覆盖和毫米分辨率分别说明,不能把原图像素数当所有深度帧的点数。[1][2] |
| 深度输出帧率与延迟 | 机内:Full 1Hz、High 3Hz、Medium 15Hz、Low 25Hz | 对应深度尺寸分别1280×960、640×480、320×240、214×160。深度帧率不超过相机帧率;投影交替、静态累积和处理模式会影响速度。另验从采集到发布的延迟及完整机器人周期,外置计算不能直接沿用机内表。[1][2] |
| 双目基线、镜头与距离 | rc_visard 65/160:基线65/160mm | 手册列65起点0.2m、160起点0.5m;最大距离写至无穷不等于在远处仍满足测量精度。镜头焦距、可重叠视场与深度模式一起核对,多设备之间的间距也不是单台双目基线。[1][2] |
| 深度分辨率与平均准确度 | 160-4在1m:深度分辨率0.4mm;平均准确度1.5mm | 同型号在2m另为1.5mm与5.8mm,表格条件为全分辨率匹配、随机点投影、非反光且非透明物体。这是两个不同指标;原厂“平均准确度”未写成±最大误差,不改写为任意材质工件公差保证。[1] |
| 温湿度与散热条件 | rc_visard环境0~50°C;20~80%RH、无凝露 | 该系列为被动散热,手册要求周围通风、散热片洁净且壳体不被遮盖。这里是系列环境条件,不是所有阵列共同范围;带主机、灯和封闭机柜的热设计另算。[1] |
| 外壳及安装防护 | rc_visard系列手册:IP54 | 只对所述设备范围引用;外置接头、线缆、灯和工位不因此获得同级保护,也不代表可冲洗或可在爆炸气氛使用。手册另排除腐蚀性、爆炸性液体和气体等环境。[1] |
| 直流供电与配电 | rc_visard:18~30V,标称24V | 手册要求每台使用独立电源,标准供货不含电源、线缆和保险。阵列电源数量、触发I/O和投影/主机支路应按对应接线资料确认;不能将相机输入额定作整工位供电清单。[1] |
| 功耗与附件负载 | rc_visard手册最大功耗25W/台 | 这是单台设备,不包括外置主机、投影器和其他工位附件。按实际数量与并发模式汇总,并明确启动和保护要求;不能将不同边界的功耗表直接比较。[1] |
| 图像、控制与时间接口 | rc_visard以太网;图像与控制接口各有用途 | 手册列Ethernet连接;深度、误差和置信度可经GenICam或gRPC流提供,REST用于相应配置/控制,PTP用于时钟。这些功能不等于控制闭环或安全接口;交换机、主机和并发流性能需工位验证。[1][2][5] |
| 传感头质量与安装负载 | rc_visard 65:0.68kg;160:0.84kg | 质量对应两种基线的传感器;支架、线缆、投影器和处理主机另外计。机器人安装还需看完整组件位置及线缆受力,不能拿传感器净质量当全部末端负载。[1] |
先把各点云放进同一坐标系,再谈拼接与抓取
相机标定包含焦距、畸变与双目相对关系;多设备标定则另求设备间位置和姿态。Ensenso SDK将这些变换保存为Link并组织到共同根节点,点云转换到同一坐标系后才合并。彩色纹理叠加是另一用途,不能认为增加彩色相机就多了一套独立深度测量。[3][7]
工作空间标定用于与现场固定参考对齐,手眼标定用于关联相机数据与机器人动作。校准报告应说清是哪一层关系、使用哪台设备、哪个靶标与哪版配置;仅说“已标定”无法回答换支架后是否还能用。[3][6][7]
rc_visard校准界面给的是像素级平均重投影误差。标靶过小、尺寸填写错误、过曝或遮挡可能影响验证;不能只用一个很小的显示误差就宣称毫米级测量合格。生产场景仍要用对应距离、视场位置、材质及独立参考件核对任务结果。[7][8][9]
稠密点云、置信度和实际可用表面分开看
rc_visard的误差图与置信度图和视差图具有相同尺寸及帧率;无效测量的质量值为零。验收应记录关键面的有效覆盖、误差条件和孔洞位置,而不是只看点云截图是否完整。深度表中的投影、表面与模式条件必须跟随数字保留。[1][2]
填孔会插值,分割过滤可能同时删掉真实小物体,静态模式会累积多帧。它们能改变结果外观、噪声与延迟;运动工件不能沿用要求场景静止的累积或特定双次采集方式。界面更平滑并不直接证明边缘、薄壁和反光面已测准。[2]
先用实际工件测试朝向、遮挡、反光/透明区域与光照变化,保存原图、深度及质量信息,并标明失败或无效区域。图像采集、深度发布、坐标融合和机器人动作分别计时,不能用一个相机fps推整线节拍。[1][2][3]
受撞、换安装或光学质量变化后,复核对应的关系
污染、起雾与热漂移需要分别检查。rc_visard手册要求保护镀膜镜头、按说明清洁,保证被动散热和无凝露环境。不要据图片假定机内有风扇,也不要自行把正压吹扫、滤光片或清洗剂当全部阵列的标准配置。清洁和环境措施须按具体光学窗口与外壳说明执行。[1][6]
rc_visard出厂已标定,强机械冲击后需检查;自校准出现偏移修正时,手册仍建议人工重标定。相机重标定还可能使原手眼值失效,安装关系改变也要重新核对。验证对象应包含实际视场和工作距离,而非仅重复一张容易识别的靶图。[6][7]
询价应给出工件尺寸/材质/表面、测量或抓取任务、近远工作距离、需覆盖的面、运动方式、目标公差和节拍。交付拆分相机与镜头、照明、框架、标靶、同步方式、处理软件/许可、坐标变换、线缆配电及验证数据。ISO10360-8:2013范围是带光学距离传感器的笛卡尔CMM;ISO10360-13:2021涉及光学3D坐标测量系统且限制被测表面特征。需按实际系统确认试验适用性,两者都不为任意阵列自动背书。[1][3][8][9]
资料来源与适用范围
核对日期:2026-10-14。具体双目设备与多视角阵列边界分开,原厂性能表附带模式、距离和表面条件。资料用于技术解释;本页尚无已核实的中国供货厂家。
- Basler rc_visard26.07.3:硬件与表格条件双目基线、图像/深度模式、表3平均准确度及表面条件;环境、单台电气、质量和交付边界。全页文字及表3图核对,非所有阵列通用规格。
- Basler rc_visard26.07.3:立体匹配与质量图机内质量模式、深度帧率、延迟、静态累积、填孔和置信度。帧率表对应机内处理,外置Cube各配置性能需另查相应资料。
- Ensenso SDK4.3.1057:多相机组合与标定相对变换、LinkTree与共同坐标合并;两双目加一彩色示例,并区分工作空间与手眼用途。不是跨品牌兼容证明。
- Basler:PTP时钟同步通用相机文档Version136/2026-10-01;网络条件与型号差异。只引用时钟和采集功能的边界,不能推所有功能适用rc_visard。
- Basler rc_visard26.07.3:时间同步时间戳、NTP默认及PTP从时钟/主时钟要求;不从协议名推曝光时差保证。
- Basler rc_visard26.07.3:维护镀膜镜头保护、出厂校准、冲击复核与设置备份边界;不替其他型号提供通用清洗或散热处方。
- Basler rc_visard26.07.3:相机标定内参/双目关系、靶标尺寸/质量、像素重投影误差、自校准与手眼结果失效。不是整工位尺寸验收证书。
- ISO10360-8:2013官方公开范围2024确认;光学距离传感器笛卡尔CMM及双方约定范围。51页付费正文未读,不据此设相机角度或基线公差。
- ISO10360-13:2021官方公开范围光学3D CMS长度性能验收/复检及表面特征限制;当前审查中,52页付费正文未读,不写具体试验限值。