行业验证制造数据 · 2026

机器人涂覆应用臂

基于 CNFX 目录中多个工厂资料的聚合洞察,机器人涂覆应用臂 在 计算机、电子和光学产品制造 行业中通常会围绕 臂展 到 额定负载 进行能力评估。

技术定义与核心装配

一个典型的 机器人涂覆应用臂 通常集成 臂架结构 与 伺服电机。CNFX 上列出的制造商通常强调 铝合金 结构,以支持稳定的生产应用。

一种机器人臂组件,设计用于自动化制造系统中精确施加三防漆。

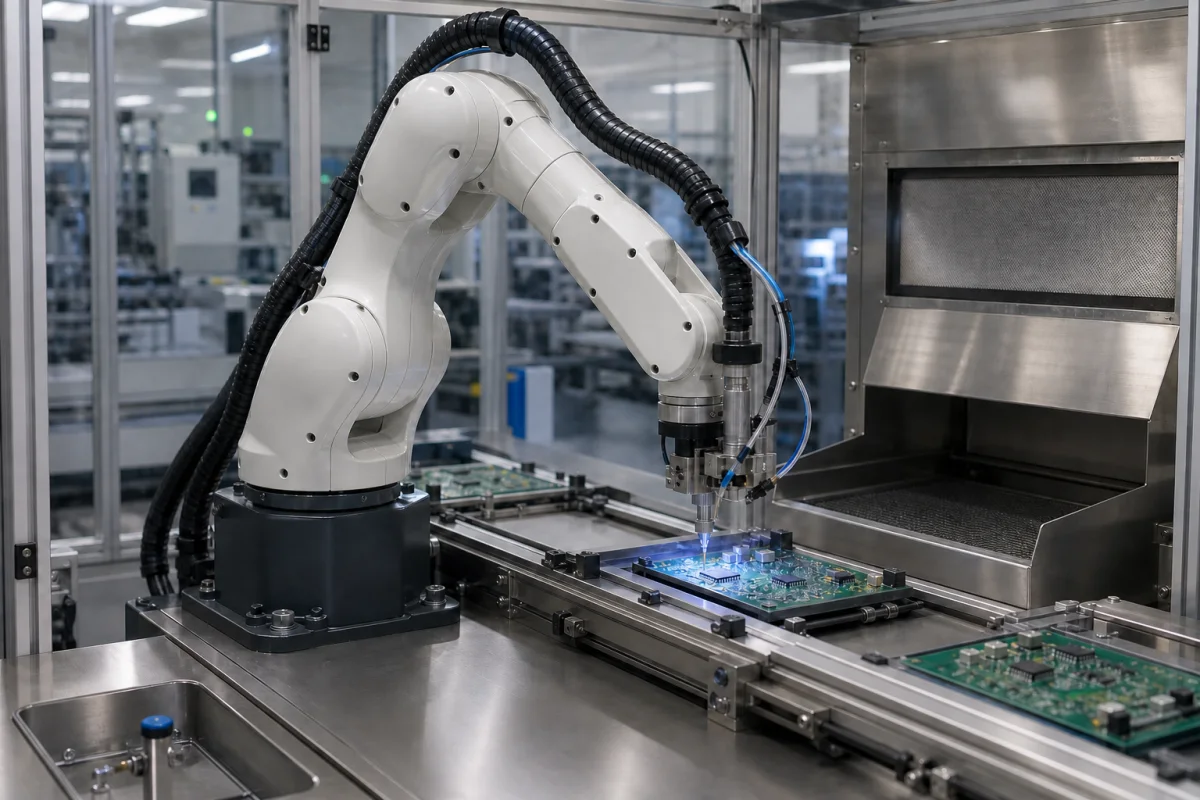
机器人涂覆应用臂 的工业制造场景图
产品参考图片;具体外观与规格请向制造商确认。

产品规格

技术参数与制造背景: 机器人涂覆应用臂

产品定义

机器人涂覆应用臂是自动化三防漆涂覆应用系统中的关键组件,负责执行精确、可编程的运动,以将保护性三防漆涂覆到电子元件和电路板上。它与涂覆分配器和控制系统集成,确保根据特定制造要求进行均匀、可重复的涂覆。该臂采用铝合金、不锈钢和工程塑料等材料制造,兼具强度、耐用性和重量优势。其工作半径范围为600至1200毫米,决定了工作范围;有效载荷能力为3至10公斤(全速时)。重复定位精度为±0.05毫米(依据ISO 9283),对涂覆均匀性至关重要。该臂具有六个轴,可实现复杂路径,最大速度为2.0至4.5米/秒,影响循环时间。工作温度为0至45°C,防护等级为IP54至IP65(依据IEC 60529),其中IP65适用于冲洗。供电电压为200至480 V AC(三相,±10%),依据IEC 60038;额定负载下功耗为1.5至4.0千瓦。该臂重量为50至150公斤,影响安装方式;安装法兰符合ISO 9409-1-50-4-M6。工作压力为1.0至1.6 MPa。这些规格为参考范围;请与制造商确认具体型号的值。该臂通过伺服电机和精密执行器运行,由可编程逻辑控制器(PLC)或机器人控制器控制,遵循预编程路径,将涂覆喷嘴精确定位,并根据涂覆要求和元件几何形状调整速度、压力及运动模式。该组件对于在电子制造中实现一致的涂覆厚度和覆盖率至关重要。

工作原理

该臂通过伺服电机和精密执行器运行,由可编程逻辑控制器(PLC)或机器人控制器控制。它遵循预编程路径和坐标,将涂覆喷嘴定位到精确位置,并根据涂覆要求和元件几何形状调整速度、压力及运动模式。六轴设计支持复杂轨迹,控制系统确保运动重复性在±0.05毫米内。臂的末端执行器通过标准化安装法兰与涂覆分配器接口,操作参数根据具体涂覆材料和电路板布局设置。防护等级和工作温度范围定义了其适用于各种生产环境,供电电压和功耗必须与设施的电气基础设施匹配。

主要材料

铝合金, 不锈钢, 工程塑料
技术参数
参数典型区间选型说明与越界后果
臂展600–1200 mmDetermines working envelope
额定负载3–10 kgMax weight at full speed
重复定位精度±0.05 mmCritical for coating uniformityISO 9283
轴数66-axis for complex paths
最大速度2.0–4.5 m/s影响节拍时间
工作温度0–45 °COutside range may affect seals
防护等级IP54–IP65IP65 for washdownIEC 60529
供电电压200–480 V AC3-phase, ±10%IEC 60038
功耗1.5–4.0 kW额定负载下
重量50–150 kgAffects mounting
安装法兰ISO 9409-1-50-4-M6Standard interfaceISO 9409-1

区间为行业参考值,供询价时圈定范围用,不构成供应商承诺。下单前请向法人制造商核实每一项数值与标准。

组件 / BOM
  • 臂架结构
    为所有组件提供机械框架和支撑
    材料: 铝合金
  • 伺服电机
    为每个关节提供精确的旋转运动
    材料: 钢材和铜材
  • 末端执行器安装座
    用于连接涂层喷涂喷嘴的接口
    材料: 不锈钢
  • 线缆管理系统
    用于布设和保护电气与气动线路
    材料: 工程塑料

应用与选型

应用匹配与尺寸矩阵

运行限制
pressure:系统压力最高0.5兆帕(5巴)
flow rate:0.1至10毫升/分钟(涂层点胶)
temperature:0°C 至 +45°C
slurry concentration:最高60%固体含量(按重量计,取决于粘度)
兼容性
丙烯酸保护性涂层硅基灌封胶紫外光固化粘合剂
不适用:固体颗粒含量>40%的研磨性浆料(例如陶瓷浆料)
选型所需数据
  • 所需涂层分辨率(毫米/特征尺寸)
  • 产线速度(件/小时)
  • 涂层材料粘度范围(厘泊)
补充技术说明

工程推理

运行范围
范围
涂层压力0.1-0.5巴,涂覆速度0.01-0.05毫米/秒,定位精度±0.005毫米。
失效边界
涂层压力超过0.8巴导致喷嘴堵塞,定位误差>0.02毫米导致涂层缺陷,在60°C下连续运行超过8小时会降低密封完整性。
非牛顿流体在>0.8巴时发生剪切稀化,导致颗粒团聚和喷嘴堵塞;铝合金手臂(α=23.1×10⁻⁶/K)与不锈钢喷嘴(α=17.3×10⁻⁶/K)之间的热膨胀失配,在ΔT>40°C时产生>50兆帕的应力。
制造语境
机器人涂覆应用臂 在 计算机、电子和光学产品制造 中会按材料、工艺窗口和检验要求共同评估。

风险、维护与标准

可靠性与工程风险分析

失效模式与根因
关节背隙与错位
原因:谐波减速器或齿轮箱部件因循环载荷、润滑不当或污染物侵入导致的磨损,引起定位不准和振动。
电机编码器故障
原因:电气噪声干扰、连续高扭矩运行产生的热应力,或颗粒污染物对编码器盘/传感器造成的物理损伤。
维护信号
  • 轴运动期间出现可闻的研磨或咔嗒声,表明齿轮磨损或轴承故障
  • 静态保持期间出现可见的位置漂移或‘寻位’行为,表明编码器反馈存在问题
工程建议
  • 实施预测性维护,利用振动分析监测齿轮箱,并通过扭矩监测伺服电机,在发生灾难性故障前检测性能退化
  • 建立受控环境协议,包括温度稳定、颗粒过滤以及绝对定位系统的定期校准

合规与制造标准

参考标准
ISO 10218-1:2011 - 机器人与机器人设备 - 工业机器人安全要求ANSI/RIA R15.06 - 工业机器人与机器人系统 - 安全要求CE标志 - 符合欧盟机械指令2006/42/EC
制造精度
  • 定位重复性: +/-0.02毫米
  • 关节背隙: <0.01度
质量检验
  • 坐标测量机(CMM)验证
  • 动态性能测试(速度/加速度精度)
失效分析

FMEA · 风险与缓解

诱因 → 失效模式 → 工程缓解

喷嘴尖端因闲置时间>30分钟导致溶剂蒸发 → 部分聚合导致涂层厚度不一致(0.02-0.08毫米 vs 要求0.05±0.005毫米) → 集成溶剂冲洗系统,每闲置15分钟用99.9%异丙醇冲洗一次
100-500兆赫频段电磁干扰超过85分贝微伏/米导致编码器反馈丢失 → 通信中断10秒期间,位置漂移以0.001毫米/秒累积 → 采用带铁氧体磁芯的屏蔽双绞线电缆,并使用5伏逻辑电平的差分信号传输

采购评估维度

不是客户评论,也不是实时热度。以下维度用于前期 RFQ 准备和供应商评估。

技术文档
索取最新图纸、版本记录和规格书。
制造能力
核对设备、工艺边界和可追溯的生产证据。
可检验性
确认检验方法、计量设备和可追溯的检验报告。
供应商透明度
核验法人主体、地址、认证范围和直接联系人。

这些项目是采购核对事项,不代表真实客户评分、具体国家买家反馈或实时询盘。

生产 机器人涂覆应用臂 的制造商

具备该产品生产能力的中国制造商与相关工厂资料。

结合厂家产品范围与来源资料比较需求,联系时说明规格、数量和交期。

采购询盘

请求制造能力信息关于 机器人涂覆应用臂

说明目标数量、应用场景、交期和关键技术要求,用于准备 RFQ 或供应商评估。

这条消息去哪
直达 CNFX 编辑台;若该产品已关联到已认领档案的工厂,也会同时通知它。不会群发给一堆供应商。
你的信息不外流
我们不出售、不出租询盘数据,也不会把你加进营销邮件列表。只用于回复这一条询盘。
不抽佣、不做中间商
CNFX 是目录方。我们不从任何订单里抽成,也不会代供应商谈判。
询盘需要哪些信息
请说明产品规格、数量、目的地和目标交期,便于明确采购需求。

你的商务信息仅用于处理本次请求。

谢谢,信息已发送。
提交失败,请稍后重试;如果反复失败,请直接发邮件到 [email protected]。

常见问题

机器人涂覆应用臂的工作半径范围是多少?

工作半径为600至1200毫米,这决定了工作范围。此范围仅供参考;具体型号的实际半径应咨询制造商确认。

重复定位精度能达到多少?

重复定位精度为±0.05毫米,依据ISO 9283,这对涂覆均匀性至关重要。该值可能因型号而异,请与供应商核实。

电气要求是什么?

供电电压为200-480 V AC(三相,±10%),依据IEC 60038;额定负载下功耗为1.5-4.0千瓦。这些是参考范围;请查看铭牌获取准确值。

防护等级有哪些?

防护等级范围为IP54至IP65,依据IEC 60529。IP65适用于冲洗。请确认您型号的具体等级。

我可以直接联系工厂吗?

CNFX 是开放目录,不是交易平台或采购代理。工厂资料和表单用于帮助你准备直接沟通。

CNFX Industrial Index v2.6.11 · 计算机、电子和光学产品制造

关联设备

应用产品 / 所属系统

该产品或部件会出现在以下工业系统、设备或上级产品中。

行业别名与关键词

该产品在 CNFX 数据库中的搜索词、别名和技术称呼。

数据基础

CNFX 制造商资料、技术分类、公开产品信息和持续合理性检查。

初步技术归类
本页用于结构化准备研究、RFQ 和供应商评估,不替代买方自己的供应商资质审查、标准核验和技术批准。

需要制造 机器人涂覆应用臂?

对比具备该产品与工艺能力的制造商资料。

上一个产品
机器人搬运臂
下一个产品
机器人焊接单元
获取报价咨询