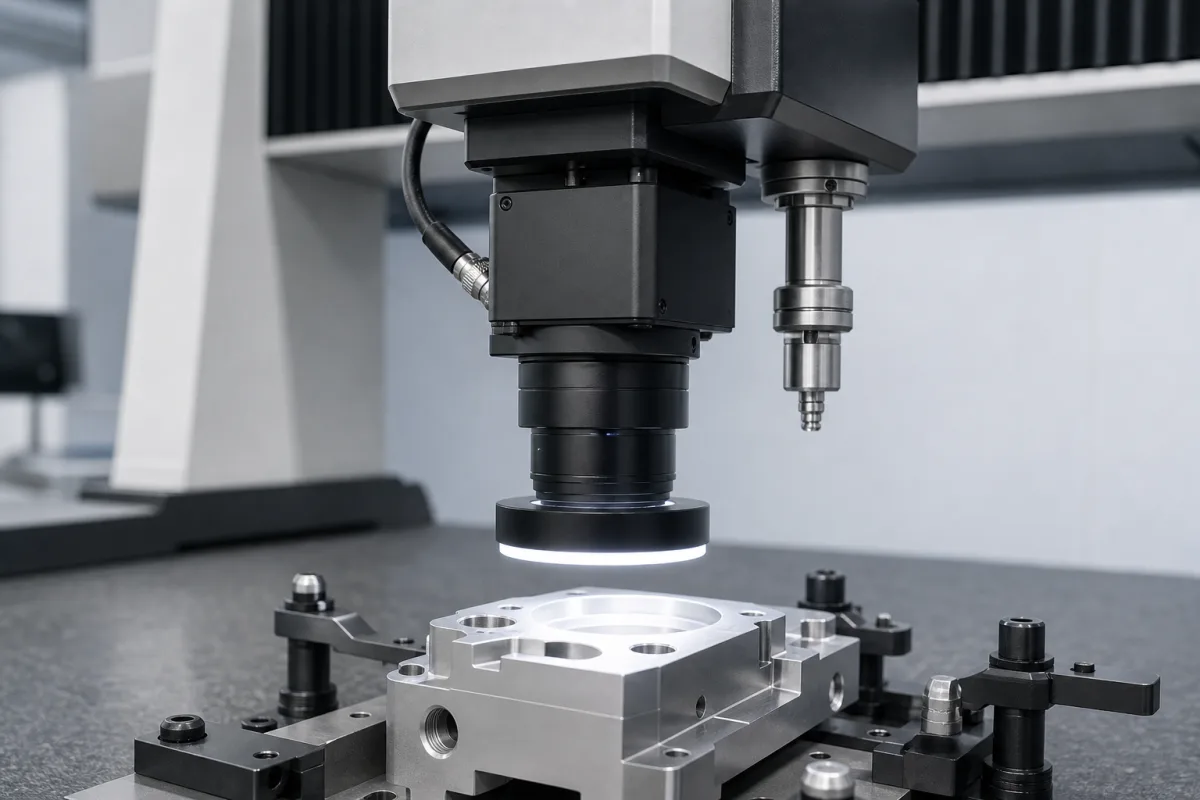
影像测头:给坐标测量机加一只“看边缘”的眼睛
一只影像测头由哪几部分组成
下表按成像链排列:先照明,再由镜头成像到传感器,测头本体负责采集处理和安装。RVP系统由影像测头本体、若干影像模块、角度调整镜、交换架库位和标定用标准件组成,模块与ACM可在交换架上自动更换。[1][3]
左右滑动查看完整表格 →
| 部件 | 作用 | 材料与配置 |
|---|---|---|
| 图像传感器 | 把镜头成像的光信号转换为电信号并数字化,交给测头本体内的处理组件做边缘检测。RVP本体内置1/1.8英寸CMOS传感器。[1] | 硅基CMOS芯片;RVP数据表标注为1/1.8英寸CMOS。[1] |
| 影像模块(镜头光学) | 决定视场、停驻距离(工作距离)、景深和物方分辨率,也就决定能测多小的特征。RVP用三种可互换模块覆盖不同特征尺寸:VM10视场50 mm × 40 mm,VM12视场3.1 mm × 2.5 mm、景深0.2 mm。[1] 测内孔侧壁时,ACM角度调整镜装在VM11-2上,把视场转90°。[3] | 光学镜片与镜筒;ACM采用前表面反射镜,反射膜镀在玻璃前表面,用磁力吸附在VM11-2的运动学定位环上。[3] |
| 测头本体与外壳 | 容纳图像采集与处理组件,提供与测座的机械和电气连接,并安装影像模块。RVP本体重551 g,外形158 mm × 131 mm × 134 mm,测座为REVO-2,存放于VPCP加热型交换架库位。[1] | RVP数据表列出重量与外形尺寸,外壳材质随厂家设计,在图纸和数据表中查阅。[1] |
| 照明元件 | 成像链的第一步,让孔边和轮廓在图像中清楚可辨。RVP各模块内置LED光源,用于在孔和工件材料之间形成强烈对比;三种模块都兼容背光,配定制夹具可用透射光增强轮廓。[1] | LED光源:VM10为24颗,VM11-2和VM12各10颗;ACM同样标注10颗LED。[1][3] |
RVP 影像测头的指标与适用条件
影像测头的参数分两类:一类描述光学与特征尺寸(视场、景深、物方分辨率),一类描述它与主机的配合(测座、软件、温度、重量)。下表凡有具体数值的,均来自雷尼绍RVP或ACM数据表,只适用于对应型号;其余项目写出选型时要给定的条件。
左右滑动查看完整表格 →
| 参数 | 资料与范围 | 选型含义 |
|---|---|---|
| 分辨率(物方) | RVP按模块标注物方分辨率:VM10为40 µm,VM11-2为20 µm,VM12为2.5 µm;对应可测特征分别为直径1 mm、0.4 mm、0.05 mm及以上。[1] | 坐标测量用途更看物方分辨率和最小可测特征,像素数只是其中一环。先按图纸上最小的孔或槽选模块,再看该模块的特征尺寸误差。 |
| 帧率与取点速度 | 按测量节拍、每个特征的取点数和机器在特征间的运动方式定。RVP资料把取点效率归于特征间的五轴运动加实时图像处理。[1] | 批量小孔检测时,节拍主要由机器运动和对焦决定;把每件零件的特征数和目标节拍一并提给供货方。 |
| 传感器类型 | RVP:1/1.8英寸CMOS传感器。[1] | 传感器尺寸与镜头倍率一起决定视场;同一本体换不同影像模块即可覆盖不同特征范围。 |
| 像素尺寸 | 按目标物方分辨率和视场反推:视场宽度除以有效像素数即每像素对应的工件尺寸。 | 像素尺寸属于相机内部参数,选型时以模块的物方分辨率和特征尺寸误差为主要依据。 |
| 镜头/模块更换方式 | RVP以影像模块整体更换,VM10、VM11-2、VM12均存放于VMCP加热型交换架库位,可自动换装;ACM磁力吸附在VM11-2的运动学定位环上,经VMCP库位自动更换。[1][3] | 自动更换模块的系统,每个模块都要有自己的标定数据;手动换镜头的系统要规定换装后的重新标定步骤。 |
| 测座、软件与通信 | RVP:测座为REVO-2;软件为UCCsuite 5.0及后续版本、MODUS 1.7及后续版本;集成采用I++ DME协议。[1] | 影像测头随主机的测座、控制器和测量软件成套使用,加装到现有机器前先列出这三项的型号和版本。 |
| 工作温度 | RVP:+10 °C至+40 °C。[1] | 这是测头可工作的环境范围;测量精度对应的温度条件以主机精度声明为准,两者分开写进技术协议。 |
| 防护等级 | 按使用环境定:计量室、车间旁测量站和在线检测工位对防尘、防油雾的要求不同,要求供货方书面给出所供型号的防护等级。 | 车间环境的油雾和粉尘会附着在镜头和LED窗口上,影响边缘对比;高防护需求要在询价时写明。 |
| 电源 | 按所配测座和控制器的供电方式定;影像测头随主机系统供电与通信时,供电规格写在主机系统资料中。 | 改装或加装时,列出控制器型号和可用接口,由供货方给出供电方案。 |
| 功耗与发热 | 按所供型号的数据表定。RVP本体与影像模块所用的VPCP、VMCP交换架库位均为加热型。[1] | 测头和库位的温度状态会影响测量稳定性;功耗与预热要求一并向供货方索取。 |
| 重量 | RVP本体551 g;影像模块VM10为153 g、VM11-2为134 g、VM12为138 g;ACM为33 g。[1][3] | 测头加模块的总重要在测座和Z轴的承载范围内,五轴测座上还影响动态性能。 |
| 外形尺寸 | RVP本体158 mm × 131 mm × 134 mm;模块VM10为86 mm × 39 mm,VM11-2为74 mm × 67 mm,VM12为144 mm × 67 mm。[1] | 外形与停驻距离共同决定能否伸进型腔或夹具之间,按最难接近的特征做干涉检查。 |
按最小特征选影像模块:视场、停驻距离和景深
同一只RVP本体换三种影像模块,就从“看大轮廓”切换到“看微小孔”。下表数据全部来自雷尼绍RVP数据表。[1]
按表中数据计算:VM12的视场面积3.1 × 2.5 = 7.75 mm²,约为VM10(50 × 40 = 2000 mm²)的1/258,景深也从5 mm缩到0.2 mm。用VM12测小特征时,工件高度要掌握到零点几毫米,或在每个特征处安排对焦搜索。[1]
特征尺寸误差是在背光下用经校准的玻璃标准件(不确定度±0.5 µm)测得:VM10在Ø25 mm圆上为3 µm、在Ø10 mm和Ø2 mm圆上为2 µm;VM11-2在Ø10 mm和Ø2 mm圆上为1 µm;VM12一栏标为待定。测试机器规格为MPE(E150) 3 µm + L/333 mm、MPE(PFTU) 1.6 µm。[1] 实际零件多为反射光下的加工面,询价时把工件材料和表面状态一并给出。
左右滑动查看完整表格 →
| RVP模块 | 可测特征 | 视场 | 停驻距离 | 景深 | 物方分辨率 | LED |
|---|---|---|---|---|---|---|
| VM10 | 直径1 mm及以上 | 50 mm × 40 mm | 80 mm | 5 mm | 40 µm | 24颗 |
| VM11-2 | 直径0.4 mm及以上 | 12.5 mm × 10 mm | 120 mm | 5 mm | 20 µm | 10颗 |
| VM12 | 直径0.05 mm及以上 | 3.1 mm × 2.5 mm | 50 mm | 0.2 mm | 2.5 µm | 10颗 |
| VM11-2 + ACM | 直径0.4 mm及以上 | 12.5 mm × 10 mm(转90°) | 距镜面中心34 mm | 5 mm | 20 µm | 10颗 |
ISO 10360-7:影像测头坐标测量机按哪些指标验收
ISO 10360-7给厂家两种长度测试路线:综合法沿用ISO 10360-2:2009接触式测量机的E0测试方法;分量法把XY平面长度、Z向长度和Z轴垂直度分开测。标准对两条路线不作推荐,由制造商选择;两条路线的MPE值也难以直接对比。[4][5]
符号里的U和B表示标准件按单向(如线纹尺节距、圆心距)还是双向(如宽度、相对边缘、圆的尺寸)测量。[5] 三丰讲义给出的标注示例为EUXY,MPE = 0.5 + 2L/1000、ESQ,MPE = 2.5(单位为µm,L以mm计);按此式计算,100 mm长度的EUXY限值为0.5 + 2 × 100 ÷ 1000 = 0.7 µm。[5]
PF2D测试的对象是整个测量系统,包括光学硬件、相机对准和边缘检测软件,且要求机器运动。合格的圆形标准件不易获得,能校准其圆度的实验室也有限,三丰为此开发了专用玻璃图表和校准方法。[5] 三丰论文作者是该标准起草工作组的负责人,论文声明其内容属于技术解读,并非标准的官方解释。[4]
左右滑动查看完整表格 →
| 指标 | 测什么 | 标准件与取样 |
|---|---|---|
| EUXY,MPE 或 EBXY,MPE(分量法) | XY平面内长度,四条测量线:平行X、平行Y和两条平面对角线。[5] | 线纹尺;每条线5个长度×3次,共60个值。[5] |
| EUZ,MPE 或 EBZ,MPE(分量法) | 平行Z轴的一条线上的长度。[5] | 量块或阶梯规;5个长度×3次,共15个值。[5] |
| ESQ,MPE(分量法) | Z轴对XY平面的垂直度,分XZ和YZ两个平面测。[5] | 精密直角尺,可配指示表或电子测头。[5] |
| EU,MPE 或 EB,MPE(综合法) | 空间长度,方法同ISO 10360-2:2009的E0测试。[4] | 七条测量线,含四条空间对角线;5个长度×3次,共105个值。[4] 需用影像测头测量倾斜放置的线纹尺。[5] |
| PF2D,MPE(两种路线都要) | 25个点拟合一个圆,报告其形状误差;相邻点之间机器移动,测量窗口分布在整个视场内。[4] | 经圆度校准的测试圆。[4] |
| EUV/EBV,MPE、PFV2D,MPE(可选) | 视场内的长度和探测测试,机器不运动。[4] | 是否给出由制造商决定;PFV2D用能完整落在视场内的小圆。[4] |
与接触测头装在同一台机器上:指标分开,基准统一
多传感器坐标测量机上,影像测头和接触测头各有各的验收指标。三丰论文的对照表把E0,MPE(ISO 10360-2)和PFTU,MPE(ISO 10360-5)归于接触测头,把PF2D,MPE(ISO 10360-7)归于影像测头。[4]
雷尼绍RVP可与REVO-2的所有其他测头选件自动互换,多个传感器采集的数据自动参照同一基准;借助五轴运动和无级定位,RVP可以任意角度对准特征,并获取3D特征重构所需的数据。[1]
孔壁、侧面这类相机正对不到的特征,RVP用ACM角度调整镜处理:前表面反射镜把VM11-2的视场转90°,视场、景深和分辨率保持VM11-2的数值,停驻距离按镜面中心计为34 mm;配VA90标定转接件后,VA11可作为与ACM配用的标定件。[3]
比较各家报价时统一索取的文件
下表把选型和验收要用到的文件集中列出,询价时一次提出,便于各家报价按同一口径比较。
左右滑动查看完整表格 →
| 资料 | 用途 |
|---|---|
| 整机按ISO 10360-7的精度声明:采用综合法还是分量法,U还是B,以及EUXY/EUZ/ESQ或EU、PF2D的MPE值 | 作为验收依据,并与其它机型按同一路线比较。[4][5] |
| 精度声明对应的影像模块或变焦档位、照明方式(背光或反射光)和温度范围 | RVP的特征尺寸误差是在背光、玻璃标准件条件下给出的,实际零件条件不同要单独说明。[1] |
| PF2D所用标准件及其圆度校准证书 | 标准件精度直接影响PF2D结果。[5] |
| 每个影像模块的视场、停驻距离、景深、物方分辨率和最小可测特征 | 对照图纸上最小与最大特征选模块。[1] |
| 与接触测头共用基准的标定流程,以及接触测头的E0、PFTU指标 | 保证影像点与触测点能放进同一坐标系评价。[4][1] |
| 测座、控制器、测量软件的型号和版本要求,交换架库位配置 | 加装或升级时判断现有机器能否直接使用。[1] |
| 工作温度、防护等级、供电与功耗、重量与外形图 | 核算测座承载、干涉空间和安装环境。 |
关联的应用系统与部件
以下入口来自产品关系,用于继续查阅;具体机型的装配和兼容性仍需对应型号资料。
应用系统
关联部件
资料来源与适用范围
核对日期:2026-10-17。光学与型号数据只来自雷尼绍RVP和ACM两份数据表,适用于这两个型号;验收方法来自三丰起草组负责人的技术论文与讲义。其它品牌的影像测头可按同样的栏目向厂家索取数据后对照。
- 雷尼绍 — 用于REVO-2的RVP影像测头(中文数据表,文档编号H-1000-3324-05-B,2024.02)读了两页全文:系统组成、CMOS传感器、LED与背光、自动互换和共同基准;测头与VM10/VM11-2/VM12模块的重量、尺寸、视场、停驻距离、景深、分辨率、工作温度、软件与I++ DME,以及特征尺寸误差及其测试条件。用于部件表、参数表和视场景深一节。
- Renishaw — RVP vision probe for REVO-2 data sheet(英文版,H-1000-3323-05-B,2024.01)与中文版逐项对照,数值一致,用于交叉核对术语(stand-off译为停驻距离、Measurement range译为可测特征)。
- 雷尼绍 — ACM angle change mirror for RVP REVO vision probe(H-1000-3108-02-B,2022.05)ACM规格:前表面反射镜、视场转90°、仅兼容VM11-2、磁力吸附于运动学定位环、VMCP库位、34 mm停驻距离、33 g、10颗LED及VA90标定转接件。用于部件表、参数表和与接触测头配合一节。
- 三丰美国 — Testing Vision CMMs and the International Standard, ISO 10360-7(J. G. Salsbury,2012 NCSLI论文,EDU-13002A)读了全文:标准适用范围、综合法与分量法、U/B含义、Z轴垂直度与2D测量、PF2D 25点测试、可选视场内测试、表1新旧指标对照(含多传感器机E0、PFTU)。用于定义、原理、验收指标与多传感器两节。
- 三丰美国 — Testing Vision CMMs and ISO 10360-7 技术讲义(EDU-14004A-H)读了各页:EUXY/EUZ/ESQ的标准件与取样数、2½维测量与垂直度、综合法需倾斜线纹尺、PF2D检查内容与玻璃图表、MPE标注示例。用于验收指标一节和资料清单。