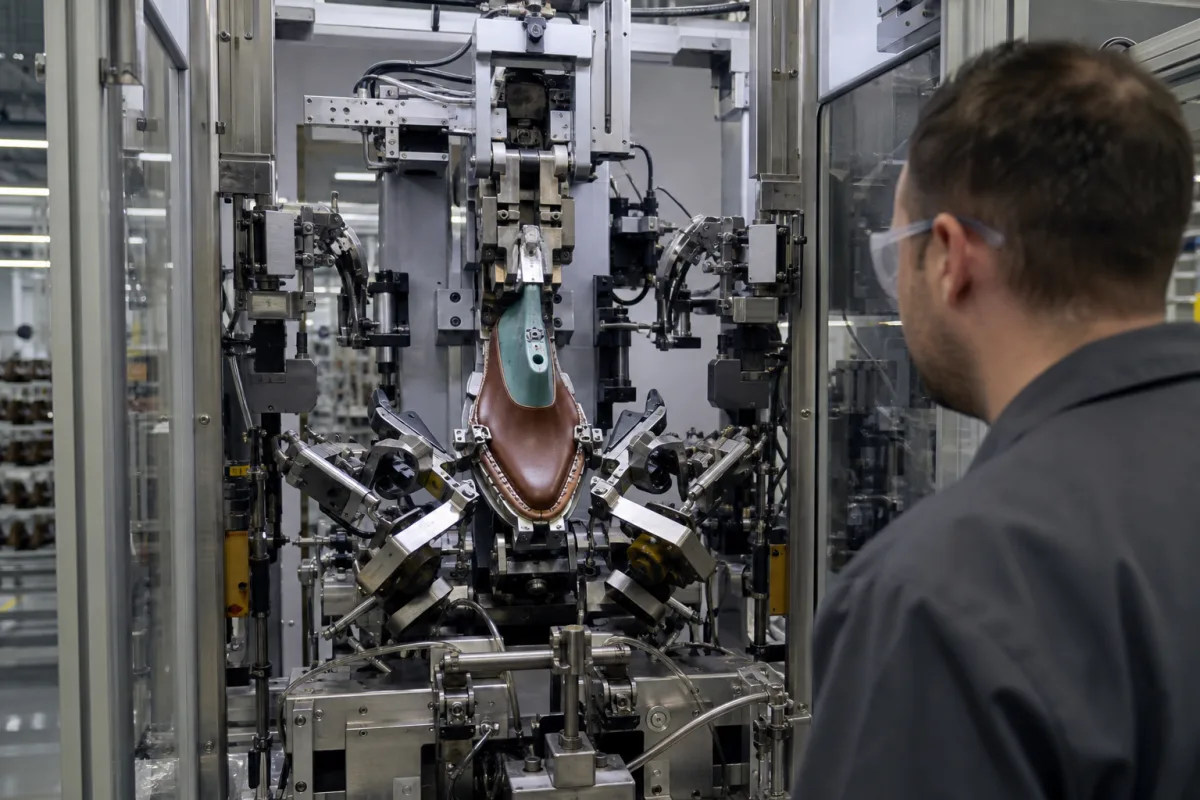
工位接收带有内底的鞋楦和准备好的鞋面。多轴机器人手臂在视觉系统和可编程逻辑的引导下,抓住鞋面的绷楦余量。它们施加受控的多向张力,将鞋面拉伸到鞋楦轮廓上,然后将余量折叠并压到内底上,通常激活预涂粘合剂或施加新的粘合剂珠以实现永久粘合。该过程高度自动化且可重复。
| 参数 | 典型区间 | 选型说明与越界后果 |
|---|---|---|
| 额定功率 | 7.5–15 kW | Depends on number of axes and motor size |
| 供电电压 | 380–480 V AC | Three-phase, 50/60 HzIEC 60038 |
| 工作压力 | 0.6–0.8 MPa | Below 0.6 MPa actuators may stall |
| 定位精度 | ±0.05 mm | At tool center pointISO 9283 |
| 重复定位精度 | ±0.02 mm | For consistent lasting qualityISO 9283 |
| 节拍时间 | 8–15 秒/对 | Depends on shoe size and complexity |
| 最大工件尺寸 | 300×150×100 mm | Length × width × height |
| 轴数 | 6–8 | More axes for complex lasts |
| 防护等级 | IP54–IP65 | Higher for dusty environmentsIEC 60529 |
| 工作温度 | 5–40 °C | Outside range may affect servo performance |
| 相对湿度 | 30–85 % | Non-condensing |
| 机器重量 | 1500–2500 kg | Including base frame |
| 占地面积 | 2.5×2.0 m | Length × width |
区间为行业参考值,供询价时圈定范围用,不构成供应商承诺。下单前请向法人制造商核实每一项数值与标准。
诱因 → 失效模式 → 工程缓解
| pressure: | 0.5-2.0 bar(气动系统) |
| other spec: | 最大鞋码:EU 50,循环时间:每只鞋30-45秒,定位精度:±0.1mm |
| temperature: | 15-35°C(运行环境) |
不是客户评论,也不是实时热度。以下维度用于前期 RFQ 准备和供应商评估。
这些分值是采购评估维度示例,不代表真实客户评分、具体国家买家反馈或实时询盘。
它在鞋类组装中执行绷楦操作,使用机器人手臂和粘合剂将鞋面拉伸、成型并贴合到内底上。
需要与制造商核实额定功率、电源电压、工作压力、定位精度、重复精度、节拍时间、工件尺寸、轴数、防护等级、工作温度、湿度、重量和占地面积,因为这些是参考范围。
它使用带视觉引导和可编程逻辑的多轴机器人手臂,施加受控的张力和粘合剂,实现高重复精度(±0.02 mm)和精度(±0.05 mm)。
监测定位精度或重复精度的偏差,这可能表明机器人手臂或工具磨损。同时检查工作压力和粘合剂施加的一致性,因为这些影响粘合质量。
CNFX 是开放目录,不是交易平台或采购代理。工厂资料和表单用于帮助你准备直接沟通。
CNFX 制造商资料、技术分类、公开产品信息和持续合理性检查。
说明目标数量、应用场景、交期和关键技术要求,用于准备 RFQ 或供应商评估。