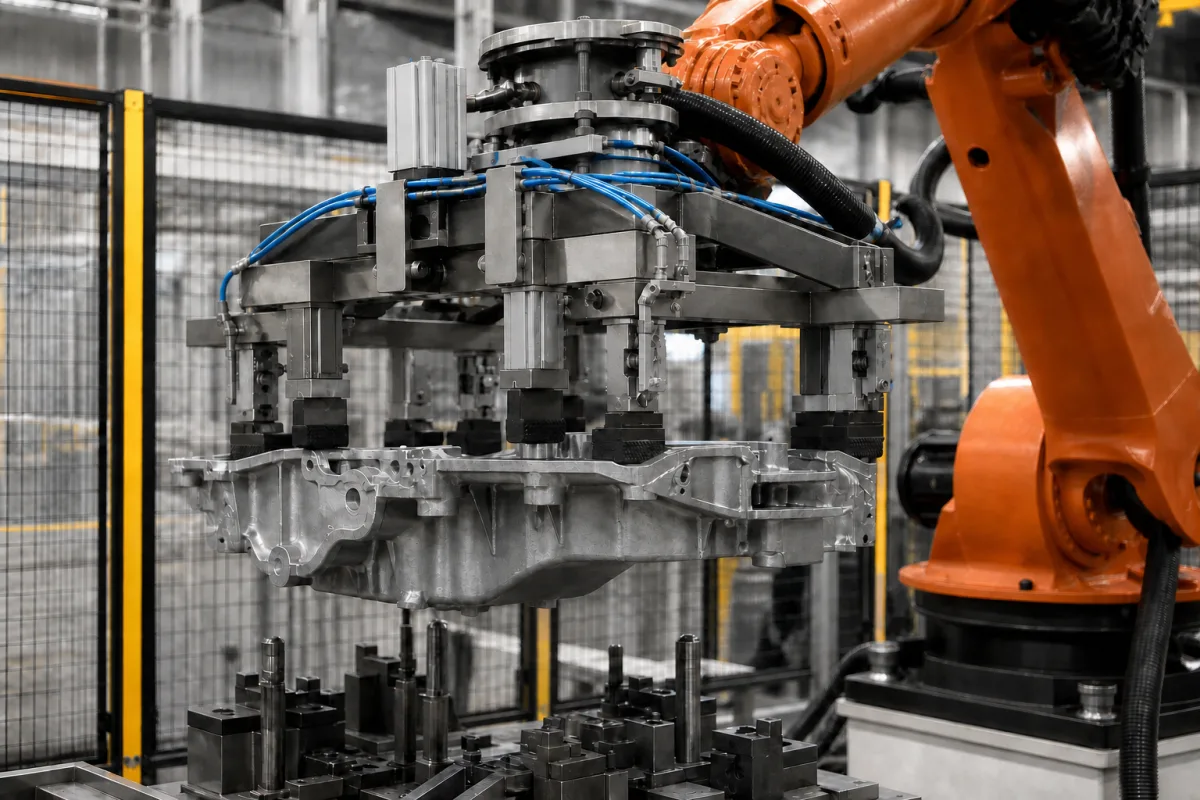
末端执行器通过将机器人的机械或气动动力转换为受控的夹持力来工作。执行器(如气缸或电机)驱动夹持机构,该机构通常由钳口或手指组成,可打开和关闭以牢固地夹持不同形状和尺寸的物体。夹持力根据编程参数和传感器反馈进行调节,实现精确控制。每爪行程可调节以适应不同零件尺寸,定位重复性确保一致的夹持位置。系统需要24 V DC电源,并在规定的压力范围内运行。末端执行器设计在规定的温度和防护等级限制内工作,超出这些边界可能导致性能下降。建议定期检查密封件、执行器和传感器,以保持可靠运行。
| 参数 | 典型区间 | 选型说明与越界后果 |
|---|---|---|
| 夹持力 | 500–2000 N | Force range for typical workpiece weights |
| 单爪行程 | 10–50 mm | Adjustable stroke for part size variation |
| 定位重复精度 | ±0.05 mm | Ensures consistent clamping position |
| 工作压力 | 0.4–0.8 MPa | Below 0.4 MPa force insufficient |
| 供电电压 | 24 ±10% V DC | For sensors and control |
| 功耗 | 10–30 W | Includes sensors and electronics |
| 工作温度 | -10–60 °C | Outside range seals may fail |
| 防护等级 | IP54–IP65 | Protects against dust and water jetsIEC 60529 |
| 主体材料 | 6061-T6 | Aluminum alloy for lightweight strengthASTM B211 |
| 重量 | 2.5–8.0 kg | Depends on stroke and force options |
| 安装接口 | ISO 9409-1-50-4-M6 | Compatible with standard robot flangesISO 9409-1 |
区间为行业参考值,供询价时圈定范围用,不构成供应商承诺。下单前请向法人制造商核实每一项数值与标准。
诱因 → 失效模式 → 工程缓解
| pressure: | 0 至 10 巴 |
| flow rate: | 未指定 |
| temperature: | -20°C 至 80°C |
不是客户评论,也不是实时热度。以下维度用于前期 RFQ 准备和供应商评估。
这些分值是采购评估维度示例,不代表真实客户评分、具体国家买家反馈或实时询盘。
参考参数中夹持力范围为500–2000 N。但实际型号的力值需与制造商确认,因为它取决于配置和工作条件。
安装接口为ISO 9409-1-50-4-M6,与标准机器人法兰兼容。这确保与许多工业机器人轻松集成,但请务必与您的机器人型号核实兼容性。
工作温度范围为-10至60 °C。超出此范围可能导致密封失效或其他性能问题。请向供应商确认具体型号的限制。
防护等级为IP54至IP65,意味着在不同程度上防尘和防喷水。具体等级取决于型号,请确认您具体单元的IP等级。
CNFX 是开放目录,不是交易平台或采购代理。工厂资料和表单用于帮助你准备直接沟通。
CNFX 制造商资料、技术分类、公开产品信息和持续合理性检查。
说明目标数量、应用场景、交期和关键技术要求,用于准备 RFQ 或供应商评估。