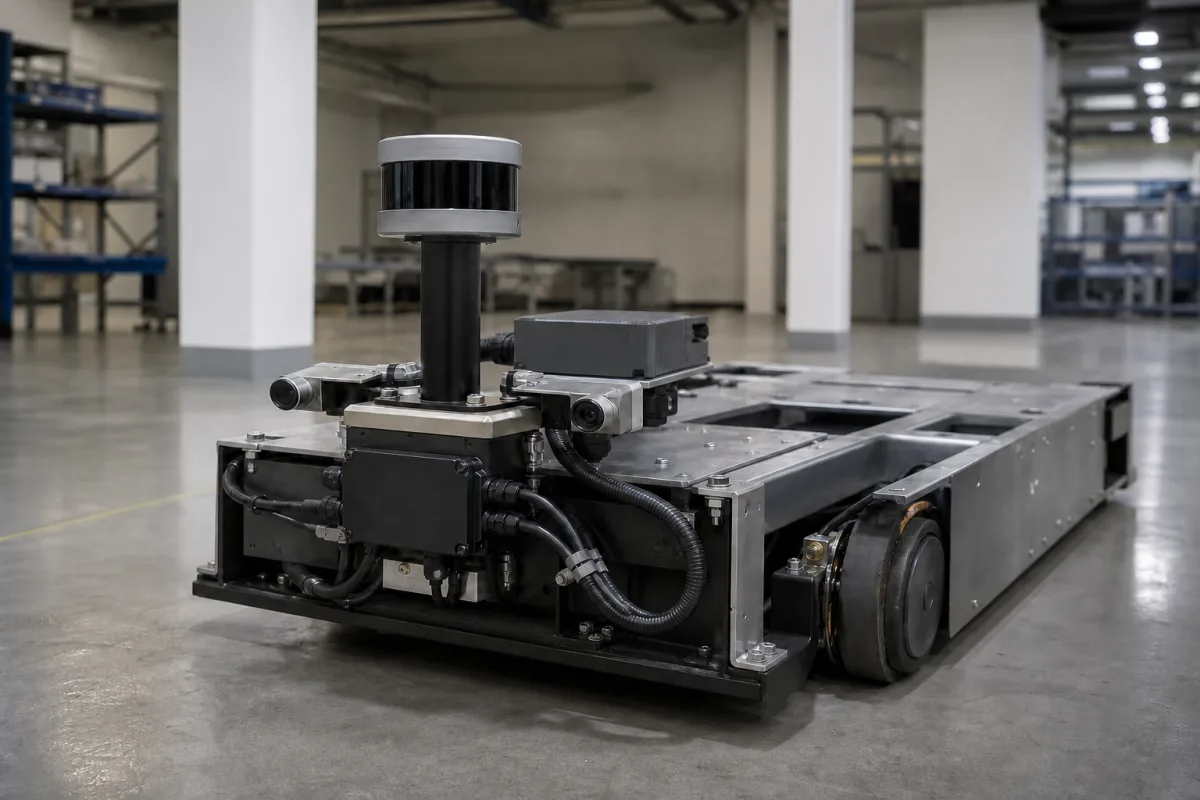
导航系统通常通过将多种传感器(如激光扫描仪、摄像头或磁/光学导引)的数据与预映射的环境数据相结合来运行。它使用SLAM等算法持续更新车辆相对于周围环境的位置。基于目的地输入和实时障碍物检测,它计算最优路径并向AGV的驱动和转向机构发送控制信号。系统的更新率(10–50 Hz)和定位精度(±10 mm)对于可靠导航至关重要。传感器数据融合和路径规划实时进行,使AGV能够适应动态环境。系统通过以太网或CAN与AGV的控制系统接口,功耗范围为30–80 W。在规定温度范围和防护等级内运行可确保性能一致。维护时,监控传感器漂移或通信错误,这可能表明校准或硬件问题。始终验证系统参数是否符合AGV的操作要求和安全标准。
| 参数 | 典型区间 | 选型说明与越界后果 |
|---|---|---|
| 定位精度 | ±10 mm | Higher accuracy requires laser or vision systemsISO 8373 |
| 航向精度 | ±0.5 ° | Critical for narrow aisle navigation |
| 最大速度 | 1.5 m/s | Limited by safety standards and stopping distanceISO 3691-4 |
| 工作温度 | -10–50 °C | Outside range may cause sensor driftIEC 60721-3-3 |
| 防护等级 | IP54–IP65 | IP65 for washdown environmentsIEC 60529 |
| 供电电压 | 24 ±10% V DC | Must match AGV battery systemIEC 61131-2 |
| 功耗 | 30–80 W | Higher for laser navigation |
| 通信接口 | Ethernet, CAN | Required for fleet managementIEEE 802.3, ISO 11898 |
| 更新频率 | 10–50 Hz | Higher rate improves control stability |
| 重量 | 2–5 kg | Depends on sensor configuration |
| 外形尺寸(长×宽×高) | 200×150×80 mm | Typical for compact AGV controller |
区间为行业参考值,供询价时圈定范围用,不构成供应商承诺。下单前请向法人制造商核实每一项数值与标准。
诱因 → 失效模式 → 工程缓解
| pressure: | 不适用(大气压) |
| other spec: | 操作环境:室内/受控,最大AGV速度:2米/秒,定位精度:±10毫米 |
| temperature: | -10°C 至 +50°C |
2 家企业把这个产品列在自己的产品线里。卡片上的公司数据摘自各家官网,每张卡都注明这条关系的依据来自哪里。
制造商列表用于前期研究和供应商能力理解,不代表认证、排名或交易担保。
不是客户评论,也不是实时热度。以下维度用于前期 RFQ 准备和供应商评估。
这些分值是采购评估维度示例,不代表真实客户评分、具体国家买家反馈或实时询盘。
典型定位精度为±10 mm,如参考参数所列。然而,该值可能因传感器配置和环境条件而异。请务必与制造商确认您的AGV型号的具体精度。
导航系统通常支持以太网(IEEE 802.3)和CAN(ISO 11898)接口。这些用于与AGV控制系统和车队管理集成。请确认您的型号上可用的确切接口。
工作温度范围为-10至50°C,依据IEC 60721-3-3。在此范围外操作可能导致传感器漂移或性能问题。确保AGV在此范围内运行,或咨询制造商是否提供扩展温度选项。
系统使用实时传感器数据(如激光扫描仪、摄像头)检测障碍物。然后重新计算最优路径并发送转向指令以避免碰撞。10–50 Hz的更新率允许快速响应。有关具体障碍物检测能力,请参阅系统规格。
CNFX 是开放目录,不是交易平台或采购代理。工厂资料和表单用于帮助你准备直接沟通。
CNFX 制造商资料、技术分类、公开产品信息和持续合理性检查。
说明目标数量、应用场景、交期和关键技术要求,用于准备 RFQ 或供应商评估。