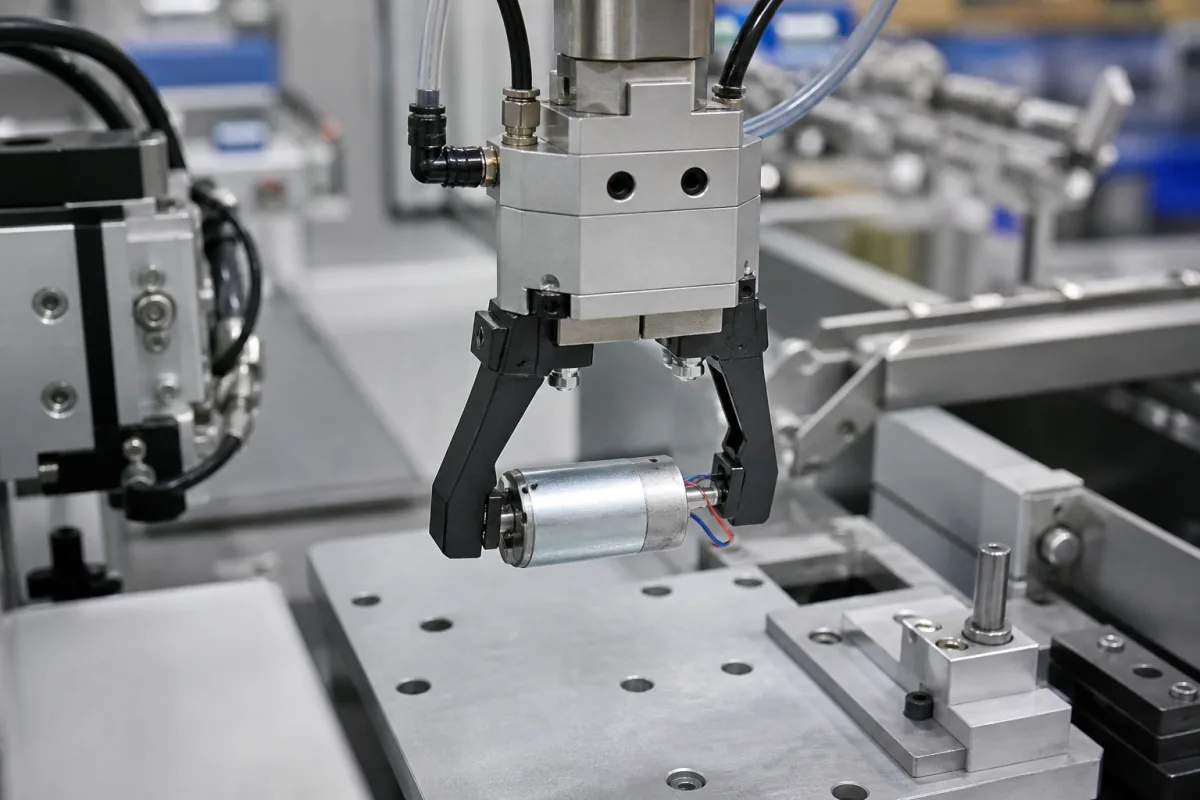
夹持机构使用气动、电动或伺服驱动的执行器来控制夹爪或手指的打开和关闭。当激活时,夹爪以受控的力闭合,以牢固地握住振动马达的外壳。位置传感器和力反馈系统监控夹持力和对齐,确保电机在运输过程中正确夹持,并在插入点准确释放。工作压力(1.0–1.6 MPa)和夹持力(50–200 N)可调节,以适应不同的电机尺寸和处理要求。行程(10–30 mm)决定了可容纳的最大电机直径。该机构设计为保持±0.05 mm的重复精度,确保一致的放置。它在-40至85 °C的温度范围内运行,防护等级为IP54–IP65,可防止灰尘和水喷射。夹持器通过ISO 9409-1-50-4-M6法兰安装,与标准机器人接口兼容。
| 参数 | 典型区间 | 选型说明与越界后果 |
|---|---|---|
| 夹持力 | 50–200 N | Adjustable via pressure regulator |
| 行程 | 10–30 mm | Determines maximum motor diameter |
| 重复定位精度 | ±0.05 mm | Ensures consistent insertion alignment |
| 工作温度 | -40–85 °C | Exceeding range may affect seal integrity |
| 防护等级 | IP54–IP65 | Protects against dust and water jetsIEC 60529 |
| 材料 | 6061-T6 | Aluminum alloy, corrosion resistantASTM B211 |
| 重量 | 0.5–1.2 kg | Lightweight for high-speed automation |
| 循环寿命 | ≥1,000,000 次 | Under specified operating conditions |
| 安装接口 | ISO 9409-1-50-4-M6 | Compatible with standard robot flangesISO 9409-1 |
区间为行业参考值,供询价时圈定范围用,不构成供应商承诺。下单前请向法人制造商核实每一项数值与标准。
诱因 → 失效模式 → 工程缓解
该产品或部件会出现在以下工业系统、设备或上级产品中。
| pressure: | 0至2巴夹持力 |
| other spec: | 振动耐受度:最高5g加速度,循环速率:≤60次/分钟 |
| temperature: | -40°C 至 +85°C |
不是客户评论,也不是实时热度。以下维度用于前期 RFQ 准备和供应商评估。
这些分值是采购评估维度示例,不代表真实客户评分、具体国家买家反馈或实时询盘。
夹持力可通过压力调节器在50–200 N范围内调节。合适的力取决于电机尺寸和易碎性。请咨询制造商规格以获取推荐设置。
重复精度为±0.05 mm,确保一致的插入对齐。此值为参考值;实际性能可能因安装和维护而异。请与制造商核实您的应用。
夹持器使用ISO 9409-1-50-4-M6安装接口,与标准机器人法兰兼容。这便于集成到自动化系统中。请确认与您的机器人手臂的兼容性。
CNFX 是开放目录,不是交易平台或采购代理。工厂资料和表单用于帮助你准备直接沟通。
CNFX 制造商资料、技术分类、公开产品信息和持续合理性检查。
说明目标数量、应用场景、交期和关键技术要求,用于准备 RFQ 或供应商评估。