行业验证制造数据 · 2026

机械臂/夹爪

基于 CNFX 目录中多个工厂资料的聚合洞察,机械臂/夹爪 在 机械和设备制造 行业中通常会围绕 额定负载 到 工作半径 进行能力评估。

技术定义与核心装配

一个典型的 机械臂/夹爪 通常集成 臂架结构 与 伺服电机。CNFX 上列出的制造商通常强调 铝合金 结构,以支持稳定的生产应用。

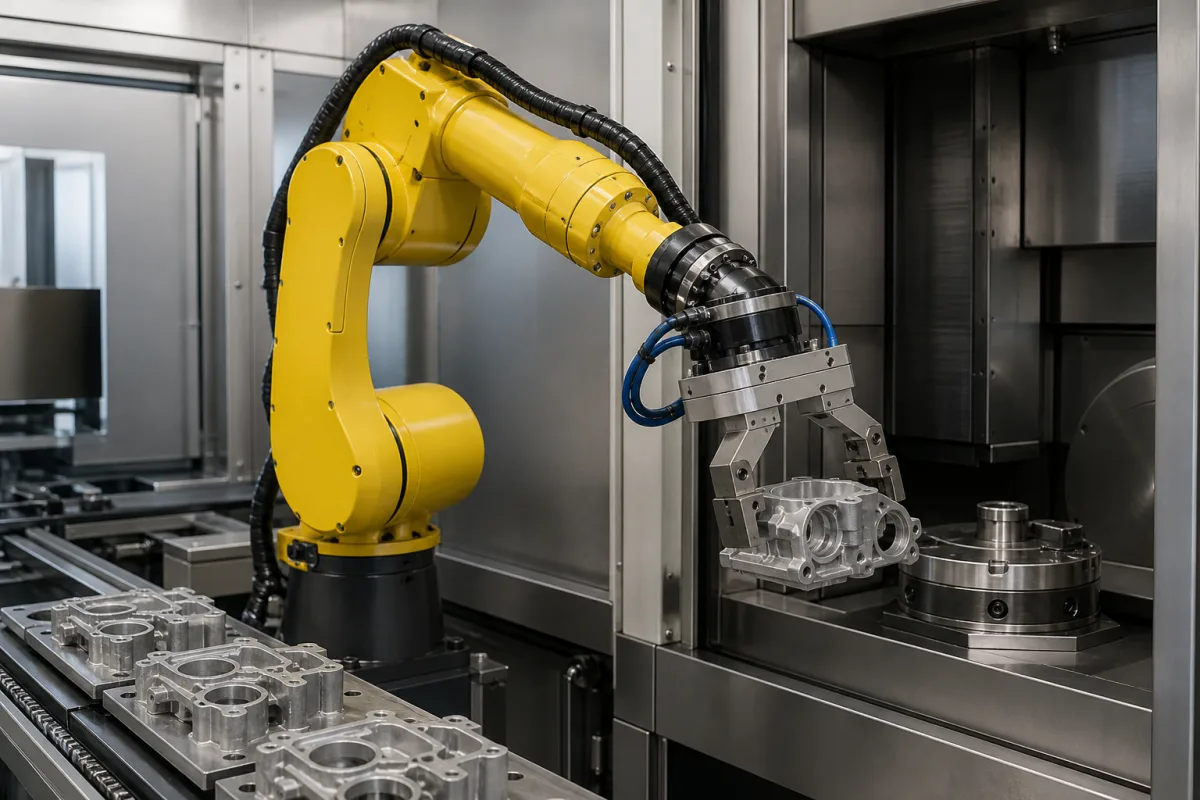
自动化操作器,带末端执行器,用于装卸作业中的精确产品处理

机械臂/夹爪 的工业制造场景图
产品参考图片;具体外观与规格请向制造商确认。

技术定义

机械臂/夹爪是一种组件级自动化操作器,专为工业自动化系统中的装卸作业设计,用于精确处理产品。它是产品装卸站的核心处理部件,负责执行拾取、转移和放置任务,具有高重复性。该臂集成了夹爪系统,可根据应用需求采用气动、电动或真空驱动。产品采用铝合金、钢材和工程塑料制造,在强度、耐用性和减重之间取得平衡。主要规格包括有效载荷能力3–50公斤,工作半径600–2500毫米,以及4–6个自由度,能够在受限空间内灵活运动。重复性按ISO 9283标准为±0.02–±0.1毫米,确保精密任务中的一致定位。最大速度为1–5米/秒,气动驱动的工作压力为0.4–0.8兆帕。控制系统和伺服电机需要24伏直流电源(±10%),功耗根据载荷和速度在0.5–3千瓦之间。设备工作温度范围为-10至50摄氏度,防护等级为IP54–IP65(IEC 60529),适用于多尘或潮湿环境。总重量(包括臂和控制器)为50–500公斤,安装方式包括地面、天花板或墙壁。这些数值为参考范围,必须与合法制造商或供应商确认具体型号和应用。机械臂/夹爪适用于需要精确、重复处理的自动化系统,选型时应考虑所需载荷、工作半径、速度和环境条件。

工作原理

机械臂通过伺服电机和精密齿轮实现多轴运动,允许在4–6个自由度内进行受控运动。夹爪系统可采用气动、电动或真空方式,根据编程坐标和力参数牢固抓取产品。控制器解释输入信号并调整电机指令以执行精确轨迹,同时传感器提供位置和力反馈。这使得机械臂能够以一致的重复性处理产品,适应其指定范围内的变化载荷和速度。

技术参数

技术参数
参数典型区间选型说明与越界后果
额定负载3–50 kgMaximum weight the arm can handle at full extension
工作半径600–2500 mmHorizontal distance from base to wrist flange
自由度4–6Number of independent joints for motion
重复定位精度±0.02–±0.1 mmTighter tolerance for precision assemblyISO 9283
最大速度1–5 m/sLinear speed of end-effector at full reach
工作压力0.4–0.8 MPaFor pneumatic gripper actuation
供电电压24 ±10% V DCFor control system and servos
额定功率0.5–3 kWDepends on payload and speed
工作温度-10–50 °COutside range may affect performance
防护等级IP54–IP65Higher rating for dusty or wet environmentsIEC 60529
整机重量50–500 kgIncludes arm and controller
安装方式Floor, Ceiling, WallFlexible mounting options

区间为行业参考值,供询价时圈定范围用,不构成供应商承诺。下单前请向法人制造商核实每一项数值与标准。

主要材料

铝合金 工程塑料

组件 / BOM

Components / BOM
  • 臂架结构
    提供结构支撑并实现多轴运动
    材料: 铝合金
  • 伺服电机
    通过精确定位控制驱动关节运动
    材料: 钢材/铜材
  • 夹爪机构
    末端执行器,用于物理抓取和释放产品
    材料: 钢材/工程塑料
  • 控制系统
    处理指令并协调机械臂/夹爪运动
    材料: 电子元器件
  • 精密齿轮
    在每个关节处降低伺服输出;定位精度取决于它们。
  • 反馈传感器
    报告关节位置和夹持力给控制器。

FMEA · 风险与缓解

诱因 → 失效模式 → 工程缓解

急停期间反电动势电压尖峰超过600V 伺服驱动器IGBT在175°C结温下热失控 采用47Ω、500W额定功率和100ms响应时间的动态制动电阻网络
夹爪不对中导致零件啮合时产生15°角度偏移 平行夹爪机构卡紧力超过2000N,超出直线导轨额定负载 采用0.1N分辨率和10ms更新率的六维力/力矩传感器反馈回路

工程推理

运行范围
范围
0.1-1.5米/秒线速度,0.01-0.5毫米定位精度,5-150千克有效载荷容量
失效边界
关节扭矩超过额定容量120%持续>2秒,编码器分辨率损失低于0.005°,重复性误差>0.1毫米
谐波减速器齿轮齿在80%额定负载下10⁷次循环的疲劳,伺服电机在150°C居里温度下的退磁,应变波齿轮弹性变形超过0.3%屈服应变
制造语境
机械臂/夹爪 在 机械和设备制造 中会按材料、工艺窗口和检验要求共同评估。

行业别名与关键词

该产品在 CNFX 数据库中的搜索词、别名和技术称呼。

应用产品 / 所属系统

该产品或部件会出现在以下工业系统、设备或上级产品中。

应用匹配与尺寸矩阵

运行限制
pressure:大气压至1.5巴
temperature:-10°C 至 50°C
repeatability:±0.05-0.5 mm
payload capacity:1-50 kg
兼容性
电子元器件包装食品汽车零部件
不适用:高腐蚀性化学槽
选型所需数据
  • 最大有效载荷重量
  • 所需工作范围
  • 循环时间要求

可靠性与工程风险分析

失效模式与根因
关节背隙与不对中
原因:由于重复循环载荷、润滑不当或负载过大导致减速机、轴承或谐波减速器磨损,从而引起位置不准确和振动。
夹爪执行器故障
原因:由于污染、湿气侵入或热循环导致气动密封件或电机绕组退化,导致夹持力丧失或动作不完全。
维护信号
  • 关节运动时发出可闻的研磨或咔嗒声,表明轴承或齿轮磨损。
  • 重复循环期间末端执行器位置出现可见的不对中或'漂移',表明存在背隙或编码器问题。
工程建议
  • 实施预测性维护,使用振动分析和热成像技术检测关节和执行器的早期磨损模式,以防功能失效。
  • 建立严格的污染控制规程,包括定期更换气动系统过滤器以及对电气组件采用密封外壳,以防止颗粒物和湿气侵入。

合规与制造标准

参考标准
ISO 10218-1:2011 - 机器人与机器人设备 - 工业机器人安全要求ANSI/RIA R15.06 - 工业机器人与机器人系统 - 安全要求CE标志 - 符合欧盟机械指令2006/42/EC
制造精度
  • 位置重复性: ±0.02mm
  • 夹爪平行度: 全行程范围内0.05mm
质量检验
  • 坐标测量机验证
  • 负载循环耐久性测试

生产 机械臂/夹爪 的制造商

1 家企业把这个产品列在自己的产品线里。卡片上的公司数据摘自各家官网,每张卡都注明这条关系的依据来自哪里。

Shanghai YoungYou Intelligence Co.,Ltd.
Luoyang · CN
还生产: Assembly Robot、Robotic Arm、Linear Rail 等 5 项
依据其官网产品页 · 档案由 CNFX 依公开来源整理
官网上的名称:“Robotic Arm Gripper”
查看来源页 ↗ armsrobots.com · 核验于 2026-09-07

制造商列表用于前期研究和供应商能力理解,不代表认证、排名或交易担保。

分享这一页

采购评估维度

不是客户评论,也不是实时热度。以下维度用于前期 RFQ 准备和供应商评估。

技术文档
4/5
制造能力
4/5
可检验性
5/5
供应商透明度
3/5

这些分值是采购评估维度示例,不代表真实客户评分、具体国家买家反馈或实时询盘。

供应链相关产品与组件

执行器控制器

一种电子设备,用于管理和控制自动化系统中执行器的运行。

查看规格 ->
农业机械

用于农业作业以提高效率和生产力的机器和设备。

查看规格 ->
全地形起重机

一种移动式起重机,设计用于在铺装道路和崎岖的越野地形上作业,具有卓越的机动性和起重能力。

查看规格 ->
铰接式自卸卡车

一种重型非公路车辆,在驾驶室和自卸车身之间设有枢轴接头,以增强在崎岖地形上的机动性。

查看规格 ->

常见问题

这款机械臂的典型有效载荷是多少?

有效载荷范围根据型号和配置为3至50公斤。具体应用需与制造商确认。

夹爪有哪些驱动方式?

夹爪可采用气动、电动或真空驱动,具体取决于产品特性和处理要求。

机械臂的重复性是多少?

重复性按ISO 9283标准为±0.02至±0.1毫米,表示定位精度,但实际性能需与供应商核实。

机械臂可以不同方向安装吗?

是的,支持地面、天花板和墙壁安装,为集成到不同站布局提供灵活性。请与制造商确认兼容性。

我可以直接联系工厂吗?

CNFX 是开放目录,不是交易平台或采购代理。工厂资料和表单用于帮助你准备直接沟通。

CNFX Industrial Index v2.6.09 · 机械和设备制造

数据基础

CNFX 制造商资料、技术分类、公开产品信息和持续合理性检查。

初步技术归类
本页用于结构化准备研究、RFQ 和供应商评估,不替代买方自己的供应商资质审查、标准核验和技术批准。
采购询盘

请求制造能力信息关于 机械臂/夹爪

说明目标数量、应用场景、交期和关键技术要求,用于准备 RFQ 或供应商评估。
这条消息去哪
直达 CNFX 编辑台;若该产品已关联到通过认证的工厂,也会同时通知它。不会群发给一堆供应商。
你的信息不外流
我们不出售、不出租询盘数据,也不会把你加进营销邮件列表。只用于回复这一条询盘。
不抽佣、不做中间商
CNFX 是目录方。我们不从任何订单里抽成,也不会代供应商谈判。
我们不承诺什么
收录不等于背书。下单前请自行考察供应商、核实每一项数值。

你的商务信息仅用于处理本次请求。

谢谢,信息已发送。
提交失败,请稍后重试;如果反复失败,请直接发邮件到 [email protected]

需要制造 机械臂/夹爪?

对比具备该产品与工艺能力的制造商资料。

上一个产品
机械臂
下一个产品
机械设备平台
获取报价咨询