行业验证制造数据 · 2026

机器人布线臂

基于 CNFX 目录中多个工厂资料的聚合洞察,机器人布线臂 在 电气设备制造 行业中通常会围绕 轴数 到 最大工作半径 进行能力评估。

技术定义与核心装配

一个典型的 机器人布线臂 通常集成 臂架结构 与 末端执行器/夹爪。CNFX 上列出的制造商通常强调 铝合金 结构,以支持稳定的生产应用。

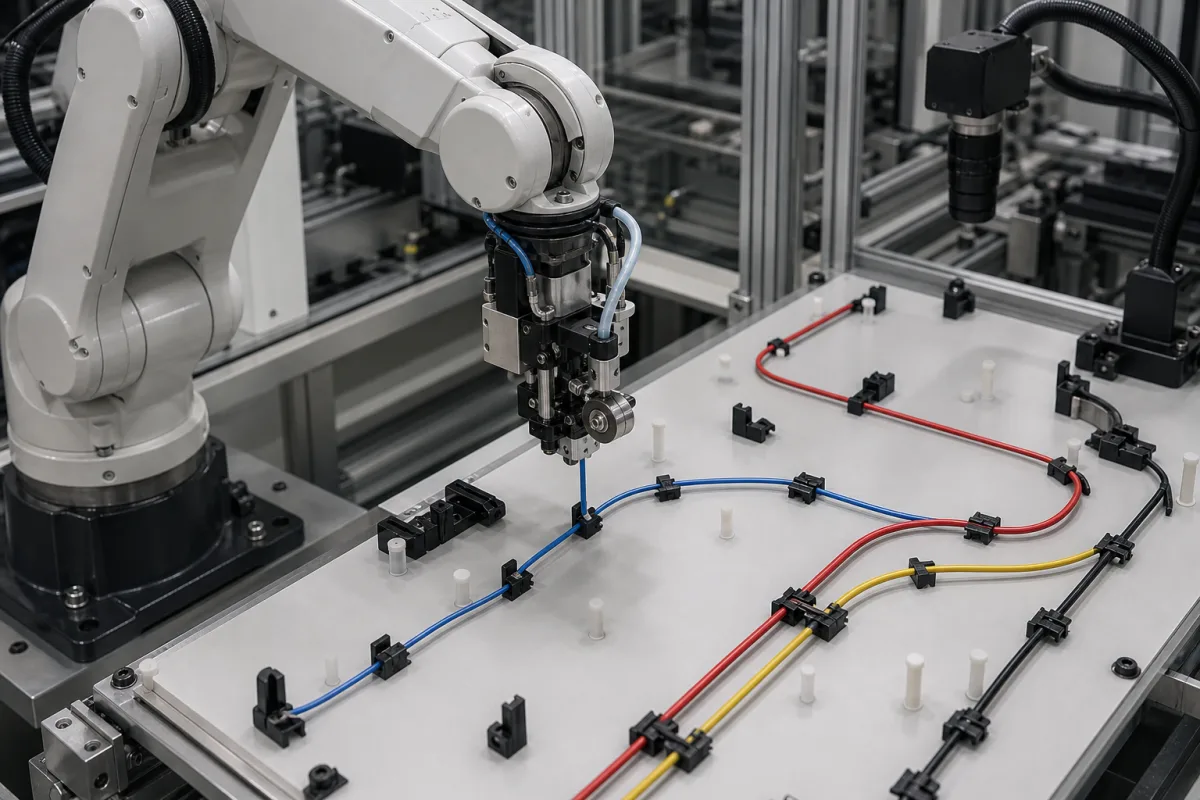
自动布线系统中的机器人臂组件,用于精确引导和定位电线或电缆。

机器人布线臂 的工业制造场景图
产品参考图片;具体外观与规格请向制造商确认。

技术定义

机器人布线臂是自动布线系统中的专用机器人组件,旨在自动化精确布线、定位和铺设电线、电缆或线束。它在定义的工作空间内按照编程路径运行,确保在电气设备制造中准确放置电线。该臂从系统控制器接收数字指令(例如CAD/CAM数据)。伺服电机或执行器移动臂的关节,使其末端执行器(例如夹爪、导向喷嘴)沿预定义的3D路径定位。它可能集成传感器用于实时定位反馈,从而能够将电线精确地穿过夹具、夹子或通道引导至其终端点。典型规格包括4-6轴,最大行程600-1500毫米,有效载荷能力2-10公斤,重复定位精度±0.05-±0.1毫米(依据ISO 9283),最大速度1-3米/秒,工作温度-10-50°C,防护等级IP54-IP65(依据IEC 60529),供电电压24 V DC ±10%,功耗0.5-2.0千瓦,重量30-120公斤,安装位置为地面、墙壁或天花板。通信接口包括EtherCAT和PROFINET(依据IEC 61158)。常用材料包括铝合金、钢和工程塑料。这些数值为参考范围;请与制造商或供应商核实具体型号的规格。

工作原理

该臂从系统控制器接收数字指令(例如CAD/CAM数据)。伺服电机或执行器移动臂的关节,使其末端执行器(例如夹爪、导向喷嘴)沿预定义的3D路径定位。它可能集成传感器用于实时定位反馈,从而能够将电线精确地穿过夹具、夹子或通道引导至其终端点。

技术参数

技术参数
参数典型区间选型说明与越界后果
轴数4–6Determines reachable workspace and flexibility
最大工作半径600–1500 mmDefines the envelope for wire routing
额定负载2–10 kgIncludes end-effector and wire bundle weight
重复定位精度±0.05–±0.1 mmCritical for precise wire placementISO 9283
最大速度1–3 m/sAffects cycle time and throughput
工作温度-10–50 °COutside this range, lubricants and electronics may fail
防护等级IP54–IP65IP65 for dusty or wet environmentsIEC 60529
供电电压24 ±10% V DCCommon for industrial automation
额定功率0.5–2.0 kWDepends on axis count and speed
重量30–120 kgAffects mounting structure and portability
安装方式Floor, wall, ceilingFlexibility for integration into wiring lines
通信接口EtherCAT, PROFINETFor integration with PLC and higher-level systemsIEC 61158

区间为行业参考值,供询价时圈定范围用,不构成供应商承诺。下单前请向法人制造商核实每一项数值与标准。

主要材料

铝合金 钢材 工程塑料

组件 / BOM

Components / BOM
  • 臂架结构
    为布线操作提供机械框架和伸展范围
    材料: 铝合金或钢材
  • 末端执行器/夹爪
    在布线过程中夹持、引导或释放电线/电缆
    材料: 工程塑料或复合材料
  • 伺服电机/执行器
    精确驱动机械臂关节运动
    材料: 金属材质,铜绕组
  • 控制接口
    连接至主系统控制器,用于接收路由指令
    材料: 电子元器件、塑料件
  • 位置传感器
    在带传感器的机械臂上,为控制器提供实时手臂姿态,以便修正规划路径。

FMEA · 风险与缓解

诱因 → 失效模式 → 工程缓解

编码器正交信号相位失准 > 5° 电角度 伺服电机位置超调(超出目标0.3-0.8 mm) 采用差分线路驱动器编码器接口,并配备0.1°相位补偿算法
电缆绝缘层因在<15 mm半径处反复90°弯曲而磨损 线束疲劳断裂(0.5 Hz频率下500,000次循环后) 使用PTFE涂层多股铜线,并施加25 mm最小弯曲半径约束

工程推理

运行范围
范围
0.1-1.5 mm定位精度, 0.05-2.0 N夹持力, 0.5-3.0 m/s线速度
失效边界
定位误差 > 0.2 mm, 夹持力 < 0.1 N 或 > 2.5 N, 关节背隙 > 0.05 mm, 电机温度 > 85°C
伺服电机齿槽转矩脉动(0.5-2.0 Nm峰峰值),谐波减速器齿轮齿偏转(10 Nm负载下0.02-0.08 mm),滚珠丝杠热膨胀(系数11.7 μm/m·°C)
制造语境
机器人布线臂 在 电气设备制造 中会按材料、工艺窗口和检验要求共同评估。

别名与俗称

機器人布線臂

行业别名与关键词

该产品在 CNFX 数据库中的搜索词、别名和技术称呼。

应用产品 / 所属系统

该产品或部件会出现在以下工业系统、设备或上级产品中。

应用匹配与尺寸矩阵

运行限制
pressure:大气压至1.5巴(典型布线环境)
other spec:定位精度: ±0.1 mm, 重复精度: ±0.05 mm, 最大线径: 25 mm, 最大布线速度: 2 m/s
temperature:0°C 至 50°C(运行), -20°C 至 70°C(存储)
兼容性
PVC绝缘电线特氟龙/PTFE电缆屏蔽工业控制电缆
不适用:爆炸性环境(ATEX 0区/1区),无额外认证
选型所需数据
  • 最大线束直径(毫米)
  • 所需工作空间包络尺寸(长×宽×高,单位毫米)
  • 所需布线轴数/自由度

可靠性与工程风险分析

失效模式与根因
关节轴承磨损
原因:润滑不足导致金属间直接接触,因颗粒污染和不对准而加速磨损
编码器信号衰减
原因:电气噪声干扰、重复运动导致的电缆疲劳以及潮气侵入损害信号完整性
维护信号
  • 关节运动时发出异常研磨或咔嗒声
  • 在编程运动期间出现可见的位置漂移或超调
工程建议
  • 实施基于状态的润滑,使用带颗粒过滤的自动注脂系统,以保持轴承表面的最佳状态
  • 安装带应力消除的屏蔽电缆管理系统,并定期进行红外热成像扫描,以检测早期电气/机械退化

合规与制造标准

参考标准
ISO 9283:1998 - 操作型工业机器人 - 性能标准及相关测试方法ANSI/RIA R15.06 - 工业机器人与机器人系统 - 安全要求CE标志 - 符合欧盟机械指令2006/42/EC的安全与健康要求
制造精度
  • 位置重复精度: +/-0.05mm
  • 负载容量偏差: +/-1.5%额定容量
质量检验
  • 用于定位和重复精度的激光干涉仪精度测试
  • 根据ISO 13849-1进行的控制系统可靠性功能安全测试

生产 机器人布线臂 的制造商

具备该产品生产能力的中国制造商与相关工厂资料。

制造商列表用于前期研究和供应商能力理解,不代表认证、排名或交易担保。

分享这一页

采购评估维度

不是客户评论,也不是实时热度。以下维度用于前期 RFQ 准备和供应商评估。

技术文档
4/5
制造能力
4/5
可检验性
5/5
供应商透明度
3/5

这些分值是采购评估维度示例,不代表真实客户评分、具体国家买家反馈或实时询盘。

供应链相关产品与组件

自动洗碗机生产线系统

用于大批量洗碗机生产的集成制造系统,具备自动化装配和测试功能。

查看规格 ->
自动化电机装配与测试系统

用于电动机自动化装配和质量检测的集成生产线。

查看规格 ->
自动化LED灯具装配系统

用于LED照明灯具自动化装配的集成生产线。

查看规格 ->
自动化灯具装配系统

用于完整灯具自动化装配的集成生产线

查看规格 ->

常见问题

机器人布线臂的典型轴数是多少?

典型轴数为4至6个,这决定了可达工作空间和灵活性。请核实具体型号的准确轴数。

机器人布线臂的最大行程是多少?

最大行程通常在600至1500毫米之间,定义了布线范围。请确认您的应用所需的确切行程。

重复定位精度能达到多少?

重复定位精度通常为±0.05至±0.1毫米,依据ISO 9283,这对于精确布线至关重要。请务必与制造商核实。

支持哪些通信接口?

常见接口包括EtherCAT和PROFINET,依据IEC 61158,用于与PLC和更高层系统集成。请检查与您的控制系统的兼容性。

我可以直接联系工厂吗?

CNFX 是开放目录,不是交易平台或采购代理。工厂资料和表单用于帮助你准备直接沟通。

CNFX Industrial Index v2.6.09 · 电气设备制造

数据基础

CNFX 制造商资料、技术分类、公开产品信息和持续合理性检查。

初步技术归类
本页用于结构化准备研究、RFQ 和供应商评估,不替代买方自己的供应商资质审查、标准核验和技术批准。
采购询盘

请求制造能力信息关于 机器人布线臂

说明目标数量、应用场景、交期和关键技术要求,用于准备 RFQ 或供应商评估。
这条消息去哪
直达 CNFX 编辑台;若该产品已关联到通过认证的工厂,也会同时通知它。不会群发给一堆供应商。
你的信息不外流
我们不出售、不出租询盘数据,也不会把你加进营销邮件列表。只用于回复这一条询盘。
不抽佣、不做中间商
CNFX 是目录方。我们不从任何订单里抽成,也不会代供应商谈判。
我们不承诺什么
收录不等于背书。下单前请自行考察供应商、核实每一项数值。

你的商务信息仅用于处理本次请求。

谢谢,信息已发送。
提交失败,请稍后重试;如果反复失败,请直接发邮件到 [email protected]

需要制造 机器人布线臂?

对比具备该产品与工艺能力的制造商资料。

上一个产品
本地显示屏
下一个产品
机器人装配站
获取报价咨询