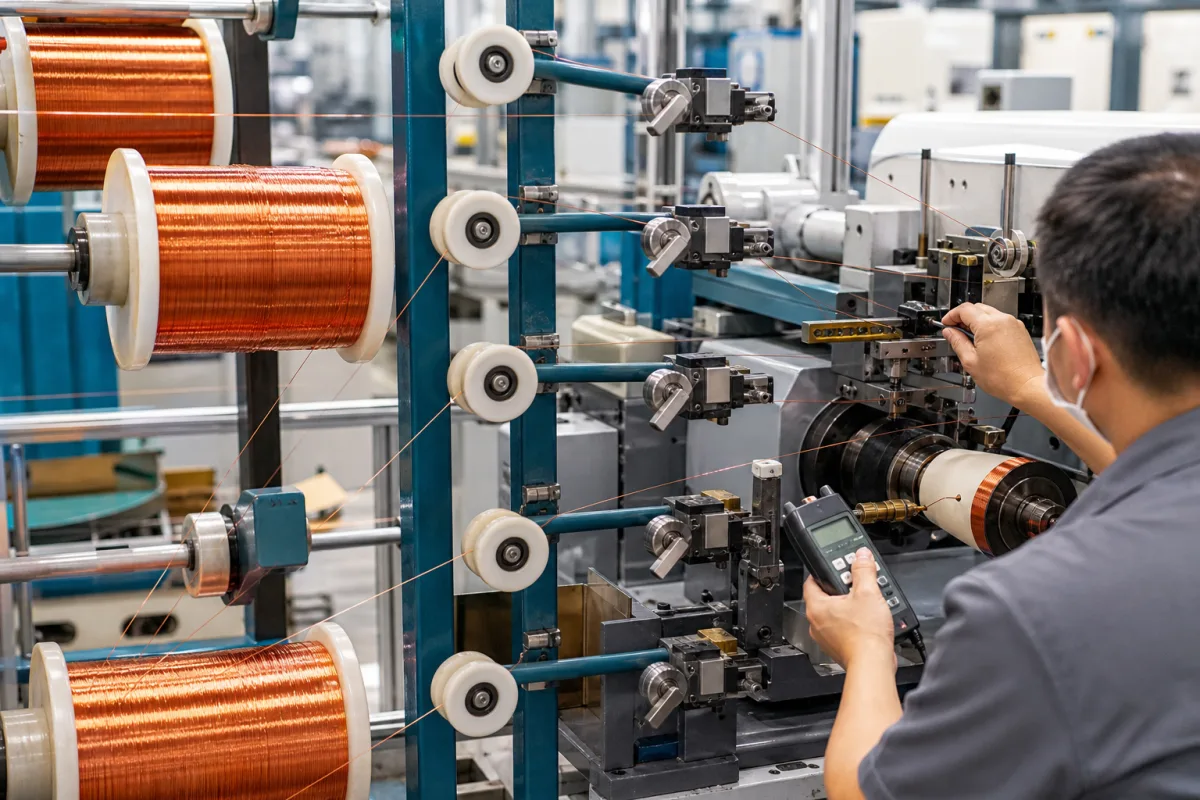
系统调节放线阻力或送线运动,使绕线头得到合适的线张力
四部分配合工作,摆臂与测力传感器不能混为一件
这是绕线张力系统的功能组成。机械摩擦、磁粉、磁滞和主动伺服方案的具体部件及材料不同,供货BOM需按所选结构出图。
左右滑动查看完整表格 →
| 部件 | 作用 | 材料与配置 |
|---|---|---|
| 张力制动器或驱动执行器 | 提供阻力或主动送线控制。Magtrol HB磁滞制动器通过气隙磁场产生转矩,不依靠磁粉剪切或摩擦片。[1] | HB资料描述磁极结构、专用钢转子/轴、线圈与轴承;不能据此指定其他方案的外壳材料或把磁滞结构称为磁粉制动。[1] |
| 摆臂与张力测量机构 | 摆臂位置用于运动缓冲及调节,测力传感器用于量化张力,可组合使用。SCHMIDT TSR用应变桥及导轮测力,安装角度影响测得载荷。[2][3] | 按摆臂质量、轴承摩擦与刚度选构件;TSR为铝壳,配不同钢或铝导轮选项。此用料只适用于该测量部件。[2][3] |
| 导线轮与导向件 | 确定穿线路径和测量几何,兼顾线径、涂层、速度及所需偏转。导轮槽形与传感器受力方向必须一起确定。[3] | TSR导轮选项包括不锈钢、镀硬铬钢和硬涂层铝;其他陶瓷或塑料导向件须按线材与供货图确认,不把目录中的材料名称视为耐磨保证。[3] |
| 张力控制器与功率调节单元 | 将位置或测力反馈与目标比较,向制动或驱动输出调节指令。磁滞制动线圈还需要合适的电流调节电源。[1][2] | 电子控制板、接口、外壳及接地按控制柜方案确认;Magtrol列不同电流调节电源,输出电流显示并非线张力显示。[1] |
十三项选型资料:分别核对系统、传感器和制动部件
张力、速度与精度需要按完整绕线工况提出要求。Magtrol与SCHMIDT的示例分别说明制动器和传感器,整套装置还需确认接口与联动表现。
左右滑动查看完整表格 →
| 参数 | 资料与范围 | 选型含义 |
|---|---|---|
| 导线张力范围 | 给出线材要求的最小、工作及峰值张力 | 力的范围须与放线半径、摩擦及测力几何共同核算。TSR的0–10至0–200N是不同型号的标称测量载荷范围,不能直接当成整机控制范围。[3] |
| 张力精度 | 区分满量程误差、设定值误差及动态波动 | TSR表列±1%满量程并加±1字,其他校准材料另列条件;这是测量性能,不等于整套绕线过程可保持±1%设定值。[3] |
| 适用线径与线材 | 同时提供导体、漆层、刚度和最小弯曲要求 | SCHMIDT说明材料直径和刚度不同可能需要专门校准。导轮可穿过某线径,不代表其弯曲或接触条件适合该漆包线。[4] |
| 最高线速度 | 给出线速度曲线及满盘/空盘时的转速 | 制动器转速额定、导轮速度额定与散热限制分别检查。Magtrol HB-50M列15000rpm,但不能把该转速单独换成系统通用线速度。[1] |
| 动态响应 | 说明扰动、超调、恢复判据及测量滤波 | TSR表中约500Hz为与量程有关的固有频率,标准阻尼30Hz;二者都不是张力整机的响应时间保证。用真实启停和换向工况验收。[3] |
| 工作环境温度 | 按传感器、制动器与控制柜各自额定确认 | TSR表列10–45℃,不能扩展到整个系统。Magtrol制动吸收功率又受安装、通风和环境影响,须另查热条件。[1][3] |
| 供电与接口 | 逐件核对电压、电流及控制信号 | TSR标准供电+15至24V DC、21mA,不同信号版本有例外;HB线圈按具体型号表和电流调节电源选配。不能用“24V系统”省略接口核对。[1][3] |
| 电耗与制动吸收功率 | 电源消耗和机械能转化的热量分开计算 | HB-50M表列线圈标称6.10W,但制动动能功率列连续23W、5分钟90W。两类功率不同,且热额定受实际安装条件影响。[1] |
| 外壳防护 | 按控制柜、传感器、接头分别取得等级依据 | 开放的放线轮和摆臂不因控制柜有防护等级就自动具备同样防护;清洗、粉尘与散热要求应写进安装条件。 |
| 安装尺寸与运动空间 | 核对放线包络、摆臂全行程及测量接近空间 | SCHMIDT指出测量头宽度决定线段所需最小可接近空间。给出安装图,避免只按电子箱尺寸布置整套装置。[4] |
| 重量与转动惯量 | 分别列总成质量、摆臂惯量和卷盘惯量 | Magtrol表把制动器质量和外部惯量分开;轻的总成不必然动态性能好。满盘/空盘质量和加减速影响需单独评估。[1][2] |
| 外壳与接触材料 | 壳体、导轮、轴和线材接触面分别列明 | TSR铝壳不代表导轮也是铝;其导轮有不同金属和表面处理。供货图应明确线材实际接触部位。[3] |
| 交付与符合性文件 | 取得与具体供货范围对应的文件和试验记录 | 单个部件的技术手册或声明不能代替整套绕线设备的符合性文件。先确定采购的是传感器、制动器、张力子系统还是完整设备。 |
同样的制动转矩,卷径变化后张力会变化
在忽略惯性与摩擦的稳态简化模型中,转矩T=F×r。假设张力目标2N,作用半径50mm时需0.10N·m,半径25mm时需0.05N·m;若转矩始终为0.10N·m,后一工况张力会变为4N。这是基础力矩关系演示,不是指定型号的运行设置。
半径必须取实际产生制动力矩的轮或卷盘,不能把固定半径导轮与逐渐变小的线盘混用。加减速时还需要考虑惯量和摩擦;制动器自身“转矩不随转速变化”不意味着线材张力自动保持不变。[1]
摆臂居中只能说明位置,实际张力要有测量依据
Montalvo说明摆臂能储存材料长度、缓冲扰动,但实际张力仍需测力反馈;摆臂质量、惯量和摩擦会影响表现。其资料主要讨论连续材料处理,绕线机还须按线材与启停运动验证。[2]
SCHMIDT TSR要求稳定的进出线角度,并提醒选量程时计入导轮重量。校准应对应安装姿态、线材和穿线路径;更换导轮或改变绕行路径后,要重新检查零点和增益,而不是沿用先前显示值。[3][4]
左右滑动查看完整表格 →
| 信号 | 它直接说明什么 | 验收时还需记录 |
|---|---|---|
| 摆臂角度/位置 | 储线机构相对位置 | 实际线张力、行程余量、振荡 |
| 测力传感器 | 所装测量几何下的受力 | 量程、零点、校准材料与误差基准 |
| 制动线圈电流 | 制动器的控制输入 | 转矩标定、温度、作用半径与实际张力 |
连续能力与短时能力分开,电源瓦数也不是制动容量
Magtrol公制HB-50M表列0.35N·m、连续动能吸收23W和5分钟90W。表脚注说明这些上限受线圈/轴承温度约束,实际安装、通风、环境会使可用值变化;最高转速与最高转矩不可不看曲线就同时取用。[1]
在线材与执行轮无滑移的稳态简化条件下,机械功率可用F×v评估。例如2N、5m/s为10W;这只是负载估算,还需按实际传动和工作循环核对制动曲线。不能因为线圈供电仅数瓦,就忽略放线过程产生的热量。[1]
松线、跳动和断线先查路径与测量,再查调节
验收采用实际线材,分别记录满盘、接近空盘、恒速、加速、减速及停机后的张力峰值与最低值;同时观察摆臂是否接近行程端点、导轮是否打滑,以及线材表面有无擦伤。允许值应来自工艺与线材要求,不使用与线径无关的统一断线力。
张力不稳时检查导轮、轴承、安装松动和测力零点。Montalvo强调低摩擦、低惯量及正确的摆臂载荷设计;SCHMIDT提示材料刚度、直径与校准相关。不能只调高控制增益掩盖机械或测量问题。[2][4]
检查时按设备程序停车、隔离并处理储能后接近运动部件。磁滞制动无摩擦工作面,也仍有轴承及系统其他接触件;维护方案须对应具体结构,不在漆包线接触路径上套用通用润滑建议。[1]
本页对应三相感应电机绕线机的供线子系统。线轴、导向轮、张力测量与绕线头需要共同匹配;电机定子与后续装配是工序关系,并非张力装置自身的供货内容。
关联的应用系统与部件
以下入口来自产品关系,用于继续查阅;具体机型的装配和兼容性仍需对应型号资料。
应用系统
关联部件
资料来源与适用范围
核对日期:2026-10-13。标准公开摘要支持其范围;具体尺寸、公差和验收要求须按约定标准全文及图纸执行。
- Magtrol:HB/MHB磁滞制动器,EN 04/2025第1–2、7–10页的绕线应用、原理、公制型号、散热曲线与电流电源;具体值不扩大为张力整机参数。
- Montalvo:Dancer or Load Cells – Which Should I Use?2016-03-23文章,位置缓冲与实际张力测量的区别,限其连续材料控制讨论。
- SCHMIDT:TSR单导轮张力传感器型号量程、满量程误差、进出线角度、校准、导轮与供电版本,仅适用于该传感器。
- SCHMIDT:About Tension Meters校准材料直径与刚度、测量头接近空间;不把三导轮示例扩大为所有传感器结构。