行业验证制造数据 · 2026

力控制系统

基于 CNFX 目录中多个工厂资料的聚合洞察,力控制系统 在 机械和设备制造 行业中通常会围绕 工作压力 到 力范围 进行能力评估。

技术定义与核心装配

一个典型的 力控制系统 通常集成 力/扭矩传感器 与 控制单元(PLC或专用控制器)。CNFX 上列出的制造商通常强调 铝合金(外壳) 结构,以支持稳定的生产应用。

用于机器人夹持和搬运操作中监测和调节作用力的系统。

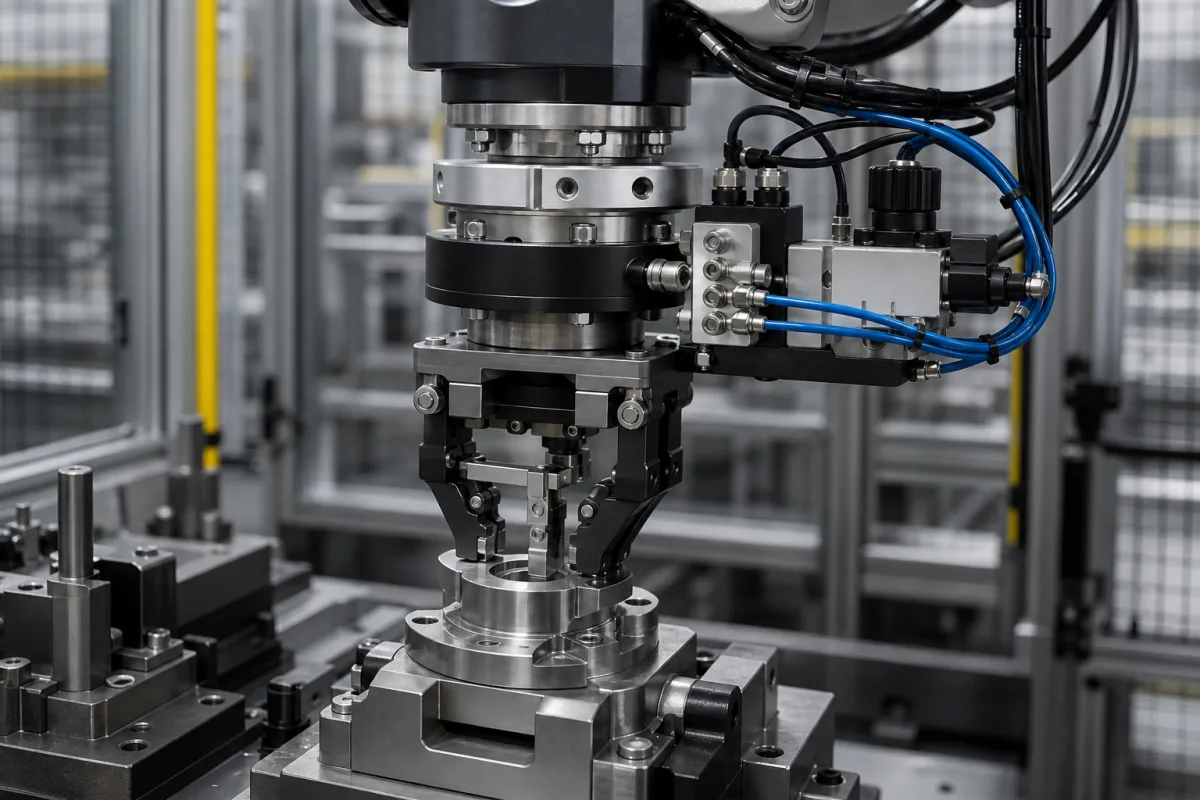
力控制系统 的工业制造场景图
产品参考图片;具体外观与规格请向制造商确认。

技术定义

力控制系统是核心夹持与搬运机器人的关键部件,负责精确测量和调整施加在物体上的夹持力。它通过防止过大夹持力压碎易碎物品或过小夹持力导致负载掉落,确保安全、无损伤的搬运。该系统集成传感器、控制器和执行器,在整个机器人操作周期内维持最佳力水平。系统工作原理:使用力/力矩传感器连续测量末端执行器(夹爪)实际施加的力。实时数据传送给控制器(通常为PID控制器),与预设目标力设定值进行比较。控制器计算调整信号并发送给驱动夹爪机构的执行器(如伺服电机、气动阀),形成闭环反馈系统,动态修正力,补偿物体尺寸、重量或位置的变化。系统设计用于集成到机器人夹持和搬运应用中,工作压力范围为1.0–1.6 MPa,力范围为0.5–5 kN,力精度为±0.5% FS。响应时间≤10 ms,供电电压为24 V DC ±10%,最大力输出时功耗≤50 W。工作温度为0–50 °C(无冷凝),防护等级为IP54–IP65(IEC 60529),可选防护罩。材料包括铝合金外壳、不锈钢传感器元件、铜线、PCB电子元件。通信接口包括EtherCAT/Profinet(IEC 61158),可选模拟输出。重复性为±0.05% FS(恒定条件下)。重量为5–15 kg,取决于配置。所有数值均为目录参考范围,必须与法定制造商核实具体型号和应用。

工作原理

系统使用力/力矩传感器连续测量夹爪处的实际力。实时数据传送给控制器(通常为PID),与目标设定值比较。控制器计算调整信号并发送给驱动夹爪机构的执行器(如伺服电机、气动阀)。该闭环反馈动态修正力,补偿物体尺寸、重量或位置的变化。

技术参数

技术参数
参数典型区间选型说明与越界后果
工作压力1.0–1.6 MPa
力范围0.5–5 kNSelectable via controller
力精度±0.5 %FSAt rated force
响应时间≤10 msFrom setpoint change to 90% of final value
供电电压24 ±10% V DCProtected against reverse polarity
功耗≤50 WAt maximum force output
工作温度0–50 °CNon-condensing
防护等级IP54–IP65IP65 with optional coverIEC 60529
材料Aluminum/SteelHousing aluminum, load cell steel
重量5–15 kgDepending on configuration
通讯接口EtherCAT/ProfinetOptional analog outputIEC 61158
重复精度±0.05 %FSUnder constant conditions

区间为行业参考值,供询价时圈定范围用,不构成供应商承诺。下单前请向法人制造商核实每一项数值与标准。

主要材料

铝合金(外壳) 不锈钢(传感器元件) 铜(导线) PCB(电子元件)

组件 / BOM

Components / BOM
  • 力/扭矩传感器
    测量夹具实际施加的力
    材料: 不锈钢,应变片
  • 控制单元(PLC或专用控制器)
    处理传感器数据,运行控制算法(如PID),并输出校正信号。
    材料: PCB板、硅芯片、铝合金外壳
  • 信号调理器/放大器
    对传感器输出的低电压信号进行放大和滤波,确保后续处理的准确性
    材料: 印刷电路板(PCB)、电子元器件
  • 电源单元
    为系统所有电子组件提供稳定电力供应
    材料: 印刷电路板、变压器、电容器

FMEA · 风险与缓解

诱因 → 失效模式 → 工程缓解

液压油污染度 > ISO 4406 18/16/13 伺服阀阀芯卡滞 集成带压差监测的双3微米绝对过滤器
编码器信号丢失超过100毫秒 PID控制器积分饱和导致超调 实施带多数表决逻辑和抗积分饱和补偿的编码器冗余

工程推理

运行范围
范围
0.5-25.0千牛
失效边界
持续超过28.5千牛达2秒以上
AISI 4140钢制称重传感器的屈服强度(σ_y = 415 MPa)被超过,导致永久塑性变形
制造语境
力控制系统 在 机械和设备制造 中会按材料、工艺窗口和检验要求共同评估。

别名与俗称

力控系統

行业别名与关键词

该产品在 CNFX 数据库中的搜索词、别名和技术称呼。

应用产品 / 所属系统

该产品或部件会出现在以下工业系统、设备或上级产品中。

应用匹配与尺寸矩阵

运行限制
pressure:0 至 100 巴
flow rate:0.1 N 至 5000 N
temperature:-10°C 至 70°C
兼容性
金属(钢、铝)塑料(ABS、聚碳酸酯)复合材料
不适用:高腐蚀性化学槽液
选型所需数据
  • 最大所需夹持力(N)
  • 所需力精度(±%)
  • 操作循环频率(Hz)

可靠性与工程风险分析

失效模式与根因
传感器漂移或校准失效
原因:环境污染、热循环或超出校准间隔的长时间运行,导致力读数不准确。
控制信号干扰或丢失
原因:电磁干扰(EMI)、线路老化或电源不稳定,破坏了传感器、控制器和执行器之间的通信。
维护信号
  • 尽管输入稳定,但力输出不稳定或不一致
  • 控制组件发出异常的嗡嗡声、蜂鸣声或咔嗒声
工程建议
  • 实施定期校准和环境监测,以便及早发现和纠正传感器漂移。
  • 使用屏蔽电缆、正确接地和浪涌保护,以最大限度地减少电气干扰并保护控制完整性。

合规与制造标准

参考标准
ISO 13849-1:机械安全 - 控制系统的安全相关部件IEC 61508:电气/电子/可编程电子安全相关系统的功能安全CE标志:符合欧盟机械指令2006/42/EC
制造精度
  • 力传感器校准精度:满量程的±0.5%
  • 响应时间:系统启动时间±10毫秒
质量检验
  • 功能安全验证测试(PL/SIL验证)
  • 环境应力筛选(温度、振动、湿度)

生产 力控制系统 的制造商

具备该产品生产能力的中国制造商与相关工厂资料。

制造商列表用于前期研究和供应商能力理解,不代表认证、排名或交易担保。

分享这一页

采购评估维度

不是客户评论,也不是实时热度。以下维度用于前期 RFQ 准备和供应商评估。

技术文档
4/5
制造能力
4/5
可检验性
5/5
供应商透明度
3/5

这些分值是采购评估维度示例,不代表真实客户评分、具体国家买家反馈或实时询盘。

供应链相关产品与组件

执行器控制器

一种电子设备,用于管理和控制自动化系统中执行器的运行。

查看规格 ->
农业机械

用于农业作业以提高效率和生产力的机器和设备。

查看规格 ->
全地形起重机

一种移动式起重机,设计用于在铺装道路和崎岖的越野地形上作业,具有卓越的机动性和起重能力。

查看规格 ->
铰接式自卸卡车

一种重型非公路车辆,在驾驶室和自卸车身之间设有枢轴接头,以增强在崎岖地形上的机动性。

查看规格 ->

常见问题

力控制系统的工作压力范围是多少?

目录列出工作压力范围为1.0–1.6 MPa,并注明。此为参考范围,请与制造商确认具体型号的准确范围。

力范围和精度如何?

力范围为0.5–5 kN,可通过控制器选择。力精度为额定力下±0.5% FS。这些是目录参考值,请根据应用确认。

有哪些通信接口?

系统支持EtherCAT/Profinet(IEC 61158),可选模拟输出。请验证与机器人控制器的接口兼容性。

响应时间是多少?对性能有何影响?

响应时间≤10 ms(从设定值变化到最终值的90%)。这表示系统调整力的速度,请确认是否满足工艺要求。

我可以直接联系工厂吗?

CNFX 是开放目录,不是交易平台或采购代理。工厂资料和表单用于帮助你准备直接沟通。

CNFX Industrial Index v2.6.09 · 机械和设备制造

数据基础

CNFX 制造商资料、技术分类、公开产品信息和持续合理性检查。

初步技术归类
本页用于结构化准备研究、RFQ 和供应商评估,不替代买方自己的供应商资质审查、标准核验和技术批准。
采购询盘

请求制造能力信息关于 力控制系统

说明目标数量、应用场景、交期和关键技术要求,用于准备 RFQ 或供应商评估。
这条消息去哪
直达 CNFX 编辑台;若该产品已关联到通过认证的工厂,也会同时通知它。不会群发给一堆供应商。
你的信息不外流
我们不出售、不出租询盘数据,也不会把你加进营销邮件列表。只用于回复这一条询盘。
不抽佣、不做中间商
CNFX 是目录方。我们不从任何订单里抽成,也不会代供应商谈判。
我们不承诺什么
收录不等于背书。下单前请自行考察供应商、核实每一项数值。

你的商务信息仅用于处理本次请求。

谢谢,信息已发送。
提交失败,请稍后重试;如果反复失败,请直接发邮件到 [email protected]

需要制造 力控制系统?

对比具备该产品与工艺能力的制造商资料。

上一个产品
力执行器
下一个产品
力施加系统
获取报价咨询