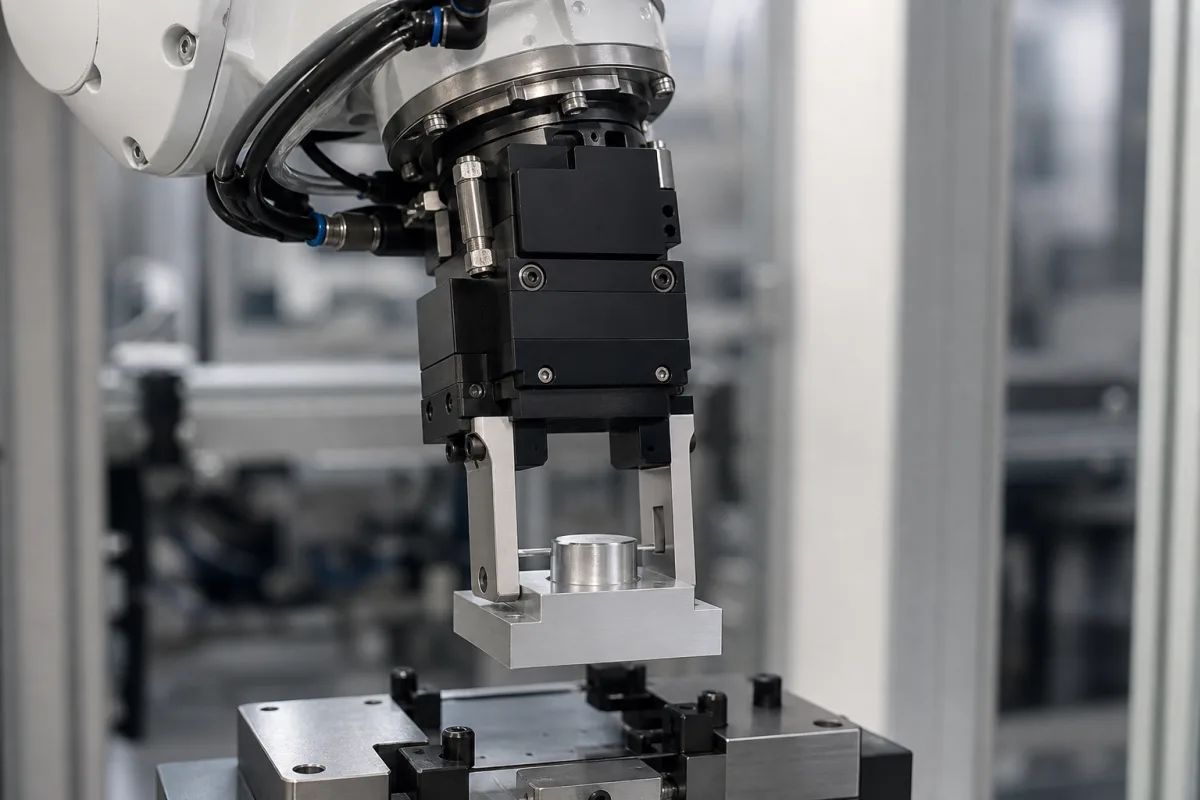
夹爪通过将机械、气动、液压或电能转换为受控的夹持力来工作。常见机构包括对称闭合的平行爪夹爪、旋转手指的角式夹爪、使用吸力的真空夹爪以及使用电磁力的磁性夹爪。末端执行器接收来自控制系统的信号,以根据转移要求打开、关闭或调整其夹持位置。控制系统发送命令来驱动夹爪,夹爪的传感器(如果有)提供位置或力的反馈。夹持力由执行器产生并传递到爪或手指,然后牢固地保持工件。夹爪的设计确保工件不受损坏,并且在转移过程中保持夹持。工作原理可能因夹爪类型而异,但基本功能是在自动化系统与被处理物体之间提供可靠且可重复的接口。
| 参数 | 典型区间 | 选型说明与越界后果 |
|---|---|---|
| 夹持力 | 20–200 N | Depends on workpiece weight and friction |
| 单爪行程 | 5–30 mm | Determines workpiece size range |
| 重复定位精度 | ±0.02–±0.05 mm | Critical for precision assemblyISO 9283 |
| 工作压力 | 4–8 bar | Below 4 bar grip force drops |
| 工作温度 | 5–60 °C | Seals degrade above 60°C |
| 防护等级 | IP54–IP65 | IP65 for washdown environmentsIEC 60529 |
| 重量 | 0.5–5 kg | Affects robot payload capacity |
| 电源电压 | 24 ±10% V DC | For electric grippers |
| 功耗 | 10–50 W | Peak during gripping |
| 耗气量 | 0.1–1.5 L/min | At 6 bar, per cycle |
| 张开力 | 10–100 N | Spring return or pneumatic |
| 最大负载 | 1–10 kg | Includes gripper weight |
区间为行业参考值,供询价时圈定范围用,不构成供应商承诺。下单前请向法人制造商核实每一项数值与标准。
诱因 → 失效模式 → 工程缓解
| pressure: | 0 至 10 巴 |
| other spec: | 最大夹持力: 500 牛, 循环速率: 60 次/分钟 |
| temperature: | -20°C 至 80°C |
不是客户评论,也不是实时热度。以下维度用于前期 RFQ 准备和供应商评估。
这些分值是采购评估维度示例,不代表真实客户评分、具体国家买家反馈或实时询盘。
关键因素包括工件的重量、形状、表面状况和材料;所需的夹持力和行程;操作环境(温度、湿度、粉尘);循环时间;以及与机器人或自动化系统的接口(安装、电气、气动)。务必根据应用要求核实夹爪的规格,并咨询制造商获取型号特定数据。
夹持力必须足以牢固地保持工件而不造成损坏。力不足可能导致滑动,而力过大可能使工件变形或损坏。所需力取决于工件重量、夹爪与工件之间的摩擦以及转移过程中的加速度力。夹持力的参考范围为20–200 N,但实际所需值必须针对每个应用进行计算。
重复定位精度是指夹爪在指定公差内一致地定位工件的能力。对于精密装配和需要一致放置的转移操作至关重要。参考重复定位精度为±0.02–±0.05 mm,依据ISO 9283。更高的重复定位精度可确保一致的质量,但可能成本更高。请验证您的应用所需的公差。
定期维护包括检查磨损、泄漏和对齐;清洁夹爪表面;检查密封件和软管;并验证工作压力和工作温度在规定范围内。及时更换磨损部件。遵循制造商的维护说明并保留检查记录。如果夹爪在规定的温度范围(5–60°C)之外运行,密封件可能会退化,导致故障。
CNFX 是开放目录,不是交易平台或采购代理。工厂资料和表单用于帮助你准备直接沟通。
CNFX 制造商资料、技术分类、公开产品信息和持续合理性检查。
说明目标数量、应用场景、交期和关键技术要求,用于准备 RFQ 或供应商评估。