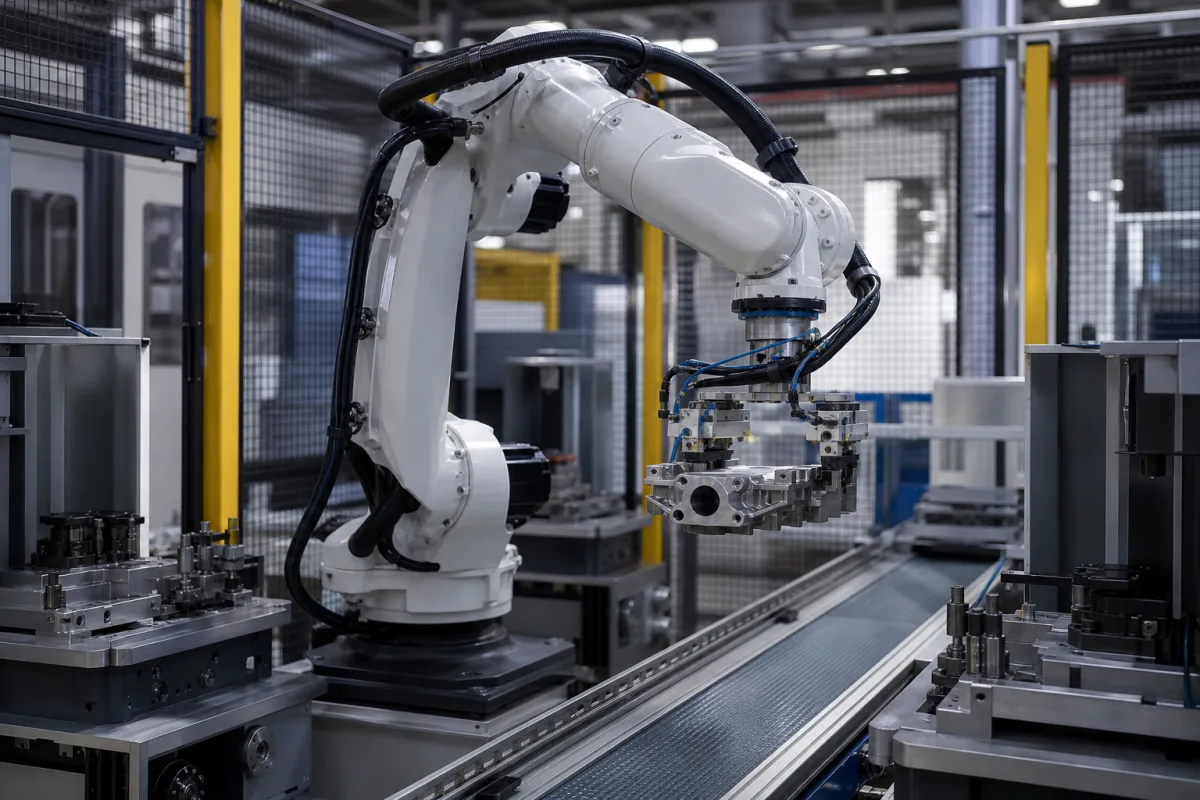
技术参数与制造背景: 机器人搬运臂
| 参数 | 典型区间 | 选型说明与越界后果 |
|---|---|---|
| 额定负载能力 | 5–50 kg | Maximum payload at full speed; higher loads reduce speed.ISO 9283 |
| 工作半径 | 800–2000 mm | Horizontal distance from base to wrist flange. |
| 自由度 | 4–6 | Number of independent axes for positioning. |
| 重复定位精度 | ±0.05–±0.1 mm | Positioning precision at rated load.ISO 9283 |
| 最大速度 | 1–3 m/s | Linear speed of end effector at full extension. |
| 工作温度 | -10–50 °C | Ambient temperature range for continuous operation. |
| 防护等级 | IP54–IP65 | Dust and water resistance for industrial environments.IEC 60529 |
| 电源 | 24 ±10% V DC | Standard industrial DC voltage. |
| 功耗 | 0.5–2.5 kW | Average power draw during operation. |
| 重量 | 50–300 kg | Arm mass without controller or end effector. |
| 安装方式 | Floor, wall, ceiling | Orientation flexibility for layout optimization. |
| 材料 | Aluminum, steel | Housing and structural components. |
区间为行业参考值,供询价时圈定范围用,不构成供应商承诺。下单前请向法人制造商核实每一项数值与标准。
| pressure: | 0 至 10 bar |
| flow rate: | 不适用 |
| temperature: | -20°C 至 80°C |
诱因 → 失效模式 → 工程缓解
不是客户评论,也不是实时热度。以下维度用于前期 RFQ 准备和供应商评估。
这些项目是采购核对事项,不代表真实客户评分、具体国家买家反馈或实时询盘。
说明目标数量、应用场景、交期和关键技术要求,用于准备 RFQ 或供应商评估。
额定负载能力为5–50 kg(全速时)。较高负载可能会降低运行速度。这是一个参考范围;具体型号的准确负载能力需与制造商确认。
该臂可安装在地面、墙壁或天花板上,为布局优化提供灵活性。安装方式会影响行程和工作空间,因此应根据应用需求进行选择。
额定负载下的重复定位精度为±0.05至±0.1 mm,符合ISO 9283标准。这表示臂返回编程位置的精度。实际重复精度可能随负载和速度变化。
该臂需要24 V DC ±10%的电源。运行期间的平均功耗为0.5–2.5 kW。确保电源满足这些规格以保证可靠运行。
CNFX 是开放目录,不是交易平台或采购代理。工厂资料和表单用于帮助你准备直接沟通。
该产品或部件会出现在以下工业系统、设备或上级产品中。
CNFX 制造商资料、技术分类、公开产品信息和持续合理性检查。