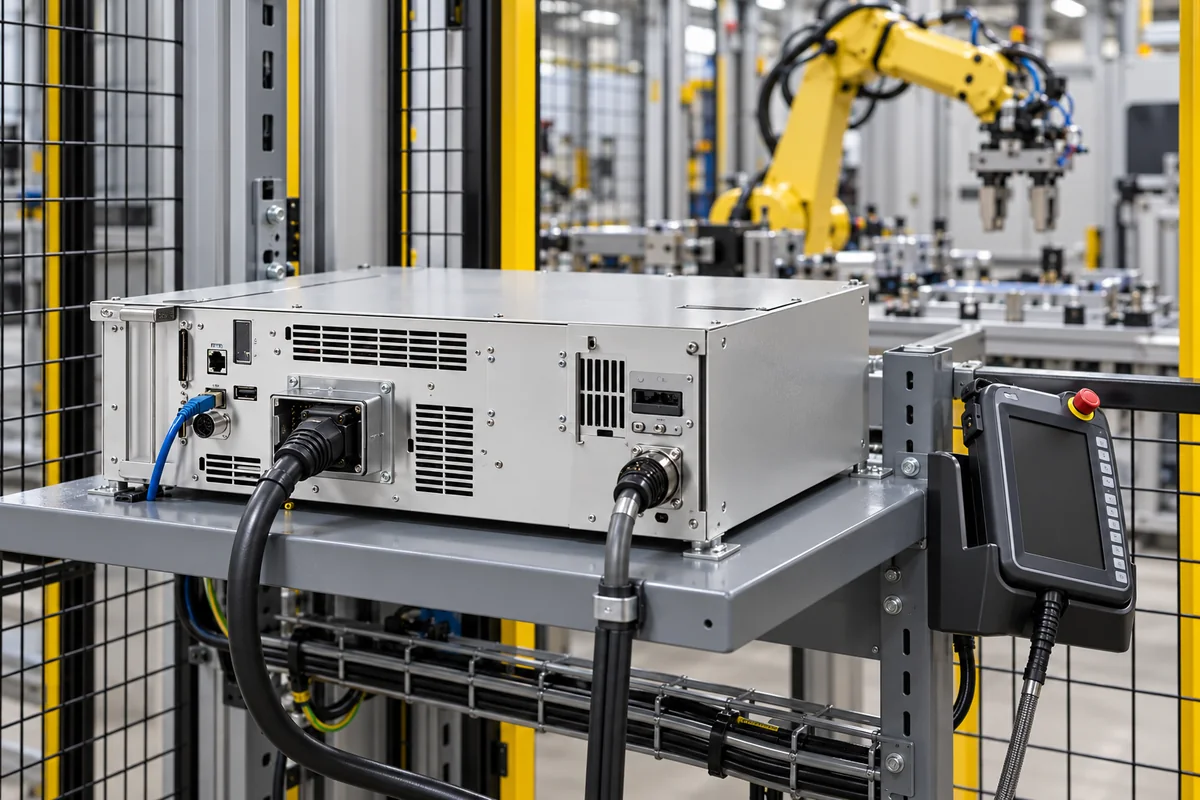
技术参数与制造背景: 机器人控制器
| 参数 | 典型区间 | 选型说明与越界后果 |
|---|---|---|
| 控制轴数 | 6–8 轴 | 可同时控制的机器人轴的最大数量 |
| 处理速度 | 1–4 兆赫 | 主处理器时钟频率,决定计算速度 |
| 内存容量 | 8–32 兆字节 | 用于存储程序、位置和系统数据的存储容量 |
| 通信协议 | EtherCAT, PROFINET, EtherNet/IP 协议 | 支持的工业通信标准(EtherCAT、PROFINET、DeviceNet等)IEC 61158 |
| 工作温度 | 0–50 摄氏度 | 控制器可靠运行的温度范围IEC 60068-2-1, IEC 60068-2-2 |
| 防护等级 | IP20–IP54 IP | 防尘防水等级IEC 60529 |
| 电源 | 24 ±10% 伏特 交流/直流 | 所需输入电压和电流规格 |
| 定位精度 | ±0.01–±0.05 mm | Repeatability of end-effectorISO 9283 |
| 循环时间 | 0.1–1.0 s | Time for one typical motion cycle |
| I/O通道数 | 16–64 通道 | Digital and analog inputs/outputs |
| 重量 | 5–15 kg | Controller unit weight |
| 尺寸(宽×高×深) | 300×200×100–500×400×200 mm | Physical footprint |
区间为行业参考值,供询价时圈定范围用,不构成供应商承诺。下单前请向法人制造商核实每一项数值与标准。
| pressure: | 不适用(封闭式电子设备) |
| other spec: | 防护等级 IP54;湿度 10-90%(不结露);抗振 0.5-2.0G |
| temperature: | 0°C 至 55°C(工作),-20°C 至 70°C(存储) |
诱因 → 失效模式 → 工程缓解
不是客户评论,也不是实时热度。以下维度用于前期 RFQ 准备和供应商评估。
这些项目是采购核对事项,不代表真实客户评分、具体国家买家反馈或实时询盘。
5 家企业把这个产品列在自己的产品线里。卡片上的公司数据摘自各家官网,每张卡都注明这条关系的依据来自哪里。
结合厂家产品范围与来源资料比较需求,联系时说明规格、数量和交期。
说明目标数量、应用场景、交期和关键技术要求,用于准备 RFQ 或供应商评估。
机器人控制器是中央处理单元,负责执行编程指令、处理传感器数据、计算运动轨迹并协调所有机器人功能。它将高级命令转换为电信号,驱动电机和执行器,实现精确且可重复的自动化任务。
根据目录参考,控制器支持EtherCAT、PROFINET和EtherNet/IP,符合IEC 61158标准。但实际支持的协议可能因型号而异,请向制造商确认。
控制器的工作温度范围为0至50°C,防护等级为IP20至IP54,电源要求为24 V ±10%交流/直流。这些是参考范围,请查阅具体型号的数据表。
位置精度按ISO 9283规定为±0.01至±0.05 mm,表示末端执行器的重复性。实际精度取决于机器人手臂和应用,请向供应商确认。
CNFX 是开放目录,不是交易平台或采购代理。工厂资料和表单用于帮助你准备直接沟通。
CNFX 制造商资料、技术分类、公开产品信息和持续合理性检查。