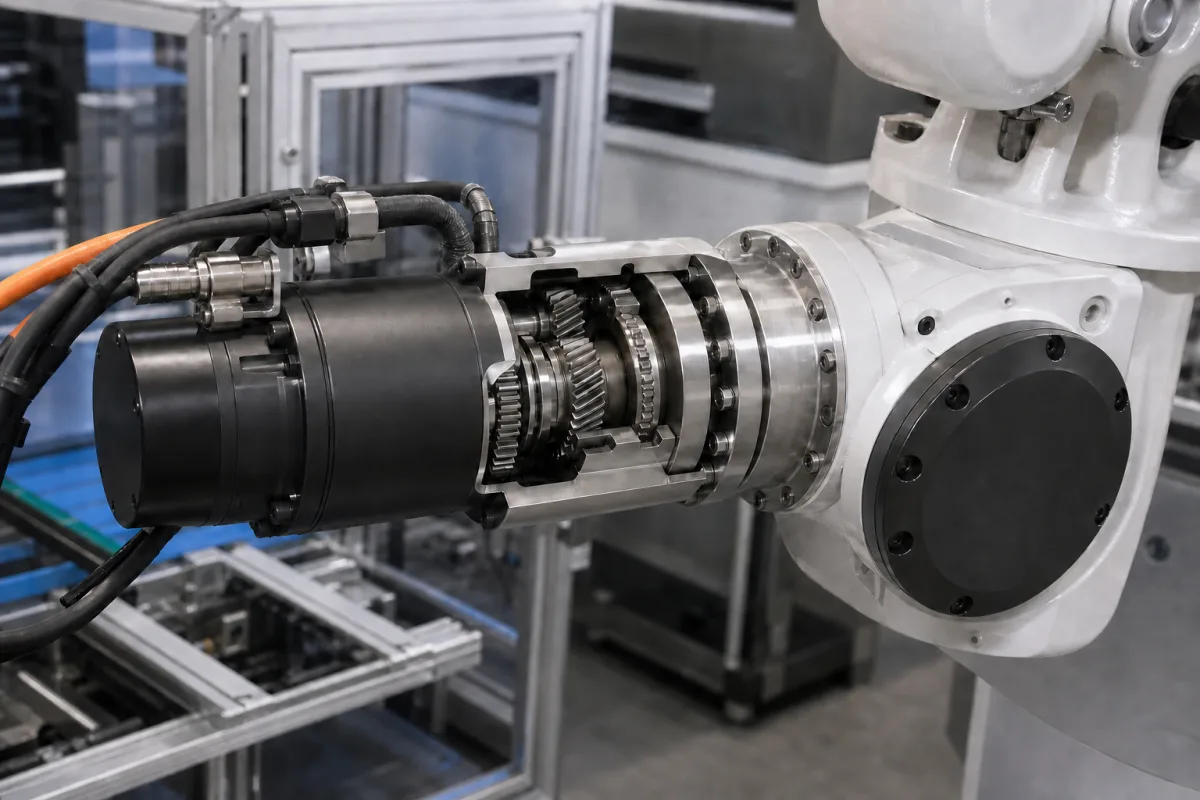
伺服电机采用闭环控制系统运行。控制器向电机驱动器发送位置、速度或扭矩命令。电机旋转以达到期望输出,同时编码器或旋转变压器提供实际位置和速度的实时反馈。控制器将反馈与命令信号进行比较,并相应调整电机运行,确保精确控制。执行器可采用无刷直流电机、交流伺服电机或带滚珠丝杠或皮带的线性执行器。
| 参数 | 典型区间 | 选型说明与越界后果 |
|---|---|---|
| 额定转矩 | 0.1–500 N·m | Continuous torque at rated speed |
| 额定转速 | 1000–3000 rpm | Typical for industrial servo motors |
| 定位精度 | ±0.01–±0.05 mm | Depends on encoder resolution and mechanical backlash |
| 重复定位精度 | ±0.005–±0.02 mm | Critical for pick-and-place operations |
| 额定电压 | 24–48 V DC | Common for low-voltage servo systems |
| 峰值电流 | 10–50 A | For short-duration high torque |
| 工作温度 | -10–40 °C | Above 40°C derating may be required |
| 防护等级 | IP54–IP65 | 粉尘或潮湿环境选用 IP65IEC 60529 |
| 绝缘等级 | F | Class F allows 155°C winding temperatureIEC 60085 |
| 轴径 | 14–35 mm | Matches coupling and load inertia |
| 重量 | 1.5–20 kg | Affects dynamic response and mounting |
| 编码器分辨率 | 17–23 bit | Higher resolution for smoother motion |
区间为行业参考值,供询价时圈定范围用,不构成供应商承诺。下单前请向法人制造商核实每一项数值与标准。
诱因 → 失效模式 → 工程缓解
| pressure: | 标准大气压(非压力额定) |
| other spec: | IP65/IP67防护等级,0.001°定位精度,95%+效率 |
| temperature: | -10°C 至 +40°C(运行),-20°C 至 +80°C(存储) |
不是客户评论,也不是实时热度。以下维度用于前期 RFQ 准备和供应商评估。
这些分值是采购评估维度示例,不代表真实客户评分、具体国家买家反馈或实时询盘。
根据目录,额定扭矩范围为0.1至500 N·m(在额定转速下)。这是一个参考范围;实际值取决于具体电机型号和应用。请务必查阅制造商的规格书进行核实。
编码器分辨率(通常为17至23位)决定了电机能检测到的最小运动增量。更高的分辨率允许更平滑的运动和更精细的定位,但也增加了数据处理要求。合适的分辨率取决于应用所需的精度。
目录列出了IP54至IP65(根据IEC 60529)。IP65推荐用于多尘或潮湿环境,因为它提供防尘和防喷水保护。然而,所需等级取决于具体操作条件;请与制造商核实。
常用材料包括稀土磁体(钕)、铜绕组、钢叠片、铝外壳和陶瓷轴承。这些材料有助于性能和耐久性,但确切成分可能因制造商和型号而异。
CNFX 是开放目录,不是交易平台或采购代理。工厂资料和表单用于帮助你准备直接沟通。
CNFX 制造商资料、技术分类、公开产品信息和持续合理性检查。
说明目标数量、应用场景、交期和关键技术要求,用于准备 RFQ 或供应商评估。