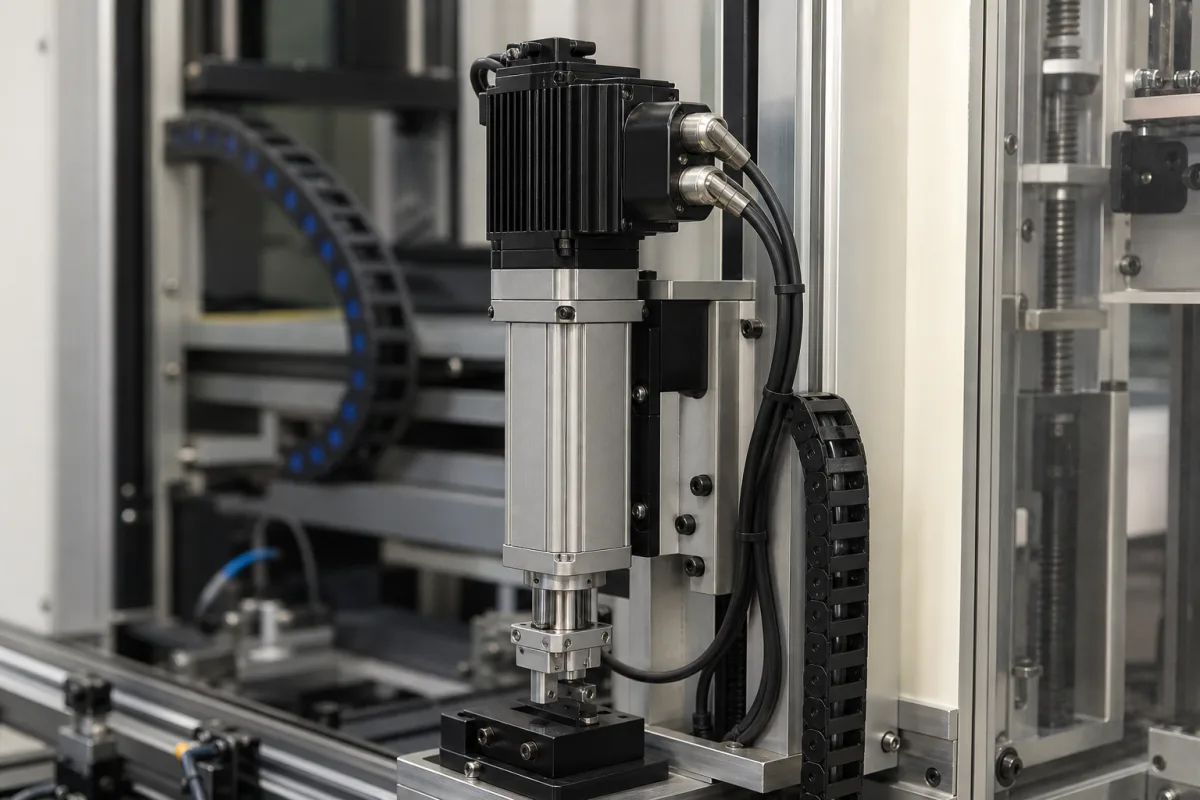
该设备接收来自高度控制器主处理器的低功率控制信号(通常是PWM信号或数字命令)。内部控制电路将该命令与来自位置传感器(如编码器、电位计)的反馈进行比较。然后驱动电机旋转,直到反馈与命令位置匹配,从而实现闭环控制。电机的旋转通常通过丝杠、滚珠丝杠或齿轮齿条机构转换为线性运动,以产生最终的高度调整。
| 参数 | 典型区间 | 选型说明与越界后果 |
|---|---|---|
| 额定功率 | 0.1–2.2 kW | Select based on load torque and speed requirements. |
| 额定转矩 | 0.5–10 N·m | Must exceed load torque with safety factor. |
| 额定转速 | 1000–3000 rpm | Match application speed range. |
| 定位精度 | ±0.05 mm | Critical for precise positioning in height control. |
| 重复定位精度 | ±0.02 mm | 保证多周期定位一致。 |
| 输入电压 | 220–380 V AC | Three-phase supply typical for industrial use. |
| 控制信号 | 0–10 V DC | Analog command signal for speed or position. |
| 工作温度 | -10–40 °C | Outside range may affect performance. |
| 防护等级 | IP54–IP65 | 粉尘或潮湿环境选用 IP65。IEC 60529 |
| 绝缘等级 | F | Class F allows 155°C max winding temperature.IEC 60085 |
| 重量 | 5–30 kg | Consider mounting and structural support. |
| 轴径 | 14–38 mm | Must match coupling or pulley. |
区间为行业参考值,供询价时圈定范围用,不构成供应商承诺。下单前请向法人制造商核实每一项数值与标准。
诱因 → 失效模式 → 工程缓解
| pressure: | 不适用(大气环境操作) |
| other spec: | 湿度: 20-80% 非冷凝,振动: ≤5 m/s²,防护等级: 典型为IP65/IP67 |
| temperature: | -10°C 至 +40°C(运行),-20°C 至 +60°C(存储) |
不是客户评论,也不是实时热度。以下维度用于前期 RFQ 准备和供应商评估。
这些分值是采购评估维度示例,不代表真实客户评分、具体国家买家反馈或实时询盘。
它通过将控制信号转换为精确的线性或旋转运动来执行精确的垂直定位命令,从而调整平台、工具或组件的高度。
它采用闭环控制:控制电路将命令信号与位置传感器的反馈进行比较,并驱动电机直到反馈与命令位置匹配。
典型范围包括额定功率0.1–2.2 kW,扭矩0.5–10 N·m,转速1000–3000 rpm,定位精度±0.05 mm,重复性±0.02 mm,输入电压220–380 V AC。
应与制造商核实负载扭矩、速度、精度和环境条件等特定型号的值,并确认符合相关标准,如IEC 60529和IEC 60085。
CNFX 是开放目录,不是交易平台或采购代理。工厂资料和表单用于帮助你准备直接沟通。
CNFX 制造商资料、技术分类、公开产品信息和持续合理性检查。
说明目标数量、应用场景、交期和关键技术要求,用于准备 RFQ 或供应商评估。