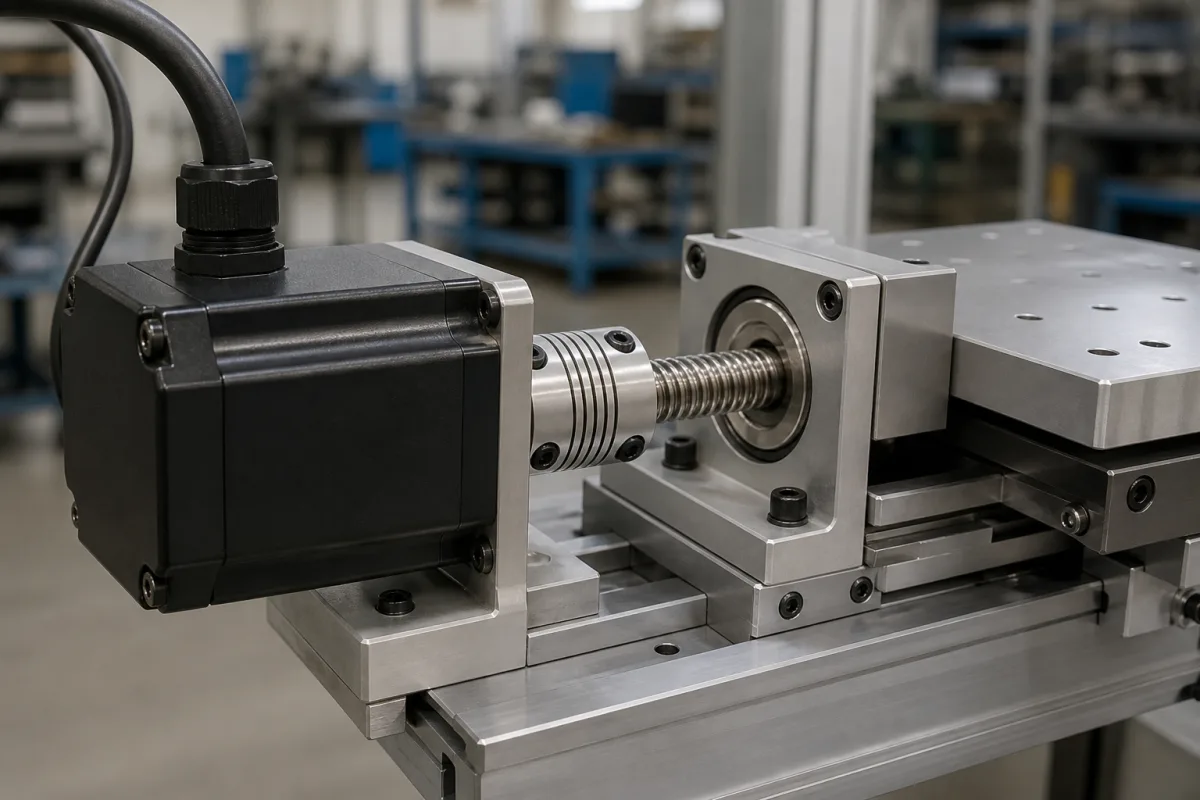
电机通过按特定顺序激励定子中的电磁线圈,产生旋转磁场,吸引永磁转子。控制器发出的每个脉冲使转子前进一个步距角,从而无需反馈传感器即可实现精确的开环位置控制。步距角由电机结构和驱动顺序决定。通过控制脉冲速率和数量,电机可以实现精确的定位和速度控制。当电机通电但静止时,保持转矩维持转子位置。电机的性能受相电流、电阻和电感等参数的影响,这些参数影响转矩-速度特性和发热。
| 参数 | 典型区间 | 选型说明与越界后果 |
|---|---|---|
| 步距角 | 1.8° ±5% ° | Common full-step angle; 0.9° available for higher resolution |
| 保持转矩 | 0.1–12 N·m | Select based on load torque with safety factor |
| 相额定电流 | 0.5–6.0 A | Set driver current to rated value to prevent overheating |
| 相电阻 | 0.5–10 Ω | Affects torque-speed characteristics and driver voltage |
| 相电感 | 1–50 mH | Higher inductance reduces high-speed torque |
| 绝缘等级 | B (130°C) | Higher class (F, H) for higher ambient temperaturesIEC 60085 |
| 防护等级 | IP40–IP65 | IP65 for dusty or wet environmentsIEC 60529 |
| 环境温度 | -20–+50 °C | Derate torque above 50°C |
| 轴径 | 4–14 mm | Match coupling or pulley bore |
| 机座号 | NEMA 08–42 | Defines mounting dimensions and torque rangeNEMA MG 1 |
| 重量 | 0.1–10 kg | Consider for system inertia and mounting |
| 引出线数 | 4, 6, or 8 | 4-lead for bipolar, 6/8-lead for unipolar or series/parallel |
区间为行业参考值,供询价时圈定范围用,不构成供应商承诺。下单前请向法人制造商核实每一项数值与标准。
诱因 → 失效模式 → 工程缓解
| pressure: | 大气压(非压力额定,通常用于非加压环境) |
| other spec: | 步距角:典型值0.9°至15°,保持扭矩:0.01 Nm至20+ Nm,最大转速:1000-5000 RPM(取决于驱动器) |
| temperature: | -20°C 至 +85°C(工作),-40°C 至 +105°C(储存) |
12 家企业把这个产品列在自己的产品线里。卡片上的公司数据摘自各家官网,每张卡都注明这条关系的依据来自哪里。
制造商列表用于前期研究和供应商能力理解,不代表认证、排名或交易担保。
不是客户评论,也不是实时热度。以下维度用于前期 RFQ 准备和供应商评估。
这些分值是采购评估维度示例,不代表真实客户评分、具体国家买家反馈或实时询盘。
步距角是每个脉冲对应的角位移。常见值为1.8°(每转200步)和0.9°(每转400步)。具体值由制造商指定,应针对具体型号进行确认。
保持转矩必须大于负载转矩并考虑安全系数。考虑应用中的负载、摩擦和加速度要求。本产品类别的转矩范围为0.1–12 N·m,但实际所需值取决于您的系统。
IP防护等级表示防尘和防水能力。例如,IP65提供防尘和防喷水保护。根据操作环境选择IP等级。本产品的范围是IP40–IP65,但请验证具体型号的等级。
可以,步进电机设计用于开环控制。控制器发送脉冲,电机每个脉冲移动精确的步距角。但是,如果负载超过电机转矩,可能会丢失步骤,因此正确选型至关重要。
CNFX 是开放目录,不是交易平台或采购代理。工厂资料和表单用于帮助你准备直接沟通。
CNFX 制造商资料、技术分类、公开产品信息和持续合理性检查。
说明目标数量、应用场景、交期和关键技术要求,用于准备 RFQ 或供应商评估。