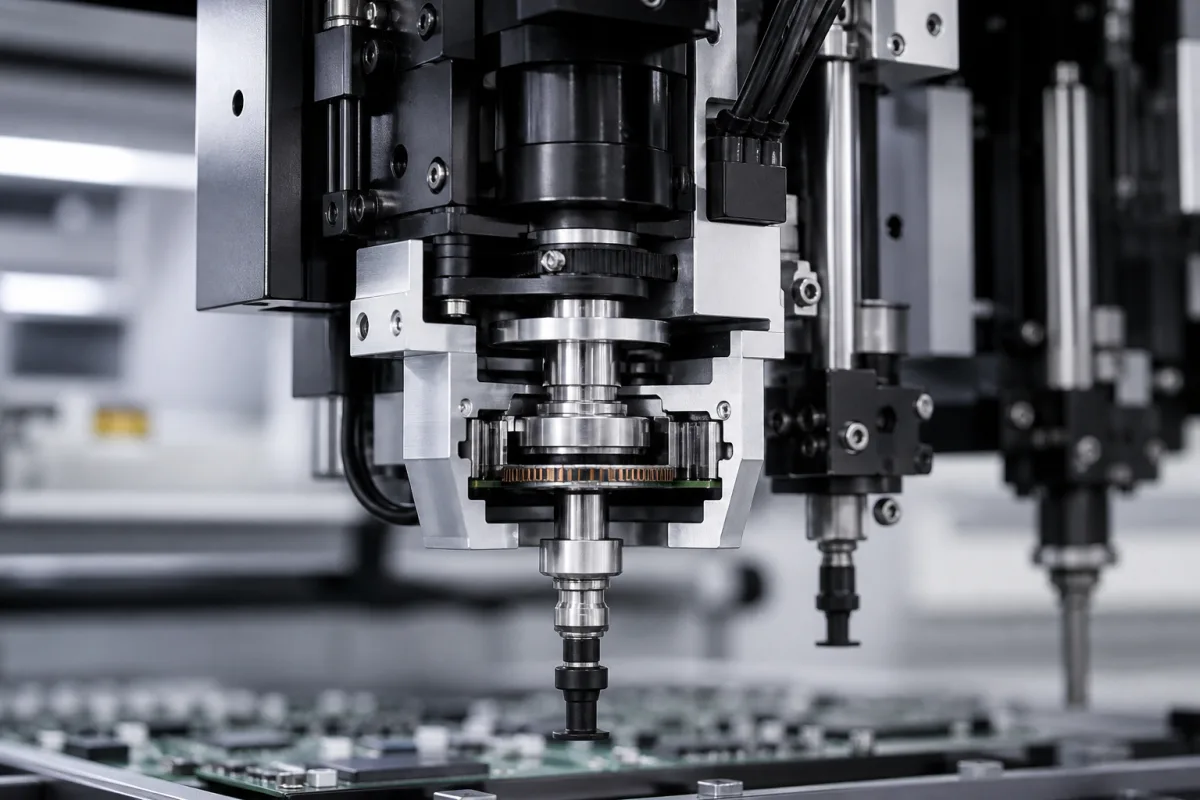
执行器接收来自运动控制器的数字命令,并将其转换为精确的旋转运动。这通常通过伺服电机或步进电机与高分辨率编码器耦合实现闭环反馈。电机驱动轴或主轴,通常通过精密齿轮减速系统或直接驱动,以实现所需的角定位精度和扭矩。编码器向控制器提供实时位置反馈,从而实现精确的角定位。执行器还可能包括用于气动辅助或制动的电磁阀,具体取决于配置。工作原理基于机电转换,将电能转换为具有高精度和可重复性的机械旋转。
| 参数 | 典型区间 | 选型说明与越界后果 |
|---|---|---|
| 额定扭矩 | 0.5–5.0 N·m | At 0.6 MPa supply pressure |
| 旋转角度 | 0–360 ° | Adjustable end stops |
| 重复定位精度 | ±0.05 ° | With encoder feedback |
| 最大轴向负载 | 50–200 N | At center of output flange |
| 最大径向负载 | 30–100 N | At 10 mm from flange face |
| 工作压力 | 0.4–0.7 MPa | Below 0.4 MPa torque drops |
| 电源电压 | 24 ±10% V DC | For encoder and solenoid valves |
| 电流消耗 | 0.5–1.5 A | At 24 V DC, including valves |
| 工作温度 | -10–60 °C | 非冷凝 |
| 防护等级 | IP54–IP65 | IP65 with optional sealsIEC 60529 |
| 主体材料 | 6061-T6 | Aluminum alloy, anodizedASTM B211 |
| 重量 | 1.2–3.5 kg | Depends on size and options |
区间为行业参考值,供询价时圈定范围用,不构成供应商承诺。下单前请向法人制造商核实每一项数值与标准。
诱因 → 失效模式 → 工程缓解
| pressure: | 0 至 10 巴 |
| flow rate: | 未提供 |
| temperature: | -10°C 至 +60°C |
不是客户评论,也不是实时热度。以下维度用于前期 RFQ 准备和供应商评估。
这些分值是采购评估维度示例,不代表真实客户评分、具体国家买家反馈或实时询盘。
它用于自动化组装机的贴装头,在将电子元件、芯片或小零件贴装到基板或电路板之前,将其旋转至正确的角度方向。
额定扭矩、旋转角度、位置重复精度、轴向和径向载荷能力、工作压力、电源电压、电流消耗、温度范围、防护等级和重量。务必与制造商确认您的具体型号。
它接收来自运动控制器的数字命令,驱动带有编码器反馈的伺服或步进电机,实现闭环控制,从而实现精确的角定位。
异常噪音、振动或定位误差增大可能表明磨损或不对中。检查气动管路泄漏、编码器故障或电机过热。遵循制造商的维护指南。
CNFX 是开放目录,不是交易平台或采购代理。工厂资料和表单用于帮助你准备直接沟通。
CNFX 制造商资料、技术分类、公开产品信息和持续合理性检查。
说明目标数量、应用场景、交期和关键技术要求,用于准备 RFQ 或供应商评估。