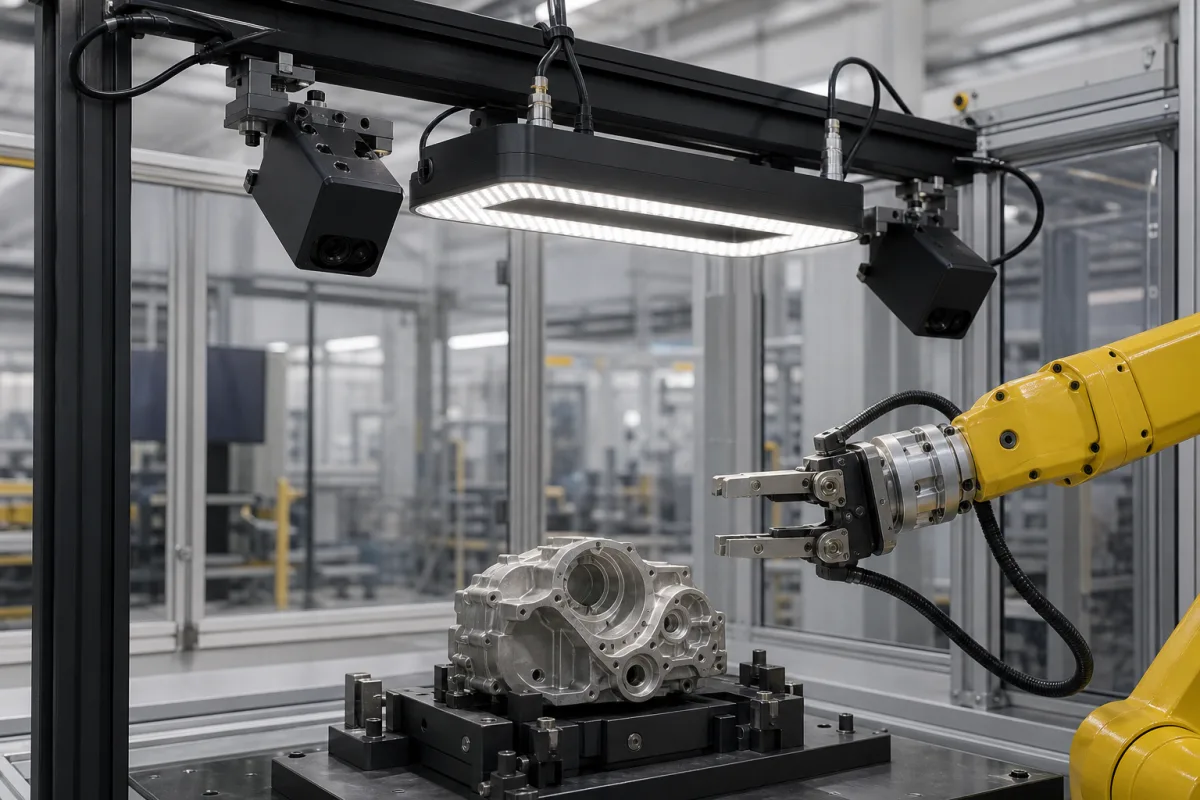
系统使用工业摄像头捕捉工作区域的图像。图像处理算法分析这些图像,根据形状、颜色或标记等特征检测目标物体。利用立体视觉或激光三角测量等技术,计算物体的精确三维坐标(X、Y、Z)和旋转角度。然后将定位数据传输给机器人控制器,以引导末端执行器进行精确的夹持和搬运。
| 参数 | 典型区间 | 选型说明与越界后果 |
|---|---|---|
| 分辨率 | 0.01–0.1 mm | Determines minimum detectable feature size |
| 视场 | 50–500 mm | Area covered by camera at working distance |
| 工作距离 | 100–1000 mm | Distance from lens to object |
| 定位精度 | ±0.02–±0.1 mm | Overall system repeatabilityISO 9283 |
| 节拍时间 | 0.5–2.0 s | Time for one full detection and guidance cycle |
| 工作温度 | 0–50 °C | Ambient temperature range for reliable operation |
| 防护等级 | IP54–IP65 | Protection against dust and water jetsIEC 60529 |
| 供电电压 | 24 ±10% V DC | Standard industrial power supply |
| 功耗 | 15–60 W | Depends on camera and lighting configuration |
| 通讯接口 | Ethernet/IP, PROFINET | For integration with PLC and robot controllerIEC 61158 |
| 重量 | 1.5–5.0 kg | Camera head and controller combined |
| 照明波长 | 450–650 nm | Visible light range for standard applications |
区间为行业参考值,供询价时圈定范围用,不构成供应商承诺。下单前请向法人制造商核实每一项数值与标准。
诱因 → 失效模式 → 工程缓解
| pressure: | 仅限大气压(非加压系统) |
| other spec: | 最大物体速度:2米/秒,最小特征尺寸:0.5毫米,推荐光照条件:500-2000勒克斯 |
| temperature: | 工作温度范围:0°C 至 50°C |
不是客户评论,也不是实时热度。以下维度用于前期 RFQ 准备和供应商评估。
这些分值是采购评估维度示例,不代表真实客户评分、具体国家买家反馈或实时询盘。
分辨率范围为0.01–0.1毫米,决定了可检测的最小特征尺寸。实际分辨率取决于相机和镜头配置,请与制造商确认具体型号。
系统支持Ethernet/IP和PROFINET,符合IEC 61158。这些接口允许与PLC和机器人控制器集成。请确认与您现有控制系统的兼容性。
系统设计在0–50°C的环境温度下可靠运行。请确保安装环境在此范围内,以避免性能下降。
定位精度为±0.02–±0.1毫米,参考ISO 9283进行重复性测试。这是整体系统规格,实际精度取决于校准和环境因素。
CNFX 是开放目录,不是交易平台或采购代理。工厂资料和表单用于帮助你准备直接沟通。
CNFX 制造商资料、技术分类、公开产品信息和持续合理性检查。
说明目标数量、应用场景、交期和关键技术要求,用于准备 RFQ 或供应商评估。