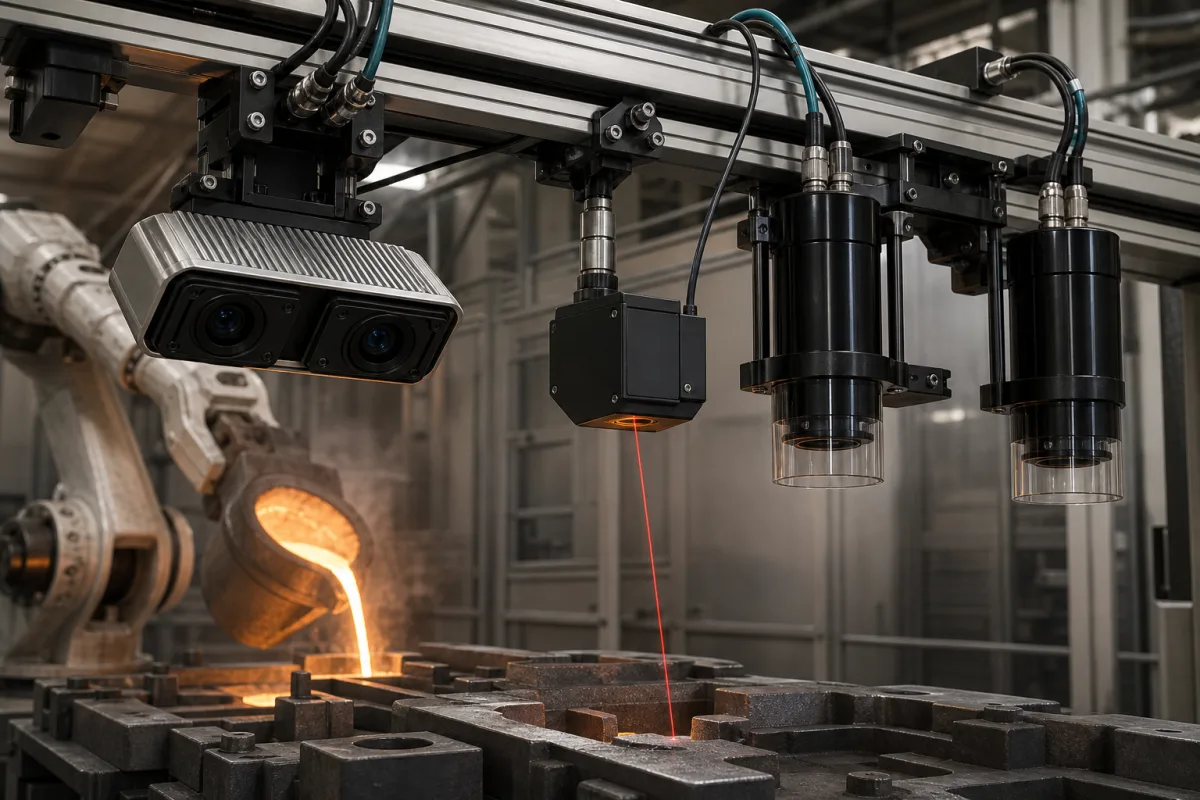
视觉传感器通过相机捕获目标区域的图像,而定位传感器(如激光距离传感器或编码器)测量空间坐标。图像处理算法分析视觉数据以识别物体、边缘和特征。定位数据提供实时位置反馈。组合数据由控制系统处理,以计算精确的浇注路径、监控填充水平并相应调整机器人运动。传感器输出信号(PNP/NPN)与PLC或其他控制器接口,实现闭环控制。系统的准确性取决于正确的校准和环境条件,如照明和灰尘。定期维护包括清洁光学表面和检查对准。故障模式包括传感器漂移、信号丢失或物理损坏,可通过诊断输出或定期验证检测到。
| 参数 | 典型区间 | 选型说明与越界后果 |
|---|---|---|
| 检测距离 | 0.1–5 m | Working distance for reliable object detection |
| 分辨率 | 0.1–1 mm | Minimum detectable object size |
| 重复精度 | ±0.05 mm | Positioning consistency for robotic guidance |
| 响应时间 | 1–10 ms | Time to output signal after detection |
| 电源电压 | 24 ±10% V DC | Typical industrial DC supply |
| 电流消耗 | 50–200 mA | At nominal supply voltage |
| 输出类型 | PNP/NPN | Configurable for PLC compatibility |
| 工作温度 | -10–50 °C | Ambient temperature range |
| 防护等级 | IP65–IP67 | Dust-tight and water-jet protectedIEC 60529 |
| 外壳材料 | Aluminum/Stainless Steel | Corrosion-resistant for industrial environments |
| 重量 | 0.5–2 kg | Depends on housing and optics |
| 外形尺寸(长×宽×高) | 50×30×20 – 100×60×40 mm | Compact design for easy integration |
区间为行业参考值,供询价时圈定范围用,不构成供应商承诺。下单前请向法人制造商核实每一项数值与标准。
诱因 → 失效模式 → 工程缓解
| pressure: | 大气压(非加压环境) |
| other spec: | 物体检测范围:0.1米至10米,精度:±0.5毫米,响应时间:<10毫秒,防护等级IP67 |
| temperature: | -10°C 至 +50°C(工作),-20°C 至 +70°C(存储) |
不是客户评论,也不是实时热度。以下维度用于前期 RFQ 准备和供应商评估。
这些分值是采购评估维度示例,不代表真实客户评分、具体国家买家反馈或实时询盘。
检测范围通常为0.1至5米,但具体范围取决于具体型号和应用。请务必与制造商核实。
传感器提供PNP或NPN输出,可配置以兼容PLC。必须根据控制系统要求选择具体的输出类型。
传感器在-10°C至50°C的环境温度下工作。对于极端环境,请咨询制造商以确定适用性。
防护等级为IP65至IP67(依据IEC 60529),意味着防尘和防喷水。然而,实际等级可能因型号而异。
CNFX 是开放目录,不是交易平台或采购代理。工厂资料和表单用于帮助你准备直接沟通。
CNFX 制造商资料、技术分类、公开产品信息和持续合理性检查。
说明目标数量、应用场景、交期和关键技术要求,用于准备 RFQ 或供应商评估。