行业验证制造数据 · 2026

3D视觉引导系统

基于 CNFX 目录中多个工厂资料的聚合洞察,3D视觉引导系统 在 汽车制造 行业中通常会围绕 工作距离 到 视场 进行能力评估。

技术定义与核心装配

一个典型的 3D视觉引导系统 通常集成 三维相机阵列 与 结构光投影仪。CNFX 上列出的制造商通常强调 铝合金外壳 结构,以支持稳定的生产应用。

一种利用3D成像引导汽车制造中机器人装配操作的计算机视觉系统。

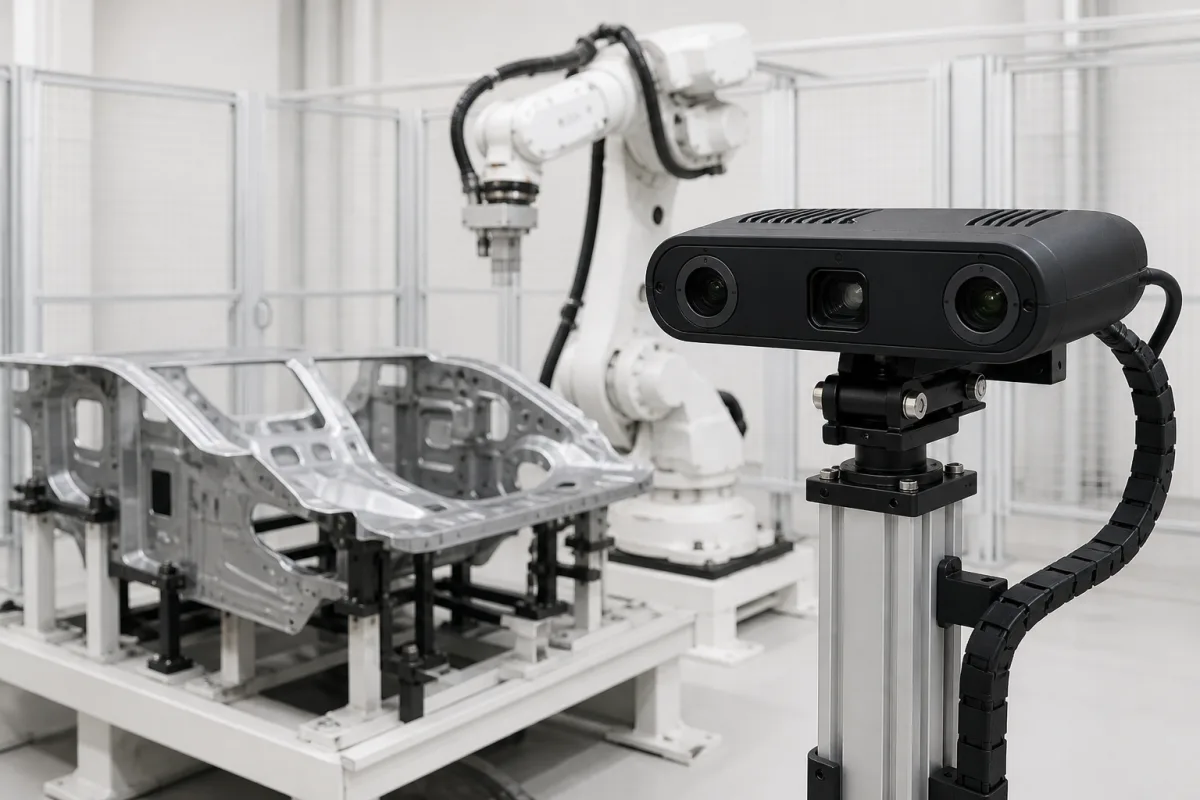
3D视觉引导系统 的工业制造场景图
产品参考图片;具体外观与规格请向制造商确认。

技术定义

3D视觉引导系统是智能机器人白车身装配系统的关键组件,专为汽车制造行业设计。该系统通过实时提供三维空间数据给机器人控制器,实现车身装配过程中的精确定位、对齐和质量检测。系统利用多个高分辨率相机和结构光或激光扫描技术,捕获车身部件的3D点云数据,并通过计算机视觉算法处理数据,识别特征并计算精确坐标,然后将引导信号传输给机械臂,以实现精确的零件放置和焊接。

主要技术参数包括:工作距离500–2000毫米,视场范围300×300至1200×900毫米,测量精度±0.1–±0.5毫米(依据VDI/VDE 2634标准)。循环时间0.5–2.0秒,分辨率1280×1024至1920×1200像素。工作温度0–45°C,防护等级IP54–IP65(依据IEC 60529标准),电源要求24 V DC ±10%。功耗15–60瓦,重量2.5–8.0千克。接口包括GigE、RS-485和I/O,便于机器人集成。

系统采用铝合金外壳、光学玻璃镜片、CMOS/CCD传感器和铜线等材料。以上规格为参考范围,实际数值需与法定制造商或供应商确认,以适用于具体型号和应用。该系统旨在集成到机器人装配线中,其性能取决于环境条件和正确校准。标准和合规性验证应与供应商进行。

工作原理

该系统利用多个高分辨率相机和结构光或激光扫描技术,捕获车身部件的3D点云数据。通过计算机视觉算法处理数据,识别特征并计算精确坐标,然后将坐标作为引导信号传输给机械臂,实现精确的零件放置和焊接。系统工作距离为500–2000毫米,视场范围为300×300至1200×900毫米,测量精度为±0.1–±0.5毫米。循环时间为0.5–2.0秒,分辨率为1280×1024至1920×1200像素。系统需要稳定的24 V DC电源,工作温度为0–45°C。

技术参数

技术参数
参数典型区间选型说明与越界后果
工作距离500–2000 mmOptimal range for part localization
视场300×300–1200×900 mmLarger FOV reduces positioning accuracy
测量精度±0.1–±0.5 mmDepends on working distance and FOVVDI/VDE 2634
节拍时间0.5–2.0 sTime to acquire and process 3D data
分辨率1280×1024–1920×1200 像素Higher resolution improves accuracy
工作温度0–45 °COutside range may affect sensor stability
防护等级IP54–IP65IP65 for dusty or wet environmentsIEC 60529
电源24 ±10% V DCStable voltage required for consistent performance
功耗15–60 WIncludes camera and processing unit
重量2.5–8.0 kgDepends on camera and mounting options
接口GigE, RS-485, I/OCommon interfaces for robot integration

区间为行业参考值,供询价时圈定范围用,不构成供应商承诺。下单前请向法人制造商核实每一项数值与标准。

主要材料

铝合金外壳 光学玻璃镜片 CMOS/CCD传感器 铜制布线

组件 / BOM

Components / BOM
  • 三维相机阵列
    用于三维重建的多角度图像采集
    材料: 铝合金、光学玻璃
  • 结构光投影仪
    投射光图案用于深度测量
    材料: LED/激光二极管、玻璃透镜
  • 视觉处理单元
    处理图像数据并运行计算机视觉算法
    材料: 硅芯片、印刷电路板、铜材
  • 通信接口
    向机器人控制器传输引导数据
    材料: 铜质导线、连接器
  • 激光扫描仪
    在未使用结构光的情况下,通过激光扫描提供深度数据。

FMEA · 风险与缓解

诱因 → 失效模式 → 工程缓解

激光二极管结温 > 85°C时发生热失控 结构光图案失真超过0.1毫米均方根误差 采用主动帕尔贴冷却,将结温维持在25±2°C
CMOS传感器因电离辐射剂量 > 10千拉德(Si)而产生电荷积累 固定图案噪声超过满量程的5% 采用带5毫米铅屏蔽的辐射硬化传感器封装

工程推理

运行范围
范围
0.5-3.0米
失效边界
环境光强度 > 100,000勒克斯导致传感器饱和
光电二极管阵列因光子通量密度超过1.5×10¹⁸ 光子/(平方米·秒)而饱和
制造语境
3D视觉引导系统 在 汽车制造 中会按材料、工艺窗口和检验要求共同评估。

行业别名与关键词

该产品在 CNFX 数据库中的搜索词、别名和技术称呼。

应用产品 / 所属系统

该产品或部件会出现在以下工业系统、设备或上级产品中。

应用匹配与尺寸矩阵

运行限制
pressure:仅限大气压环境(非加压环境)
other spec:最大环境光耐受度:10,000勒克斯,振动耐受度:最大5G,防护等级:IP65
temperature:工作温度范围:0°C 至 50°C
兼容性
汽车金属部件(钢、铝)塑料注塑成型零件橡胶垫圈和密封件
不适用:高反射性或透明材料(例如镀铬表面、透明玻璃)
选型所需数据
  • 最大零件尺寸(X, Y, Z,单位:毫米)
  • 所需定位精度(单位:毫米)
  • 节拍时间要求(每分钟零件数)

可靠性与工程风险分析

失效模式与根因
光学组件性能退化
原因:镜片和传感器上积聚灰尘、油雾或颗粒物,导致图像失真、精度降低或视觉引导功能完全失效。
校准漂移
原因:热膨胀/收缩、机械振动或物理冲击导致相机、照明和机器人坐标系之间失准,从而产生定位误差。
维护信号
  • 操作期间定位错误或零件识别失败的频率增加
  • 相机镜片或照明外壳上出现可见的冷凝、灰尘积聚或物理损坏
工程建议
  • 使用适当的镜片安全材料并在受控环境中实施光学组件的定期预防性清洁计划,以防止污染物积聚。
  • 使用标准化靶标建立常规校准验证协议,并保持视觉系统周围环境条件(温度、湿度)稳定,以最大程度减少漂移。

合规与制造标准

参考标准
ISO 10360-8:2013 (几何产品规范 - 坐标测量系统的验收和复检测试 - 带光学距离传感器的三坐标测量机)ANSI B89.4.19-2006 (基于激光的球坐标测量系统性能评估)CE标志 (欧盟低电压设备指令2014/35/EU和电磁兼容性指令2014/30/EU)
制造精度
  • 相机校准精度:在2米工作距离下为±0.05毫米
  • 三维点测量重复性:±0.02毫米
质量检验
  • ISO 10360-8验收测试 (验证长度测量和探测的最大允许误差)
  • 电磁兼容抗扰度测试 (适用于工业环境的IEC 61000-4系列标准)

生产 3D视觉引导系统 的制造商

具备该产品生产能力的中国制造商与相关工厂资料。

制造商列表用于前期研究和供应商能力理解,不代表认证、排名或交易担保。

分享这一页

采购评估维度

不是客户评论,也不是实时热度。以下维度用于前期 RFQ 准备和供应商评估。

技术文档
4/5
制造能力
4/5
可检验性
5/5
供应商透明度
3/5

这些分值是采购评估维度示例,不代表真实客户评分、具体国家买家反馈或实时询盘。

供应链相关产品与组件

执行器电机

一种将电能转换为精确机械运动以驱动执行器机构的电动机。

查看规格 ->
对准辅助系统

一种精密导向组件,确保工业系统内元件的正确定位和定向。

查看规格 ->
自动化装配线

自动化装配线是一种利用自动化机械和控制系统将零部件组装成成品、无需持续人工干预的生产系统。

查看规格 ->
自动化装配线

由机器、机器人和传送带组成的集成系统,通过顺序操作自动装配产品,无需人工干预。

查看规格 ->

常见问题

3D视觉引导系统的工作距离是多少?

工作距离为500–2000毫米,这是零件定位的最佳范围。实际性能可能因具体型号和应用而异,建议与供应商确认。

可以达到什么测量精度?

测量精度为±0.1–±0.5毫米,依据VDI/VDE 2634标准。这是一个参考范围,实际精度取决于工作距离、视场和环境条件。请与制造商确认您的具体设置。

有哪些接口可用于机器人集成?

系统支持GigE、RS-485和I/O接口。这些是机器人控制器集成的常见接口。安装前请确保与您的机器人通信协议兼容。

环境操作限制是什么?

系统工作温度为0–45°C,防护等级为IP54–IP65(依据IEC 60529标准)。适用于多尘或潮湿环境,但请确认您的型号和安装条件的具体防护等级。

我可以直接联系工厂吗?

CNFX 是开放目录,不是交易平台或采购代理。工厂资料和表单用于帮助你准备直接沟通。

CNFX Industrial Index v2.6.09 · 汽车制造

数据基础

CNFX 制造商资料、技术分类、公开产品信息和持续合理性检查。

初步技术归类
本页用于结构化准备研究、RFQ 和供应商评估,不替代买方自己的供应商资质审查、标准核验和技术批准。
采购询盘

请求制造能力信息关于 3D视觉引导系统

说明目标数量、应用场景、交期和关键技术要求,用于准备 RFQ 或供应商评估。
这条消息去哪
直达 CNFX 编辑台;若该产品已关联到通过认证的工厂,也会同时通知它。不会群发给一堆供应商。
你的信息不外流
我们不出售、不出租询盘数据,也不会把你加进营销邮件列表。只用于回复这一条询盘。
不抽佣、不做中间商
CNFX 是目录方。我们不从任何订单里抽成,也不会代供应商谈判。
我们不承诺什么
收录不等于背书。下单前请自行考察供应商、核实每一项数值。

你的商务信息仅用于处理本次请求。

谢谢,信息已发送。
提交失败,请稍后重试;如果反复失败,请直接发邮件到 [email protected]

需要制造 3D视觉引导系统?

对比具备该产品与工艺能力的制造商资料。

第一个产品
下一个产品
CAN协议引擎
获取报价咨询