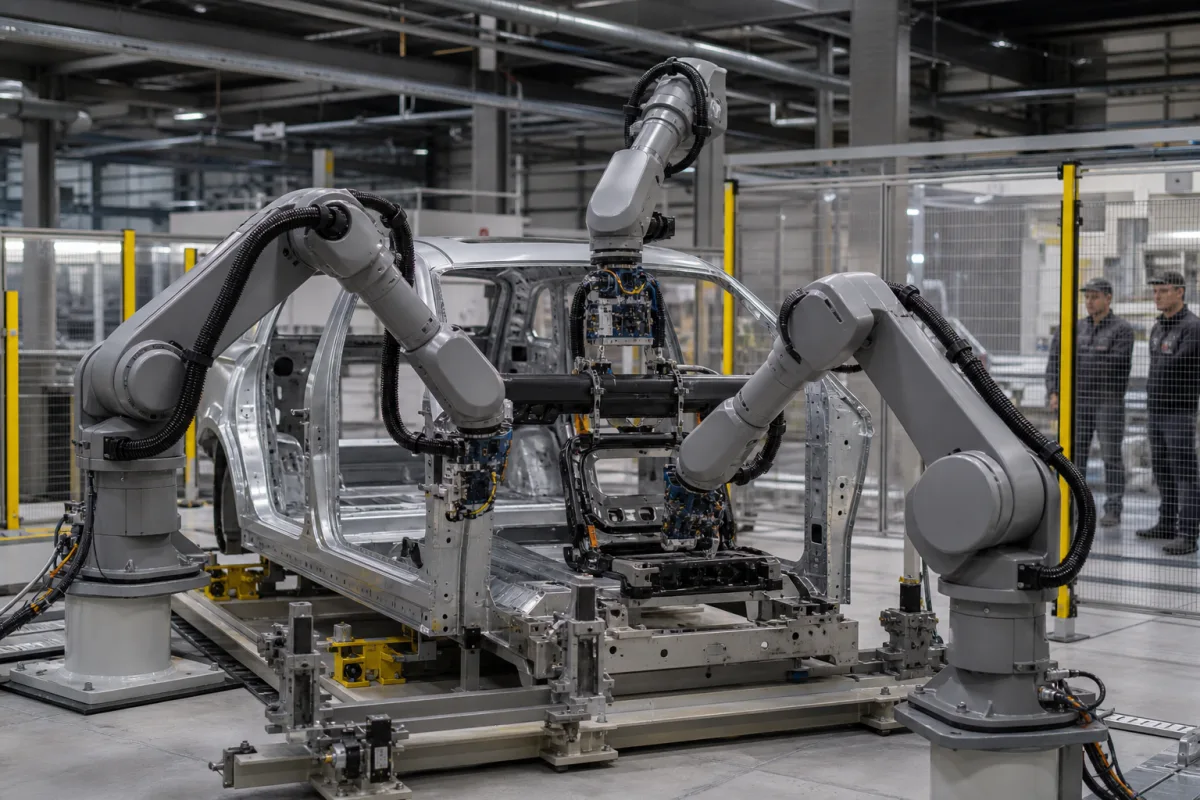
机器人装配臂的工作原理依赖于伺服电机、精密齿轮和先进的控制系统。这些组件协同工作,以亚毫米精度执行编程的装配序列。臂通常采用6轴配置,以便在操纵底盘部件时实现最大灵活性。控制系统解释编程指令并协调每个轴的运动,确保精确定位和可重复性。伺服电机提供必要的扭矩和速度,而精密齿轮以最小间隙传递运动。先进的控制系统实时监控和调整臂的位置,补偿任何偏差。这使得臂能够以高一致性执行诸如部件放置、紧固、焊接和质量检查等任务。具体的编程和控制参数由应用要求决定,必须由合格的工程师进行配置。
诱因 → 失效模式 → 工程缓解
| pressure: | 不适用(机械系统) |
| other spec: | 负载能力: 5-500 公斤, 重复精度: ±0.02-0.1 毫米, 臂展: 1-3 米, 防护等级: IP54-IP67 |
| temperature: | 0°C 至 50°C(运行), -20°C 至 70°C(存储) |
不是客户评论,也不是实时热度。以下维度用于前期 RFQ 准备和供应商评估。
这些分值是采购评估维度示例,不代表真实客户评分、具体国家买家反馈或实时询盘。
定位精度以毫米(mm)为单位,是一个关键参数。然而,具体数值取决于具体型号和应用。您必须向法定制造商或供应商确认预期用途的精度。
档案中的材料包括铝合金、碳钢和工业级聚合物。这些材料因其结构特性而被选用,但确切的成分和等级应与供应商确认。
是的,长定义中包括焊接作为装配任务之一。然而,是否适合焊接取决于具体型号及其配置。始终咨询制造商以确保臂额定用于焊接应用。
源事实中未列出具体标准。务必向法定制造商或供应商询问适用于特定型号和您所在地区的标准和认证。
CNFX 是开放目录,不是交易平台或采购代理。工厂资料和表单用于帮助你准备直接沟通。
CNFX 制造商资料、技术分类、公开产品信息和持续合理性检查。
说明目标数量、应用场景、交期和关键技术要求,用于准备 RFQ 或供应商评估。