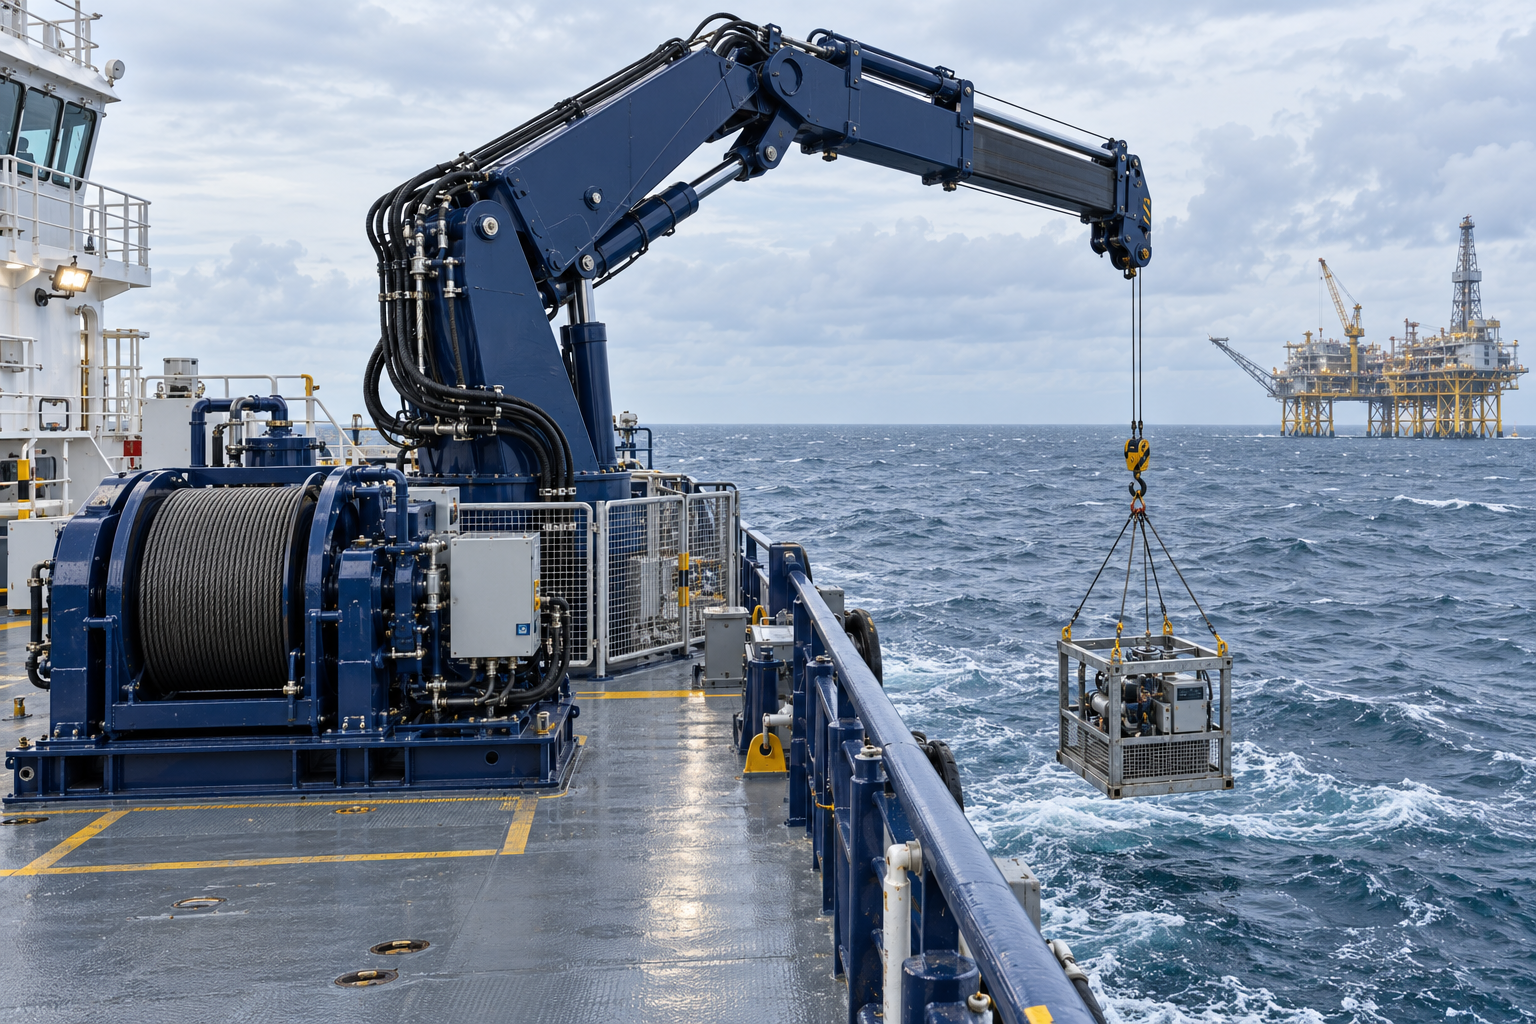
控制高度与控制张力,解决的是不同的作业问题
产品作用
升沉补偿系统用于减小船舶垂直运动对海上吊物或连接载荷的影响。主动升沉补偿(AHC)利用实时运动测量和驱动控制收放绳或移动补偿机构;被动补偿及主动/被动组合则采用不同响应方式。Huisman分别列出这些方案,并将恒张力单独说明为按设定拉力调节收放绳的功能。恒张力不保证吊物保持同一高度,也不能仅凭名称认定它是被动系统。[1]
四个功能位置,核对实际采用的执行方案
这是功能结构解释,不含某一型号的数量、料号或制造清单。纯被动方案、主动绞车及缸式组合的配置不同;制动、载荷测量、动力与蓄能设备还要在实际系统图中列清。
左右滑动查看完整表格 →
| 部件 | 作用 | 材料与配置 |
|---|---|---|
| 运动参考单元(MRU) | 测量姿态及升沉等运动,按配置输出到控制系统;安装点与吊臂端位置不同,要核对坐标、方向和监测点。实时与延迟输出必须分清。[2][3] | MRU 5资料列阳极氧化铝外壳;这是该传感器的材质,不代表整套补偿系统采用同种材料。支架、接头和安装环境按具体设备确认。[2] |
| 控制系统/PLC与驱动控制器 | 处理运动及载荷信号,协调工作模式、驱动和保护。Rexroth方案将PLC、专用闭环控制与绞车接口分列,不能只用PLC扫描时间证明整条补偿回路性能。[4] | 柜体、电子模块、连接与布线按安装位置及设备文件确认;控制柜和露天传感器的防护条件分别核对。[2][4] |
| 液压执行器/补偿缸 | 在缸式方案中提供补偿运动,可用于主动、被动或组合结构;Huisman还提供液压或电动绞车方案,因此补偿缸不是所有AHC系统的必备串联部件。[1] | 缸体、活塞杆、密封、液压介质和相连压力部件按系统图及环境选定。承载和腐蚀条件需纳入结构及液压设计核验。[6] |
| 绞车与恒张力/升沉补偿模式 | 按所选模式收放绳。恒张力以拉力反馈和设定值为目标;AHC以实时运动补偿为目标。MacGregor主绞车同时列恒张力和AHC,说明二者是可配置功能,不能把恒张力一概归为被动。[1][5] | 卷筒、绳索、驱动、减速及制动按实际交付方案列清;Rexroth示例明确区分带减速和制动的绞车与液压驱动单元。[4] |
十二项参数要对应同一吊物和作业工况
载荷、补偿运动、驱动功率和环境条件不能分别挑选不同设备的最好数值拼成一套规格。先给作业半径、吊物状态、水深或目标位置、运动幅度与周期,再约定测量和验收口径。
左右滑动查看完整表格 →
| 参数 | 资料与范围 | 选型含义 |
|---|---|---|
| 额定载荷与工作模式 | 核对实际型号、半径、吊物与模式的载荷表 | MacGregor Colibri当前页面将10–25T主绞车与3轴工具机构分开描述,不能把工具与主绞车能力互换。ISO4301-1按工作循环、载荷谱和位移分类,不规定本品类统一吨位范围。[5][7] |
| 补偿行程与可用余量 | 区分缸行程、收放绳量与吊钩运动 | 执行方案及绳路决定这些位移如何对应;MRU 5的±50m是测量输出范围,不能当机械补偿行程。应由供应商在系统图中标出工作位置和可用运动包络。[1][2][4] |
| 补偿精度/剩余运动 | 约定监测位置、统计方法和运动条件 | MRU精度属于测量链,不是吊物剩余位移。MRU 5数据表与2026手册在10秒周期下的实时指标存在不同写法,见测量章节;整机另以约定载荷、位置和海况验证。[2][3][6] |
| 补偿速度及同时起升 | 给运动幅度、周期与附加起升任务 | 同一位移幅度下,运动周期越短,执行器所需速度越高。Rexroth功率表脚注把波幅、周期、起升速度及AHC是否叠加起升分别列明;MRU速度测量精度不等于绞车最高速度。[2][4] |
| 液压工作压力 | 按动力、缸或驱动回路分别核对 | 液压绞车、缸式方案与电动绞车结构不同。压力设定、峰值、部件额定和蓄能状态应对应实际回路,不由品类名称确定一个压力区间。[1][4][6] |
| 安装功率与能量管理 | 区分供电容量、峰值驱动和运行能耗 | Rexroth2008方案说明二次控制驱动可回收能量,表中安装功率与绞车最大功率分列并附工况。该历史方案不提供现代系统的通用节能百分比或功率保证;MRU 5最大8W仅是传感器。[2][4] |
| 控制与传感器电源 | 逐设备列电压、保护及接口条件 | MRU 5为10–36VDC输入,2026手册推荐24VDC,并要求核对连接器供电。控制电源不能替代主驱动供电,也不能将该传感器范围赋给所有PLC或执行器。[2][3] |
| 工作与储存温度 | 传感器、柜体、驱动与现场环境分别给 | MRU 5资料为−5至+55°C运行、−25至+70°C储存。这是该传感器条件,不能推定整套露天补偿系统可在同一环境运行。[2] |
| 防护等级与安装条件 | 按每个外壳及接口核对安装状态 | MRU 5列IP66;这不表示控制柜、绞车或接线后整机也获同等级防护。海上设备认证还涉及结构、液压、电气及控制安全,不能由IP标号代替。[2][6] |
| 系统重量与船体接口 | 给分模块质量、布置及支承载荷 | MRU 5的2.2kg只是传感器质量。动力、蓄能、柜体与绞车分开布置时,船体接口和检修空间仍需整体核对;MacGregor方案允许HPU置于甲板下。[2][4][5] |
| 布置空间与检修通道 | 明确甲板上下设备及运动包络 | 不能仅给占地面积而缺吊臂、绳路、柜门、维护和模块连接。Rexroth系统图把控制柜、动力、蓄能及绞车分开;MacGregor的补偿工具与主绞车也有不同作用位置。[4][5] |
| 承载与耐蚀材料 | 承载结构、压力部件、传感器和连接分别列 | 不能用一个钢或不锈钢牌号代表整套系统。核对各部件材料及安装环境,并取得对应的结构、液压和相关认证文件;MRU阳极氧化铝壳也不能作为起重结构材料证明。[2][6] |
AHC、PHC和恒张力,要按控制目标分别选
Huisman将AHC描述为利用实时MRU信号控制相对海床的高度,把恒张力描述为按载荷测量维持设定拉力;被动补偿则多用于载荷与海床长期连接等任务,并可与主动方案组合。采购文件应写清任务,而非只写“带升沉补偿”。[1]
垂直补偿也不等于三轴定位。MacGregor Colibri在吊臂端用工具机构补偿三轴运动,主绞车另有恒张力及AHC功能。需要抑制横向运动、摆动或完成船间转运时,要说明实际目标和机构,不能由AHC名称推定已有全部功能。[5]
左右滑动查看完整表格 →
实时信号、延迟信号和吊臂端坐标不能混用
MRU 5可输出安装点、重心及两个监测点的升沉。2026手册要求测定传感器位置和安装角度,并检查坐标正负与监测点位置。吊臂端离MRU有距离时,仅使用安装点的升沉读数,会遗漏姿态与位置换算对目标点运动的影响。[2][3]
数据表中的PFreeHeave利用过去测量,输出延迟数分钟的升沉,适合允许这种延迟的海底测绘任务。它的长周期指标不能直接替代AHC实时输入。实时滤波也要匹配船舶及当时运动条件;200Hz最大输出频率不等于从测量到吊钩动作的整条回路已达同样响应。[2][3]
原厂文件有一处需书面澄清:2025年9月MRU 5数据表在10秒周期下列实时精度为1cm或1%取较大值(RMS);2026年6月通用手册的MRU 5列为1cm或3%取较大值(RMS)。两份文件都已查看,不能自行把较好数字当合同保证。0–25秒实时条件下,两者均列5cm或5%取较大值(RMS);延迟条件另列。最终按所购型号、软件及供应商确认文件验收。[2][3]
波幅、周期和起升任务一起决定驱动需求
Rexroth2008二次控制绞车资料把安装功率与最大绞车功率分开,并在表下写明波幅±3m、周期9秒、起升速度30m/min;最大功率还限定为AHC不叠加其它起升运动。这张表用于说明比较条件,不能作为当前设备选型表或统一功率范围。[4]
给供应商的运动输入应包含幅度和周期。若只为说明运动学,假定垂直位移为y=A·sin(2πt/T),则峰值速度为2πA/T:A=1m、T=6秒约1.05m/s。这里的±1m对应2m峰峰位移;不是缸行程、绳速或海况许可,绳路、实际驱动和附加起升仍需工程设计。
左右滑动查看完整表格 →
模式切换和失电处理,须连同制动及载荷验收
Rexroth方案将起升下降、AHC、恒张力和超载保护等分开列出;Huisman说明其被动方案可在断电时继续响应。不能由此宣称任何AHC设备失电后均能保持定位,也不能用模式切换顺畅的宣传代替保护功能测试。合同应列传感器无效、通信异常、驱动不可用和模式切换时的实际处理。[1][4]
液压方案的维护文件应覆盖油液与过滤、泄漏、缸与密封、支承及驱动状态;检查项目、油液指标和处理方法按所交付设备确认。补偿响应迟缓、异常噪声或可见漏油应记录发生模式和载荷,交由设备维护流程判定,不用一个通用过滤精度、压力阈值或预紧值指导所有系统调整。液压、机械及控制安全应在同一风险核验范围内检查。[6]
DNV的公开服务说明把结构、机械、液压、电气、控制与安全纳入风险设计核验,并列检验、测试与调试。应取得覆盖实际用途和交付配置的文件,约定载荷、位置、运动条件、测量口径和保护验证;只出示MRU校准证书或引用起重标准名称,不能证明整套补偿起重系统已通过认证。[6][8]
MRU维护也需要分对象。Kongsberg2026手册将再校准需求与型号、应用及静态精度关联,并指出仅依赖动态精度的海上起重补偿等任务不需据年限例行再校准。更换、位置或配置变动、异常状态仍按设备文件检查;这条传感器说明不取消起重设备的检查与维护责任。[3][6]
询价附目标点、运动输入和模式验收表
船舶/起重机、作业半径、目标结构或海床、水深:[ ]
吊物、吊具、绳路、工作模式及载荷表:[ ]
控制目标:高度/张力/三轴转运/组合:[ ]
目标点运动幅度、周期及同时起升任务:[ ]
MRU型号、位置、方向、监测点、实时协议与软件:[ ]
剩余运动或张力允差、统计方式、测点及测试条件:[ ]
驱动、补偿缸/绞车、制动、动力及能量管理:[ ]
失电、无效信号、通信异常、超载和模式切换验证:[ ]
船体接口、空间、环境、维护及认证交付范围:[ ]
关联的应用系统与部件
以下入口来自产品关系,用于继续查阅;具体机型的装配和兼容性仍需对应型号资料。
应用系统
关联部件
资料来源与适用范围
核对日期:2026-10-14。标准公开摘要支持其范围;具体尺寸、公差和验收要求须按约定标准全文及图纸执行。
- Huisman:主动、被动与恒张力补偿方案当前网页实际读取:控制目标、绞车/缸式结构与组合方案;特定方案失电响应不赋给所有设备。
- Kongsberg MRU 5数据表,388116/E,2025-09两页原厂资料及规格表实际查看;实时/延迟、周期、测点、供电与环境仅适用该传感器。
- Kongsberg MRU安装与操作手册,130-0002035/A,2026-0627、67–77、104–105、112、136–140、146页安装、滤波、维护及精度表;10秒实时指标与2025数据表差异已并列,待具体型号确认。
- Bosch Rexroth RAHC二次控制绞车资料,RE08026,2008-09六页原厂历史资料,2–5页原理、模式、功率表脚注及系统图实际读取;不将历史功率、节能或补偿百分比当当前通用保证。
- MacGregor Colibri三轴补偿起重机与工具当前网页实读:三轴工具/主绞车分工、10–25T主绞车及恒张力/AHC,选配能力不作默认配置或独立认证结论。
- DNV:起重设备的设计核验、检验与调试公开服务范围,包括结构、机械、液压、电气和控制安全;不推测未读取的标准测试阈值。
- ISO4301-1:2016起重机分类公开摘要2021确认的循环分类,工作循环、载荷谱及平均位移;不是本品类的吨位或补偿精度规定。
- DNV:海上起重及甲板设备认证服务范围按用途、客户及船旗/港口要求选择设计与型式认可、检验服务;没有据名称推定本页设备获证。