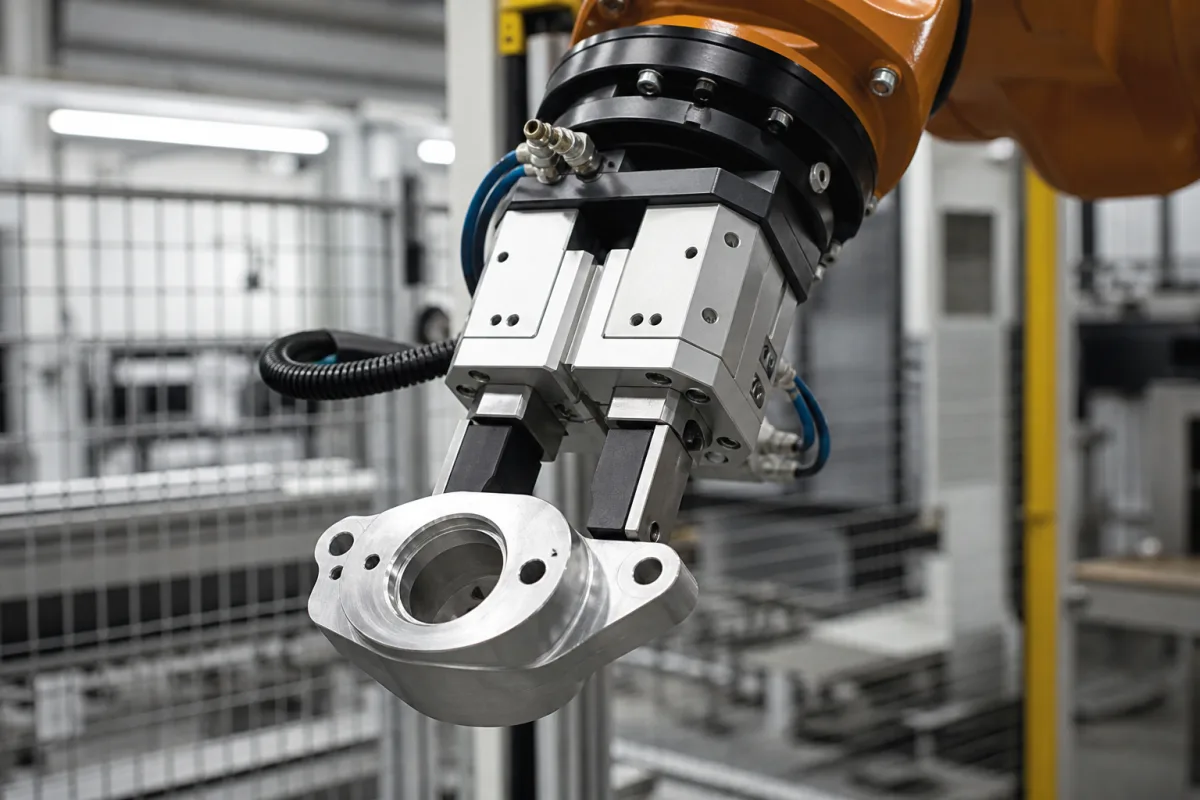
末端执行器根据其类型通过多种机制运行:机械夹爪使用通过气动、液压或电动执行器闭合的钳口或手指来抓取物体;真空夹爪使用连接到真空发生器的吸盘来提升光滑表面;磁力夹爪使用电磁铁或永磁体处理铁磁性材料;专用执行器可能使用粘合剂、针或定制工具执行特定任务。它们从机器人控制器或输送系统接收控制信号,以执行精确运动和力施加。工作原理涉及将控制信号转换为机械动作,传感器和反馈系统确保精确定位和力控制。例如,气动夹爪使用压缩空气驱动钳口,而电动夹爪使用电机和齿轮箱。机制的选择取决于工件材料、形状和所需精度。与机器人或输送机的正确集成对于最佳性能至关重要。
| 参数 | 典型区间 | 选型说明与越界后果 |
|---|---|---|
| 夹持力 | 20–200 N | Required to securely hold the workpiece without damage. |
| 单爪行程 | 5–30 mm | Determines the range of part sizes that can be gripped. |
| 重复定位精度 | ±0.01–±0.05 mm | Critical for precise placement in assembly tasks.ISO 9283 |
| 工作压力 | 0.4–0.7 MPa | Below 0.4 MPa the gripping force is insufficient. |
| 工作温度 | -10–60 °C | Outside this range, seals and materials may fail. |
| 防护等级 | IP54–IP65 | Higher rating required for dusty or wet environments.IEC 60529 |
| 重量 | 0.5–5 kg | Affects the payload capacity of the robot arm. |
| 供电电压 | 24 ±10% V DC | For electric grippers with integrated control.IEC 61131-2 |
| 功耗 | 10–50 W | Relevant for energy budget and heat dissipation. |
| 材料 | Aluminum / Steel | Aluminum for lightweight, steel for durability. |
区间为行业参考值,供询价时圈定范围用,不构成供应商承诺。下单前请向法人制造商核实每一项数值与标准。
诱因 → 失效模式 → 工程缓解
| pressure: | 0-10巴 |
| other spec: | 最大物体重量: 50公斤, 夹持力: 10-500牛 |
| temperature: | -10°C 至 +60°C |
不是客户评论,也不是实时热度。以下维度用于前期 RFQ 准备和供应商评估。
这些分值是采购评估维度示例,不代表真实客户评分、具体国家买家反馈或实时询盘。
主要类型包括机械夹爪(使用钳口或手指)、真空夹爪(使用吸盘)、磁力夹爪(用于铁磁性材料)以及专用工具,如粘合剂或针式夹爪。选择取决于工件特性和应用要求。
夹持力必须足以牢固地握住工件而不损坏。参考范围为20–200 N,但所需力取决于工件的重量、形状和表面,以及处理过程中的加速度和方向。请务必与制造商核实您的具体应用。
重复精度是指末端执行器以一致精度返回相同位置或方向的能力。对于装配任务中的精确定位至关重要。参考范围为±0.01至±0.05 mm(依据ISO 9283)。请核实您型号的实际值。
工作压力通常为0.4至0.7 MPa,工作温度范围为-10至60 °C。超出这些范围,密封件和材料可能会失效。请务必检查制造商对您具体单元的规格。
CNFX 是开放目录,不是交易平台或采购代理。工厂资料和表单用于帮助你准备直接沟通。
CNFX 制造商资料、技术分类、公开产品信息和持续合理性检查。
说明目标数量、应用场景、交期和关键技术要求,用于准备 RFQ 或供应商评估。