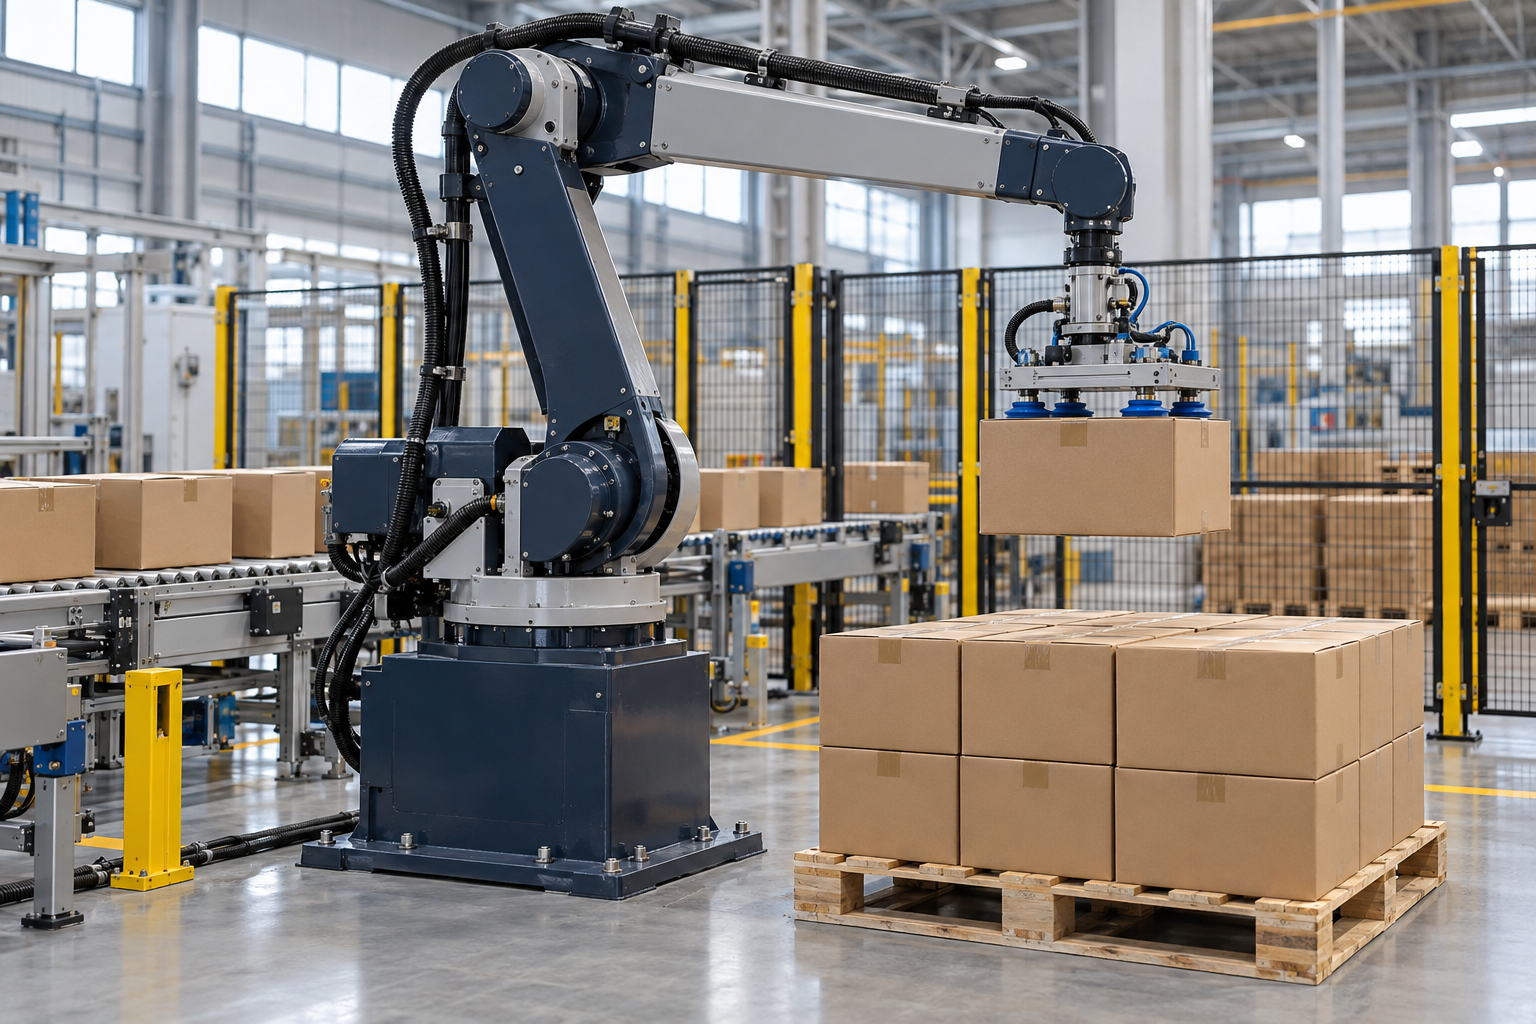
机械臂负责运动,抓取和码垛还需要完整工作单元
四项部件连接运动本体与末端工具
这些条目是功能结构说明,不是含数量和料号的型号装配清单。减速、编码反馈、制动及线缆等具体配置还要读实际机型资料,不能将四项当作整机全部零件。
左右滑动查看完整表格 →
| 部件 | 作用 | 材料与配置 |
|---|---|---|
| 末端执行器安装接口 | 把抓具或其它工具固定在机械臂末端,核对定位、紧固和工具连接。负载与重心从此接口定义,法兰尺寸与允许载荷须一起确认。[2][3] | 法兰、安装板和紧固件按机型图纸及实际附件确认。接口名称不能直接证明安装板统一为钢,也不表示附带快换、电气或气路。 |
| 关节组件 | 连接臂段并实现各运动轴。轴数、角度和各轴速度共同限定动作;四轴IRB460与六轴UR20不能仅凭臂展相近互换。[1][2] | 关节外壳、轴承和传动材料以实际结构为准;整体材料清单不证明每个关节都是铝壳或采用相同轴承。 |
| 臂段与承载结构 | 连接各关节并形成几何工作空间。最大伸展距离并不覆盖所有工具姿态和运动路径,还需看工作范围图、工具尺寸及安装位置。[1][2] | UR20资料列铝、塑料和钢,属于该本体的材料信息,不给每个臂段指定牌号。重载码垛机的具体铸件、焊接件与材料按机型确认。[2] |
| 关节伺服驱动 | 按控制指令产生各轴运动,与关节传动和反馈配合。载荷、惯量与控制配置影响可用加速度及循环时间,不能把单个电机转速当末端速度。[3] | 驱动电机、传动及反馈元件是具体机型配置;不由功能名称补造绕组、磁体、齿轮牌号或额定转速。 |
十二项参数要跟本体、控制柜和抓具分别对应
表中数字均属于注明的原厂实例。IRB460数据表与2026年9月UR20资料分别读,不把负载、速度、精度或功耗的极值拼成一台机械臂。
左右滑动查看完整表格 →
| 参数 | 资料与范围 | 选型含义 |
|---|---|---|
| 额定负载与重心 | IRB460:110kg;UR20:20kg,扩展25kg有条件 | UR手册要求同时计入抓具和工件,并检查重心偏移及惯量。25kg扩展负载需满足方向与负载曲线等条件,可能降低速度和加速度;箱重不能单独当总负载。[1][2][3] |
| 工作范围与工具可达性 | IRB460:2.4m;UR20:1750mm | 这是相应机型的伸展参数,不是所有点都能以任意姿态带额定负载到达。看工作范围图、轴限位及工具/箱体几何,验证托盘各角与最高层轨迹。[1][2][3] |
| 运动轴与姿态能力 | IRB460四轴;UR20六个旋转关节 | 按具体运动任务选轴数。IRB460列轴1、2、3、6的范围及速度;六轴布局也受轴范围、碰撞和控制限制,不能把“六轴”理解为任何姿态都可执行。[1][2] |
| 重复定位与轨迹性能 | IRB460位置0.2mm、路径0.11mm;UR20位姿±0.1mm | 原厂分别按ISO9283给重复性。位置/路径重复性不能当绝对定位误差、工具TCP标定或整线放置误差;合同应写清测试对象及条件。[1][2][4] |
| 轴速度、TCP速度与循环时间 | 分别看角速度、末端速度及负载轨迹 | IRB460给各轴角速度;当前UR20表给最大TCP速度5m/s。最大值不证明带具体箱件的循环节拍;负载、重心、惯量和姿态限制需放进路径验证。[1][2][3] |
| 工具气路或真空条件 | 按抓具与配套气源单独确定 | IRB460资料列集成气路为选配,不能由此推出抓具统一压力。询价应给抓具气源、流量、真空或夹持需求及失能后的保载措施;机械本体电气驱动与工具用气分开。[1][3] |
| 功耗与测量工况 | IRB460 ISO cube:3.67kW;UR20当前表最大750W | 前者带指定测试工况,后者是另一机型表中的最大功率,不能直接当同工况能耗对比。整线还包括控制、抓具、空压或真空及其它设备,按实际循环测算。[1][2] |
| 控制柜输入与工具供电 | 按控制系统配置及工具接口分别读 | IRB460资料列200–600V、50–60Hz;UR20控制柜列100–240VAC,工具接口另列12/24V。控制柜版本、输入频率及支路保护需按实际交付资料确认,不由本体型号推定现场接线。[1][2] |
| 工作环境与温度条件 | IRB460机械单元0–45°C;UR20当前资料0–50°C | 环境温度不是电机内部温度或储存条件。工作负载、控制柜散热及降额按实际版本手册确认;高温环境下能否保持目标节拍不能只看上限。[1][2][3] |
| 防护等级及对象 | IRB460:IP67;UR20本体IP65、柜IP44、示教器IP54 | 等级属于注明部位,不扩大到抓具、附件、连接或整工作单元。等级本身也不说明耐清洗剂、卫生设计、爆炸环境或所有工况可用。[1][2] |
| 臂体与附件材料 | 实际材料清单和具体部位分开 | UR20当前表列铝、塑料和钢,不能把整个机器人写成铝合金,也不能凭品类推定IRB460铸件牌号。工具、外罩及安装结构另确认。[2] |
| 本体重量与安装承载 | IRB460:925kg;UR20不含线缆本体64kg | UR20控制柜另列12kg、示教器另列质量;抓具、工件、支座和动态载荷不在本体重量中。基础及安装条件不能只按静态自重决定。[1][2][3] |
负载先算抓具和工件,再检查重心与姿态
UR20当前资料列20kg负载和有条件的25kg扩展负载,曲线随重心偏移变化。手册明确拾放应用要考虑抓具和工件,不是只计算箱子的重量。取料后与放料后的质量和重心可能不同,应配置并切换对应状态。[2][3]
扩展负载的手册条件包括重载运动时工具朝下、重心位于额定水平可达范围内,以及水平XY偏移处在扩展负载曲线内。扩展范围可能降低速度和加速度,并限制部分动作。这不是整品类码垛机的共同条件,实际订单须对应控制软件与机型。[3]
较大的惯量也影响加速度。UR手册要求正确设置质量、重心与惯量,并可用仿真评估指定负载的运动和循环时间。提供抓具图、工件数量和尺寸、重心及最不利姿态,比只给“需要25kg机器人”更能得到可执行的方案。[3]
托盘最远角和最高层都要在完整轨迹中验证
ABB IRB460的2.4m范围配有工作空间图和四个运动轴范围;UR20的1750mm也有尺寸与伸展图。最大伸展距离是几何信息,不能替代带工具、箱件与姿态的路径检查。[1][2]
码垛布置需列出输送取料点、每层箱型及数量、托盘位置与层高;把抓具、已码好的箱体、围栏和其它设备纳入仿真与现场验证。工具路径能到达,不表示箱体或其它臂段不会与设施干涉。UR应用手册要求将工具、障碍物与其它设备纳入集成评估。[3]
IRB460资料宣传的循环次数附有60kg负载条件,不能直接作为任意箱型或整线的节拍承诺。合同应确认具体取放路径、工具、稳定抓取、来料等待和目标循环,而不是用单轴最高角速度替代生产测试。[1][3]
机械法兰图和电气插头要分别核对
法兰负责机械安装,工具连接器负责电源和信号,两者不是同一个接口标准。UR20当前2026年9月表把工具法兰列为EN ISO9409-1-80-6-M8,电气连接器列为M8八针,并给12/24V工具电源;不能因为都出现“M8”就认为机械与电气可互换。[2]
当前UR20产品网页的法兰描述与下载数据表不同。采购工具前,应取得对应序列及交付版本的法兰图,确认孔分布、定位、螺纹、允许拧入长度及紧固要求;本页不根据简写替买方决定配套安装板。[2][6]
末端工具或延长转接件会改变总质量、重心及惯量。工具安装后应配置实际TCP和负载,并按机型手册检查安装螺栓、线缆及连接;工具更换后的风险与验收也要重新核对。[3]
反复回到同一点,不代表绝对位置和放箱误差相同
IRB460资料把位置重复性0.2mm与路径重复性0.11mm分别列出;UR20给位姿重复性±0.1mm。它们不是同一栏目下的“通用精度”,也不能作为工具偏置、夹持变形、工件识别和整个码垛工作单元的误差保证。[1][2]
ISO9283:1998的官方目录仍列该版,2021年复审确认,主题是性能准则及相关测试方法。公开目录不提供全部测试条款;验收应由双方约定测试对象、条件与报告,不把标准号本身当作已经合格的证明。[4]
验收工作单元,也检查掉件、夹挤与异常运动
UR手册把末端工具、障碍物及其它设备纳入应用风险评估,并指出夹持不足、断电、安装螺栓松动等可能导致掉件或其它危险。不能仅凭机器人带安全功能,就宣布装上抓具的整条线可供人进入。ISO10218-2:2025官方范围覆盖工业机器人应用与工作单元的集成及生命周期。[3][5]
首次运行或改变配置后,UR手册要求检查安全I/O、急停、保护停止及相关设备的实际功能。测试应覆盖本工作单元的连接和控制边界,确认哪些设备停止、工具如何保持或释放负载,而不是只看示教器状态灯。[3]
关节异响、振动、温升或漏液是需要按机型检修的现象。UR手册的检查对象包括线缆、底座/工具安装螺栓及连接等,并要求维修按最新服务手册执行。不要为所有机械臂统一推荐强制油循环、自动润滑或某种涂层;驱动及关节结构不同,错误处理会引入问题。[3]
工具、负载、运动或安全配置改变后,复核相应风险及功能。检修须按设备能源隔离和原厂流程进行;本页不提供拆关节或改安全参数的操作授权。[3][5]
提供托盘布置、抓具与完整动作,才能核对节拍
供货:机械本体/控制柜/工具/整码垛工作单元:[ ]
工件尺寸、重量、同时抓取数量及最不利重心:[ ]
抓具、转接板、线缆附件质量和惯量资料:[ ]
输送取料点、托盘位置、层型、最高层及周边设备图:[ ]
所需轴数、工具朝向、全路径及目标循环条件:[ ]
工具法兰图、电气I/O、气源或真空及失能保载:[ ]
控制柜供电、安装基础、环境与各部位防护:[ ]
安全集成责任、测试条件、文件及维护服务:[ ]
关联的应用系统与部件
以下入口来自产品关系,用于继续查阅;具体机型的装配和兼容性仍需对应型号资料。
应用系统
关联部件
资料来源与适用范围
核对日期:2026-10-14。型号数据表支持注明版本及对象;工作单元设计、安全验证与维护按实际交付资料执行。标准目录仅核对名称、版本及公开范围,不代替付费全文或型号合格证明。
- ABB IRB460数据表,ROB0206EN实际读取两页,第二页表图:四轴110kg/2.4m、重复性能、工作空间、可选气路、功耗工况与本体环境;仅该例,不采最快或通用节能宣传。
- Universal Robots UR20当前数据表,2026-09从当前latest入口取得并实看整页表图、负载曲线及法兰图;扩展25kg有条件,部位防护及功率口径分开,参数不移给其它机器人。
- UR20 PolyScope5.19用户手册当前产品页仍链接的2024版238页文件;PDF13、17–19、36–40、105、157–159、200–205页实际读取,说明负载、重心、集成与检查;具体交付须确认软件及最新服务手册。
- ISO9283:1998官方标准目录官方目录实际打开,1998版、2021确认,性能准则及测试方法主题;未读取全部标准条款,不赋统一验收数字。
- ISO10218-2:2025官方标准目录及公开范围2025-02第二版,工业机器人应用与工作单元集成等生命周期范围;不据目录宣称某系统符合或免于风险评估。
- Universal Robots当前UR20产品页实际打开并沿Download datasheet取得当前2026-09资料;网页法兰描述与数据表不同,配工具前按具体交付图纸确认。