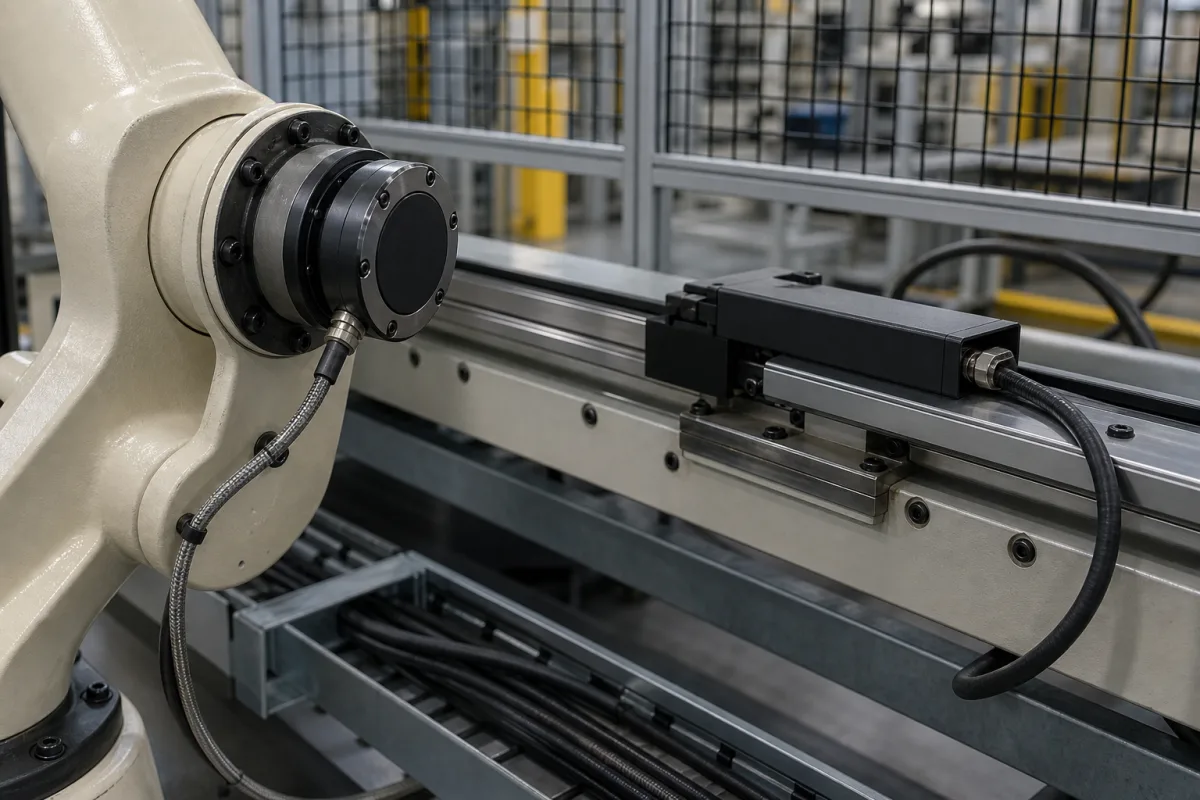
位置反馈传感器通过光学、磁性、电容或电阻等技术检测物理位置变化,并将其转换为电信号。机器人控制系统处理这些信号,将实际位置与目标位置进行比较,从而实现精确的运动控制和误差校正。常见类型包括编码器、旋转变压器、电位器和LVDT,每种类型根据应用需求具有特定优势。
| 参数 | 典型区间 | 选型说明与越界后果 |
|---|---|---|
| 测量范围 | 0–100 mm | Standard range; custom ranges available |
| 分辨率 | 0.01 mm | Higher resolution available on request |
| 线性度 | ±0.05 % FS | Full scale; better linearity on premium models |
| 输出信号 | 4–20 mA | Analog current loop; other outputs available |
| 供电电压 | 9–36 V DC | Reverse polarity protected |
| 工作温度 | -40–85 °C | Extended temperature range optional |
| 防护等级 | IP54–IP67 | IP67 for washdown environmentsIEC 60529 |
| 材料 | 316L | Stainless steel for corrosion resistance |
| 重量 | 0.2–0.5 kg | Depends on cable length and options |
| 抗冲击 | 50 g | Half-sine, 11 msIEC 60068-2-27 |
| 抗振动 | 20 g | 10–2000 HzIEC 60068-2-6 |
| 平均无故障时间 | 50000 h | Calculated per Telcordia SR-332 |
区间为行业参考值,供询价时圈定范围用,不构成供应商承诺。下单前请向法人制造商核实每一项数值与标准。
诱因 → 失效模式 → 工程缓解
| motion: | 按实际行程和循环选择直线/旋转、绝对/增量、单圈/多圈及接触/非接触技术。 |
| safety: | 用于安全功能时,定义所需功能和 PLr/SIL 架构,选用具有匹配安全数据的器件。 |
| interface: | 规定供电、信号/协议、更新率、诊断、连接器/电缆、接地/屏蔽和控制器兼容性。 |
| metrology: | 在相关速度和温度下定义准确度、重复性、分辨率、线性度、迟滞、延迟/带宽和误差预算。 |
| mechanical: | 规定轴、联轴器、目标物/标尺、对中、跳动、安装、允许载荷和超程。 |
| environment: | 规定温度、防护暴露、清洗化学品、仅在实际需要时的压力/浸没,以及冲击/振动谱、EMC 和危险区。 |
不是客户评论,也不是实时热度。以下维度用于前期 RFQ 准备和供应商评估。
这些分值是采购评估维度示例,不代表真实客户评分、具体国家买家反馈或实时询盘。
不是。输出可能是模拟电流/电压、增量脉冲、绝对串行数据、旋变信号或厂商/现场总线接口。电平、协议、更新率、诊断、电缆和控制器输入都必须与准确型号匹配。
不是。直线和旋转技术使用不同被测量与误差定义。应索取控制回路所需的准确型号量程、分辨率、准确度、重复性、线性度、迟滞和试验条件。
不是。IEC 60529 是规定条件下的外壳防护分类,单独不能证明高压清洗、蒸汽、耐腐蚀、安装后连接器/电缆密封或清洗化学品相容性。
不是。它们提供冲击和正弦振动试验程序。严酷度、脉冲或扫频、方向、安装、持续时间、工作状态和合格规则必须由相关产品规范和型号报告规定。
CNFX 是开放目录,不是交易平台或采购代理。工厂资料和表单用于帮助你准备直接沟通。
CNFX 制造商资料、技术分类、公开产品信息和持续合理性检查。
说明目标数量、应用场景、交期和关键技术要求,用于准备 RFQ 或供应商评估。