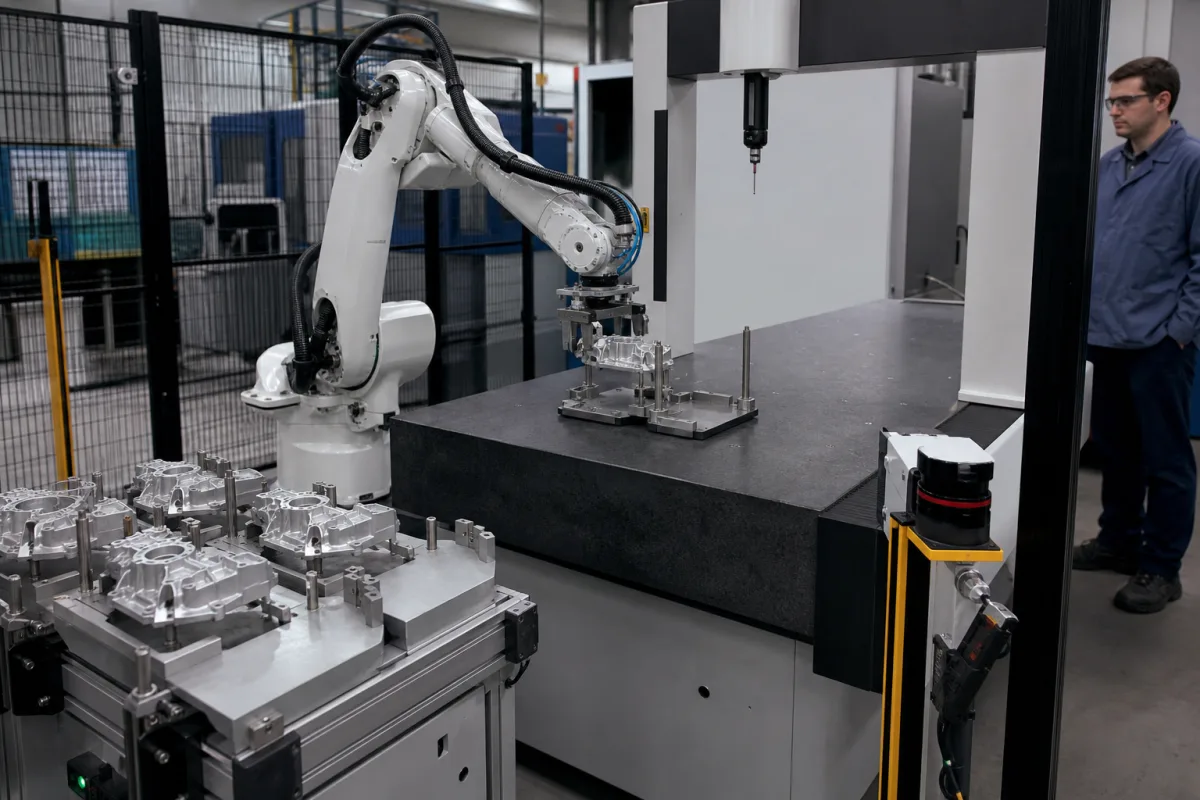
机器人零件处理器通过可编程机器人手臂操作,使用末端执行器(夹爪、真空吸盘或磁性夹具)从输入传送带或托盘拾取零件。它将其精确传输到CMM测量平台,并通过位置反馈传感器引导。检测后,它将零件移除到输出位置。手臂的运动由CMM的中央自动化系统控制,该系统协调整个过程。系统的重复性和速度针对尺寸检测任务进行了优化,确保零件方向一致并缩短循环时间。
| 参数 | 典型区间 | 选型说明与越界后果 |
|---|---|---|
| 负载能力 | 5–20 kg | Maximum part weight per cycle |
| 定位重复精度 | ±0.02 mm | For precise placement in CMMISO 9283 |
| 轴行程范围 | 300–800 mm | X/Y/Z travel for part handling |
| 最大速度 | 1.0–2.0 m/s | Linear speed of end effector |
| 工作压力 | 0.5–0.8 MPa | For pneumatic actuation |
| 供电电压 | 24 ±10% V DC | For control systemIEC 61131-2 |
| 功耗 | 0.5–1.5 kW | Total electrical power |
| 工作温度 | 5–40 °C | Ambient temperature rangeIEC 60068-2-1/2 |
| 防护等级 | IP54–IP65 | Protection against dust and waterIEC 60529 |
| 重量 | 150–350 kg | Unit weight for installation |
| 占地面积 | 1.2–2.5 m² | Base area required |
| 材料 | Aluminum/Steel | Frame and structural componentsASTM B221/A36 |
区间为行业参考值,供询价时圈定范围用,不构成供应商承诺。下单前请向法人制造商核实每一项数值与标准。
诱因 → 失效模式 → 工程缓解
| pressure: | 大气压 (非加压环境) |
| max payload: | 10 kg |
| temperature: | 5°C 至 40°C (运行), -10°C 至 50°C (存储) |
| repeatability: | ±0.005 mm |
| operating humidity: | 20% 至 80% 非冷凝 |
| positioning accuracy: | ±0.01 mm |
不是客户评论,也不是实时热度。以下维度用于前期 RFQ 准备和供应商评估。
这些分值是采购评估维度示例,不代表真实客户评分、具体国家买家反馈或实时询盘。
它用于在三坐标测量机(CMM)系统中自动化装载、定位和卸载零件,减少人工干预,确保尺寸检测过程中零件方向一致。
负载能力、定位重复性、轴行程范围、速度、工作压力、电源电压、功耗、温度范围、防护等级、重量、占地面积和材料。这些是参考范围;请与制造商确认您的型号。
它由CMM的中央自动化系统控制,并使用位置反馈传感器进行精确定位。确保与您的CMM控制架构和物理接口兼容。
监测定位重复性的偏差、异常噪音或振动,以及末端执行器的磨损。建议定期校准和检查传感器及气动组件。
CNFX 是开放目录,不是交易平台或采购代理。工厂资料和表单用于帮助你准备直接沟通。
CNFX 制造商资料、技术分类、公开产品信息和持续合理性检查。
说明目标数量、应用场景、交期和关键技术要求,用于准备 RFQ 或供应商评估。