行业验证制造数据 · 2026

机器人手臂

基于 CNFX 目录中多个工厂资料的聚合洞察,机器人手臂 在 金属制品制造 行业中通常会围绕 额定负载 到 最大工作半径 进行能力评估。

技术定义与核心装配

一个典型的 机器人手臂 通常集成 底座 与 上臂。CNFX 上列出的制造商通常强调 铝合金 结构,以支持稳定的生产应用。

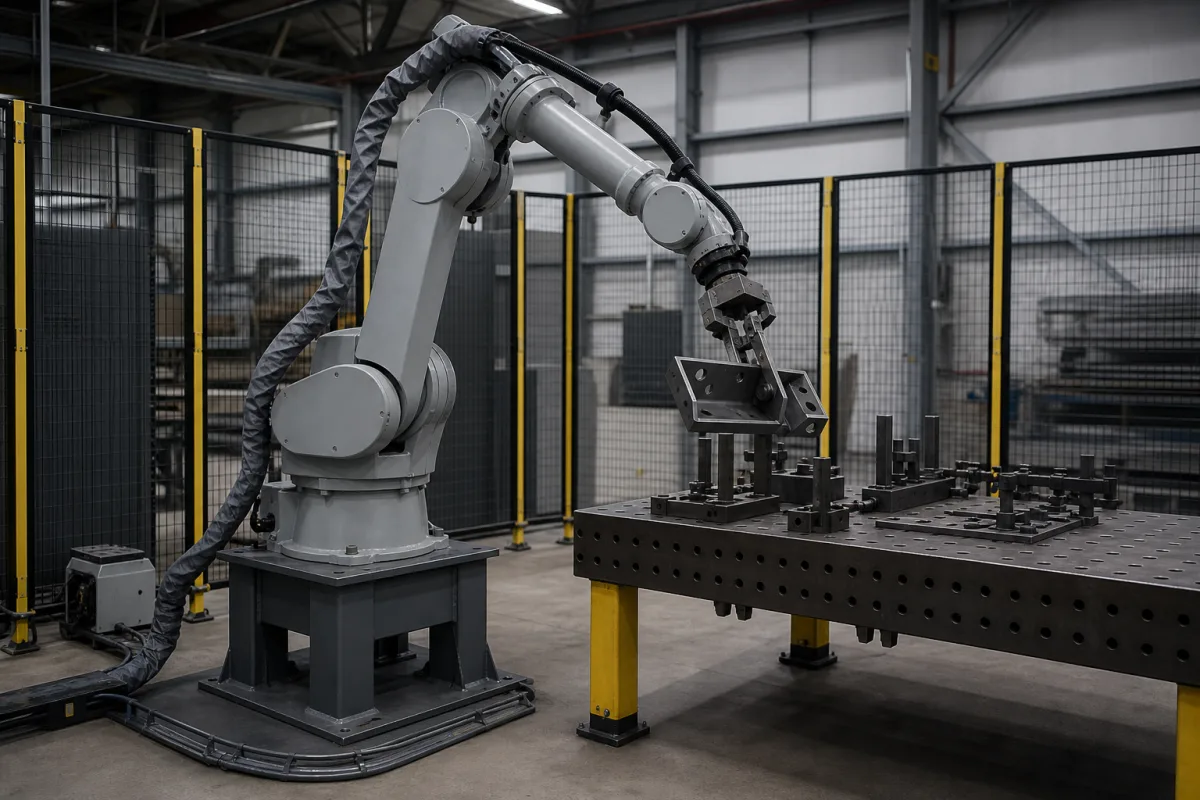
多轴关节式操作器,用于焊接工具的精确定位和移动

机器人手臂 的工业制造场景图
产品参考图片;具体外观与规格请向制造商确认。

技术定义

机器人手臂是一种可编程、多关节的机械部件,作为拖车车架焊接机器人中的主要运动系统。它能够沿着拖车车架装配所需的复杂三维路径,精确地定位和定向焊接炬或其他末端执行器。该手臂通常具有4至6个轴,可在空间中灵活移动和定向。手臂采用铝合金、钢和复合材料等材料制造,在支撑动态焊接操作的同时平衡强度和重量。关键参数包括额定有效载荷5–15 kg(在最大伸展时,有效载荷降至60%),最大伸展距离1.4–2.6 m(从基座到手腕法兰测量),以及重复定位精度±0.05–±0.1 mm,这对于一致的焊缝至关重要。手臂在末端执行器处的最大速度可达2–4 m/s,影响循环时间。功耗范围为3–8 kW,包括控制器和伺服驱动器,电源电压为380–480 V AC(三相,50/60 Hz)。工作温度范围为-10°C至45°C;低于0°C时,润滑剂可能变稠。防护等级范围为IP54至IP65,适用于多尘或潮湿环境。总重量(包括基座、手臂和控制器)为250–600 kg。这些数值是参考范围,必须针对具体型号和应用进行验证。诸如ISO 9283(性能)和IEC 60529(防护等级)等标准作为验证参考,但不表示认证。请务必与法定制造商或供应商确认型号特定规格和合规性。

工作原理

机器人手臂通过每个关节(通常4至6个轴)的协调伺服电机控制来操作,接收来自机器人控制器的运动命令,并利用编码器的反馈实现精确定位。控制器执行编程轨迹,引导末端执行器沿所需路径移动,具有高重复性。这种闭环控制确保焊接工具的准确放置,补偿负载和速度的变化。手臂结构由铝合金、钢或复合材料制成,提供刚性同时最小化惯性。工作原理实现了拖车车架装配所需的复杂三维运动,保持一致的焊接质量。

技术参数

技术参数
参数典型区间选型说明与越界后果
额定负载5–15 kgAt max reach, payload reduces to 60%.ISO 9283
最大工作半径1.4–2.6 mMeasured from base to wrist flange.
重复定位精度±0.05–±0.1 mmCritical for welding seam consistency.ISO 9283
轴数66-axis for full spatial flexibility.
最大速度2–4 m/sAt end effector, affects cycle time.
额定功率3–8 kWIncludes controller and servo drives.
供电电压380–480 V AC3-phase, 50/60 Hz.IEC 60038
工作温度-10–45 °CBelow 0°C, lubricants may thicken.
防护等级IP54–IP65IP65 for dusty or wet environments.IEC 60529
重量250–600 kgIncludes base, arm, and controller.

区间为行业参考值,供询价时圈定范围用,不构成供应商承诺。下单前请向法人制造商核实每一项数值与标准。

主要材料

铝合金 钢材 复合材料

组件 / BOM

Components / BOM
  • 底座
    基础安装点及第一轴旋转部件
    材料: 铸铁或钢材
  • 上臂
    主要伸展部件,提供工作范围
    材料: 铝合金
  • 前臂
    带腕部安装的次级延伸件
    材料: 铝合金
  • 腕部组件
    用于末端执行器的多轴定向控制
    材料: 钢材和铝材
  • 伺服电机
    为每个关节提供精确的旋转运动
    材料: 多种材料(铜绕组、钢制外壳)
  • 减速齿轮
    增加关节运动的扭矩和精度
    材料: 淬火钢
  • 关节编码器
    报告每个关节角度,使手臂能可重复地到达编程位置。

FMEA · 风险与缓解

诱因 → 失效模式 → 工程缓解

伺服放大器电流超调至额定值的150%并持续超过100毫秒 永磁同步电机绕组绝缘在600伏/毫米介电强度下击穿 采用精度为0.5%的双冗余电流传感器,并在120%额定值处进行硬件限流
在50伏/米场强的电磁干扰下,绝对编码器参考位置丢失 多圈计数器溢出导致360°位置误差 采用带CRC-16错误校验的电池备份32位多圈计数器,并进行屏蔽电缆布线

工程推理

运行范围
范围
线速度0.05-1.2米/秒,重复精度±0.02毫米,有效载荷5-150公斤
失效边界
关节扭矩超过额定最大值的85%(例如,对于500牛米关节为425牛米),编码器分辨率损失低于0.001°,伺服电机温度 > 155°C
谐波减速器齿轮在10⁷次循环下的疲劳(4340钢的S-N曲线),永磁体在180°C居里点退磁(钕铁硼磁体),滚珠丝杠因磨损导致背隙超过5微米
制造语境
机器人手臂 在 金属制品制造 中会按材料、工艺窗口和检验要求共同评估。

别名与俗称

工業機器人手臂

行业别名与关键词

该产品在 CNFX 数据库中的搜索词、别名和技术称呼。

应用产品 / 所属系统

该产品或部件会出现在以下工业系统、设备或上级产品中。

应用匹配与尺寸矩阵

运行限制
pressure:不适用(大气环境下运行)
other spec:有效载荷能力: 5-50公斤, 重复精度: ±0.05毫米, 防护等级: IP54/IP67
temperature:-10°C 至 50°C
兼容性
MIG焊枪TIG焊接设备等离子切割工具
不适用:高振动环境(例如,靠近锻锤的区域)
选型所需数据
  • 最大有效载荷重量(公斤)
  • 所需工作半径/工作包络(毫米)
  • 所需定位精度/重复精度(毫米)

可靠性与工程风险分析

失效模式与根因
减速机背隙与磨损
原因:润滑不足、污染物侵入或循环载荷导致齿轮齿面点蚀和剥落,从而引起定位不准和振动。
编码器或旋转变压器故障
原因:电气噪声、湿气侵入、机械冲击或热循环损坏了敏感的反馈元件,导致位置反馈丢失和运动失控。
维护信号
  • 运动过程中关节或减速机发出异常的研磨声、咔嗒声或啸叫声
  • 密封件或关节周围可见油液泄漏,或操作时臂杆连接处存在明显的间隙/晃动
工程建议
  • 实施基于状态的润滑,使用防潮、高粘附性的润滑脂的自动注脂系统,并监控润滑脂排出物以检查污染情况。
  • 在关键关节和减速机上安装振动和温度监测传感器,利用趋势分析在达到故障阈值前安排维护。

合规与制造标准

参考标准
ISO 9283:1998 - 操作型工业机器人 - 性能标准及相关测试方法ANSI/RIA R15.06 - 工业机器人及机器人系统 - 安全要求CE标志 - 符合欧盟机械指令2006/42/EC
制造精度
  • 定位重复精度: ±0.02毫米
  • 路径精度: 在整个工作包络内±0.1毫米
质量检验
  • 使用激光干涉仪进行定位精度校准
  • 根据ISO 9283标准进行负载能力和力矩测试

生产 机器人手臂 的制造商

12 家企业把这个产品列在自己的产品线里。卡片上的公司数据摘自各家官网,每张卡都注明这条关系的依据来自哪里。

Romtronic International Co., Limited
Dongguan · CN
1997 年成立10,000㎡
ISO 9001:2015ISO 13485:2016IATF 16949
还生产: Plastic Injection Molded Part、Packaging Machinery、Connector Assembly 等 12 项
由该企业本人管理
依据其官网产品页
查看来源页 ↗ romtronic.com · 核验于 2026-08-18
Jinan Blue Elephant CNC Machinery Co., Ltd.
Jinan · CN
75,000 ㎡
ISO Certified
还生产: CNC Router、Fiber Laser Cutting Machine、Furniture Assembly Line 等 9 项
依据其官网产品页 · 档案由 CNFX 依公开来源整理
查看来源页 ↗ elephant-cnc.com · 核验于 2026-08-18
CHENGDU MESKERNEL INTEGRATED TECHNOLOGY CO.,LTD
Chengdu · CN
还生产: LiDAR Sensor、Industrial Robots
依据其官网产品页 · 档案由 CNFX 依公开来源整理
官网上的名称:“Robotic Arms”
查看来源页 ↗ meskernel.com · 核验于 2026-09-06
DMKmotor
· CN
还生产: Agricultural Machinery、Servo Motor Controller、Motor Controller 等 6 项
依据其官网产品页 · 档案由 CNFX 依公开来源整理
官网上的名称:“Robotic Arm Motor”
查看来源页 ↗ dmkmotor.com · 核验于 2026-09-10
DONGGUAN OUJING CNC TECHNOLOGY CO.,LTD
· CN
依据其官网产品页 · 档案由 CNFX 依公开来源整理
官网上的名称:“Robotic arm scanner”
查看来源页 ↗ oujinglast.com · 核验于 2026-09-07
Dongguan Pinsi Machinery Co., Ltd.
Dongguan · CN
还生产: Linear Motion System、Linear Guide / Slide、Precision Linear Motion Guide Rail 等 5 项
依据其官网产品页 · 档案由 CNFX 依公开来源整理
官网上的名称:“Robotic Arm”
查看来源页 ↗ pinsimotion.com · 核验于 2026-09-14
EVS Robotics
· CN
还生产: Welding Positioner、Assembly Robot
依据其官网产品页 · 档案由 CNFX 依公开来源整理
官网上的名称:“Robotic Arm”
查看来源页 ↗ evsrobot.com · 核验于 2026-09-10
Fortior Technology
· CN
还生产: Motor Drive、Industrial Robotic Arm、Ventilation System 等 12 项
依据其官网产品页 · 档案由 CNFX 依公开来源整理
官网上的名称:“Industrial Robotic Arm”
查看来源页 ↗ fortiortech.com · 核验于 2026-08-29
Guangdong AUTECH Automation Equipment Co., Ltd.
· CN
还生产: Aluminum Profile Extrusion Production Line
依据其官网产品页 · 档案由 CNFX 依公开来源整理
官网上的名称:“Robotic-Arm”
查看来源页 ↗ autech-equipment.com · 核验于 2026-09-12
Guangdong Zongqi Automation Co., Ltd.
Foshan · CN
还生产: Transformer Winding Machine、Stator Assembly
依据其官网产品页 · 档案由 CNFX 依公开来源整理
官网上的名称:“A type of robotic arm”
查看来源页 ↗ zongqiauto.com · 核验于 2026-09-04
HGTECH
Wuhan · CN
还生产: Fiber Laser Cutting Machine、Automated Assembly Systems、Agricultural Machinery 等 6 项
依据其官网产品页 · 档案由 CNFX 依公开来源整理
官网上的名称:“Robotic Arm 200w-500w”
查看来源页 ↗ hglaserglobal.com · 核验于 2026-09-04
HKC Overseas Limited
· CN
依据其官网产品页 · 档案由 CNFX 依公开来源整理
官网上的名称:“Robotic Arm Retrieve”
查看来源页 ↗ hkc.com.hk · 核验于 2026-09-16

制造商列表用于前期研究和供应商能力理解,不代表认证、排名或交易担保。

分享这一页

采购评估维度

不是客户评论,也不是实时热度。以下维度用于前期 RFQ 准备和供应商评估。

技术文档
4/5
制造能力
4/5
可检验性
5/5
供应商透明度
3/5

这些分值是采购评估维度示例,不代表真实客户评分、具体国家买家反馈或实时询盘。

供应链相关产品与组件

铝制电缆管理夹

用于工业组件中电缆固定和整理的定制铝夹

查看规格 ->
铝材CNC钻孔机

用于铝制零部件精密钻孔的CNC机床

查看规格 ->
铝制CNC加工轴承座

用于安装和保护轴承的精密铝制壳体

查看规格 ->
铝件CNC加工单元

用于铝件生产的集成CNC加工系统

查看规格 ->

常见问题

该机器人手臂的额定有效载荷是多少?

额定有效载荷为5–15 kg,但在最大伸展时,有效载荷降至额定值的60%。这是参考范围;请与制造商确认您具体型号和应用的确切有效载荷。

机器人手臂的重复定位精度是多少?

重复定位精度为±0.05至±0.1 mm,这对于一致的焊缝质量至关重要。该值依据ISO 9283,应针对实际单元进行验证。

电源要求是什么?

功耗为3–8 kW,包括控制器和伺服驱动器。电源电压为380–480 V AC,三相,50/60 Hz。请务必检查铭牌并与供应商确认。

工作温度范围是多少?

工作温度范围为-10°C至45°C。低于0°C时,润滑剂可能变稠,影响性能。确保环境在此范围内,或咨询制造商获取低温选项。

我可以直接联系工厂吗?

CNFX 是开放目录,不是交易平台或采购代理。工厂资料和表单用于帮助你准备直接沟通。

CNFX Industrial Index v2.6.09 · 金属制品制造

数据基础

CNFX 制造商资料、技术分类、公开产品信息和持续合理性检查。

初步技术归类
本页用于结构化准备研究、RFQ 和供应商评估,不替代买方自己的供应商资质审查、标准核验和技术批准。
采购询盘

请求制造能力信息关于 机器人手臂

说明目标数量、应用场景、交期和关键技术要求,用于准备 RFQ 或供应商评估。
这条消息去哪
直达 CNFX 编辑台;若该产品已关联到通过认证的工厂,也会同时通知它。不会群发给一堆供应商。
你的信息不外流
我们不出售、不出租询盘数据,也不会把你加进营销邮件列表。只用于回复这一条询盘。
不抽佣、不做中间商
CNFX 是目录方。我们不从任何订单里抽成,也不会代供应商谈判。
我们不承诺什么
收录不等于背书。下单前请自行考察供应商、核实每一项数值。

你的商务信息仅用于处理本次请求。

谢谢,信息已发送。
提交失败,请稍后重试;如果反复失败,请直接发邮件到 [email protected]

需要制造 机器人手臂?

对比具备该产品与工艺能力的制造商资料。

上一个产品
木螺钉
下一个产品
机器螺钉
获取报价咨询