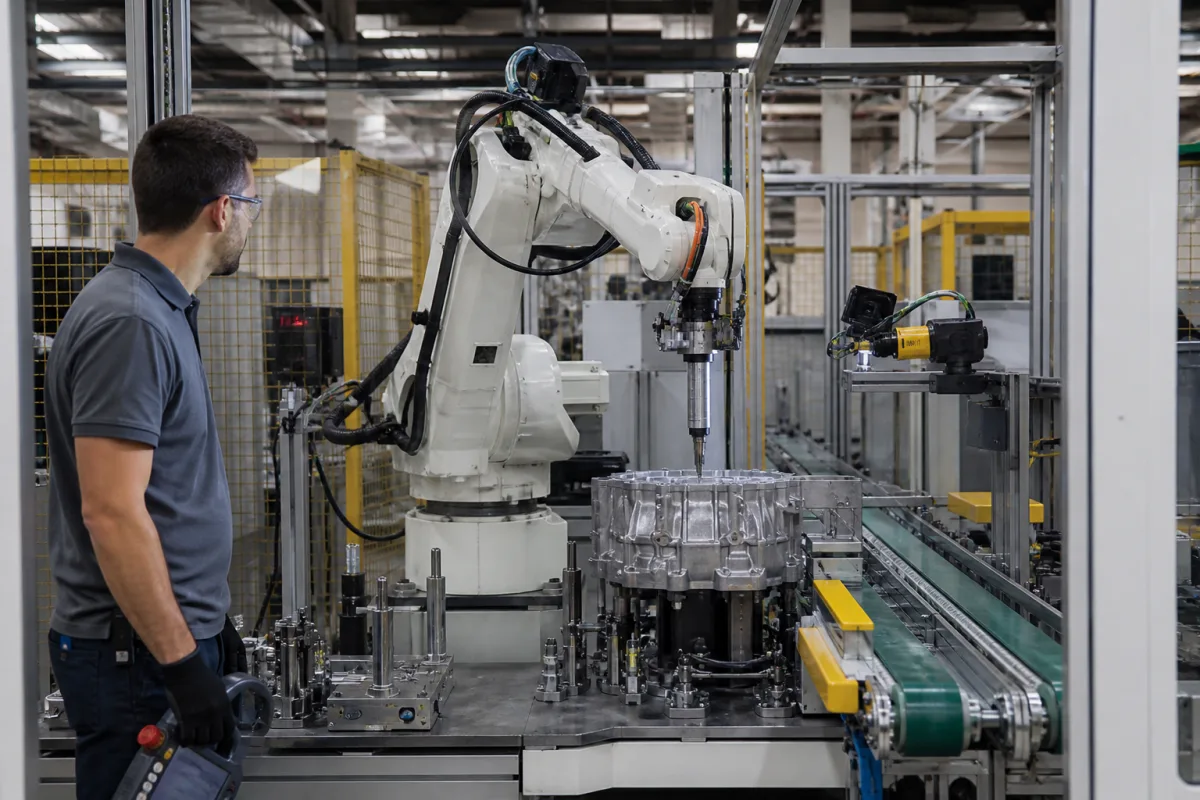
装配机器人通过编程指令控制具有多个自由度的机械臂。传感器提供定位和反馈,使机器人能够以高精度和高速度执行重复性装配任务。机器人的末端执行器可配备各种工具,用于零件放置、紧固和集成。控制系统解释程序并协调手臂关节的运动,以实现所需的轨迹。传感器的反馈允许实时调整,确保一致的质量。机器人设计在限定的工作空间内工作,其性能受有效载荷、速度和环境条件等因素影响。正确的编程和校准对于最佳操作至关重要。
| 参数 | 典型区间 | 选型说明与越界后果 |
|---|---|---|
| 有效载荷 | 5–20 千克 | 机器人运行期间可处理的最大重量ISO 9283 |
| 工作范围 | 1.0–2.5 毫米 | 机器人基座至末端执行器的最大水平距离 |
| 重复定位精度 | ±0.02–±0.05 毫米 | 重复运动时的定位精度ISO 9283 |
| 自由度 | 6 个 | 独立运动轴的数量 |
| 最大速度 | 2–4 m/s | TCP speed at full extension |
| 定位精度 | ±0.05–±0.1 mm | Absolute accuracyISO 9283 |
| 功耗 | 2–5 kW | Average during operation |
| 电源电压 | 200–480 V AC | 3-phase, 50/60 HzIEC 60038 |
| 工作温度 | 0–45 °C | Ambient temperature range |
| 防护等级 | IP54–IP65 | Dust and water resistanceIEC 60529 |
| 重量 | 150–350 kg | Robot arm without controller |
| 安装方式 | Floor, ceiling, wall | All-angle mounting |
区间为行业参考值,供询价时圈定范围用,不构成供应商承诺。下单前请向法人制造商核实每一项数值与标准。
诱因 → 失效模式 → 工程缓解
| pressure: | 不适用 (机电系统) |
| flow rate: | 不适用 (机电系统) |
| temperature: | 5°C 至 40°C (工作环境温度) |
12 家企业把这个产品列在自己的产品线里。卡片上的公司数据摘自各家官网,每张卡都注明这条关系的依据来自哪里。
制造商列表用于前期研究和供应商能力理解,不代表认证、排名或交易担保。
不是客户评论,也不是实时热度。以下维度用于前期 RFQ 准备和供应商评估。
这些分值是采购评估维度示例,不代表真实客户评分、具体国家买家反馈或实时询盘。
有效载荷能力列为5–20 kg,依据ISO 9283。这是一个参考范围;具体型号和配置的准确能力可能不同。请务必与制造商核实。
重复定位精度为±0.02–±0.05 mm,依据ISO 9283。这表示重复运动的精度。请与供应商确认您型号的准确值。
是的,机器人可以安装在地面、天花板或墙壁上,便于灵活集成到装配线中。确保安装结构能够承受机器人的重量和动态负载。
列出的标准包括ISO 9283(性能参数)、IEC 60038(供电电压)和IEC 60529(防护等级)。这些是验证参考,不代表认证。请与制造商确认合规性。
CNFX 是开放目录,不是交易平台或采购代理。工厂资料和表单用于帮助你准备直接沟通。
CNFX 制造商资料、技术分类、公开产品信息和持续合理性检查。
说明目标数量、应用场景、交期和关键技术要求,用于准备 RFQ 或供应商评估。