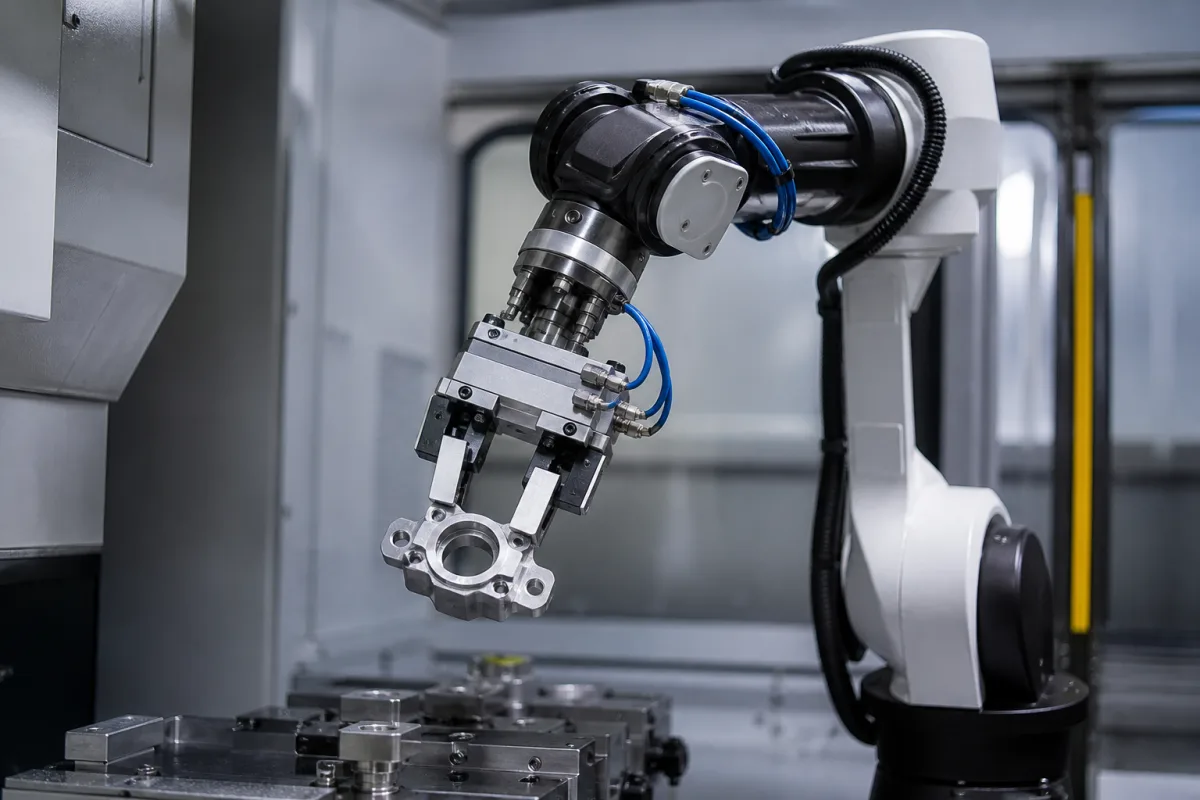
夹持器/机械臂通常通过气动、液压或伺服电动驱动。收到ATC控制器的命令后,执行器将机械臂移动到目标工具位置。夹紧机构(通常使用机械手指、夹头或卡口式接口)与标准化工具夹持器(如CAT、BT或HSK)接合。传感器确认牢固抓取和位置。然后机械臂缩回,沿编程路径运输工具,并将其插入或从机床主轴中取出。该过程反向进行以将工具返回存储。通过导向线性或旋转运动和反馈系统保持精度。
| 参数 | 典型区间 | 选型说明与越界后果 |
|---|---|---|
| 夹持力 | 500–2000 N | Required to securely hold tool during high-speed machining |
| 工具锥度规格 | BT30–BT50 | Must match spindle taperISO 7388 |
| 夹持范围 | Ø20–Ø100 mm | Range of tool shank diameters that can be gripped |
| 定位精度 | ±0.05 mm | Repeatability of tool placement in spindle |
| 工作压力 | 0.4–0.6 MPa | Below 0.4 MPa insufficient clamping force |
| 工作温度 | -10–60 °C | Outside range may affect seal integrity |
| 防护等级 | IP54–IP65 | Protection against coolant and chipsIEC 60529 |
| 材料 | 40CrMo–42CrMo | High-strength alloy steel for durabilityGB/T 3077 |
| 重量 | 5–15 kg | Affects tool changer dynamics |
区间为行业参考值,供询价时圈定范围用,不构成供应商承诺。下单前请向法人制造商核实每一项数值与标准。
诱因 → 失效模式 → 工程缓解
| pressure: | 0 至 10 bar |
| cycle life: | ≥1,000,000 次循环 |
| temperature: | -10°C 至 +60°C |
| gripping force: | 50 至 500 N |
不是客户评论,也不是实时热度。以下维度用于前期 RFQ 准备和供应商评估。
这些分值是采购评估维度示例,不代表真实客户评分、具体国家买家反馈或实时询盘。
主要功能是从主轴或刀库中牢固地抓取工具,将其运输到指定位置,并以精确定位释放,确保可靠的工具处理并缩短换刀时间。
常用的驱动方式包括气动、液压或伺服电动系统,这些系统移动机械臂并接合夹紧机构。
夹持器/机械臂设计用于与CAT、BT或HSK等标准化工具夹持器配合使用,并可容纳BT30至BT50等主轴锥度。
始终咨询法定制造商或供应商以确认具体型号的值,如夹紧力、夹持范围和工作压力,因为列出的参数是参考范围。
CNFX 是开放目录,不是交易平台或采购代理。工厂资料和表单用于帮助你准备直接沟通。
CNFX 制造商资料、技术分类、公开产品信息和持续合理性检查。
说明目标数量、应用场景、交期和关键技术要求,用于准备 RFQ 或供应商评估。