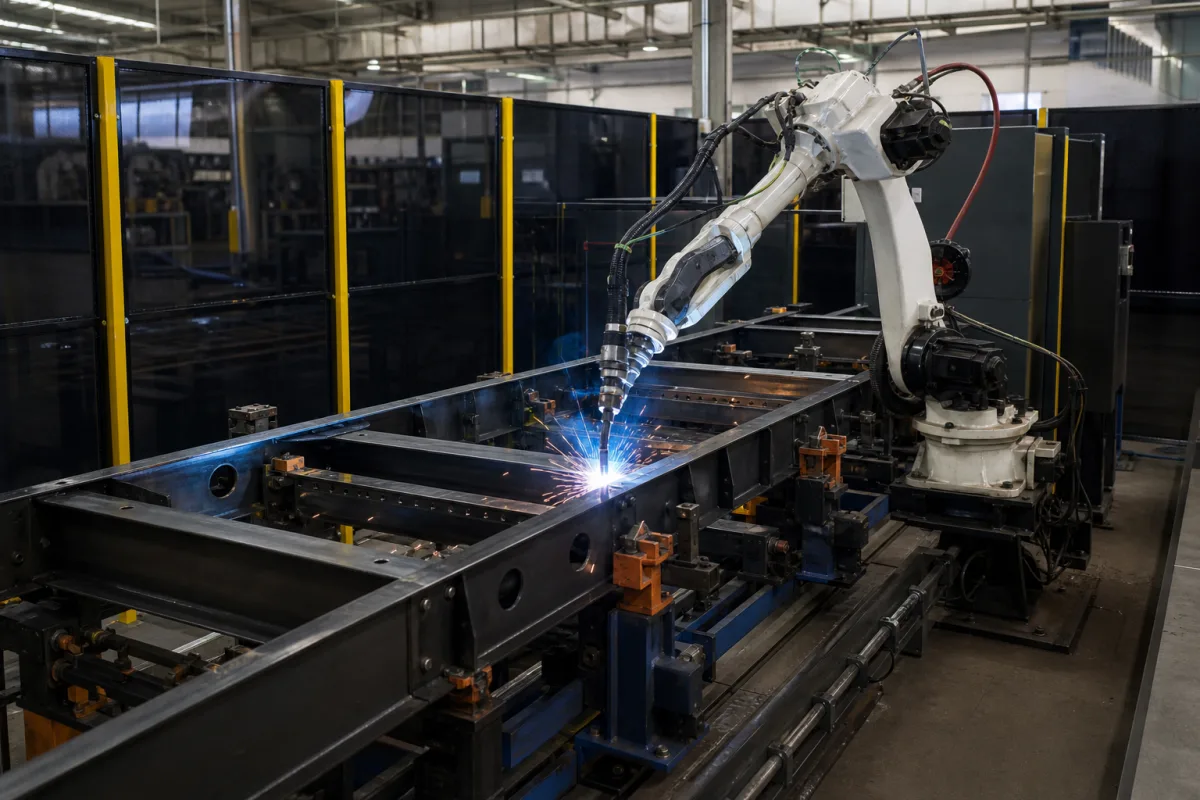
多轴机器人手臂携带焊枪,按照编程路径沿框架部件之间的接头沉积焊接材料,部件精确定位在重型夹具台上。系统采用电弧焊接工艺,配备自动送丝和保护气体输送。机器人的六个轴允许复杂的焊接路径。夹具台固定部件,确保接头对齐准确。焊接参数如电流和速度根据材料厚度和类型进行控制。系统在规定的温度范围内运行,并防尘防溅。控制柜容纳编程和控制系统。机器人的有效载荷能力可容纳焊枪和辅助设备。系统设计用于重复性、大批量生产,提供一致的焊接质量。它需要指定的电源和占地面积。系统的重复性确保多个循环中结果一致。工作原理基于自动化电弧焊接,这是常见的工业过程。
| 参数 | 典型区间 | 选型说明与越界后果 |
|---|---|---|
| 焊接速度 | 0.5–2.0 毫米/分钟 | 焊接操作期间的最大行进速度 |
| 定位精度 | ±0.05 毫米 | 焊接路径定位的重复性ISO 9283 |
| 最大车架长度 | 12000 米 | 可容纳的最长拖车车架 |
| 焊接电流范围 | 50–350 安培 | 适用于不同材料厚度的可用焊接电流 |
| 功率需求 | 380–480 千伏安 | 运行期间的电力消耗IEC 60038 |
| 轴数 | 6 | 6-axis articulated robot for complex weld paths |
| 最大负载 | 10–20 kg | Capacity for welding torch and ancillary equipmentISO 9283 |
| 重复定位精度 | ±0.02 mm | Ensures consistent weld quality across multiple cyclesISO 9283 |
| 工作温度范围 | -10–45 °C | Suitable for typical factory environments |
| 防护等级 | IP54 | Protected against dust and water splashesIEC 60529 |
| 机器重量 | 1500–2500 kg | Includes robot arm, base, and control cabinet |
| 占地面积 | 5000×4000 mm | Approximate area required for installation |
区间为行业参考值,供询价时圈定范围用,不构成供应商承诺。下单前请向法人制造商核实每一项数值与标准。
诱因 → 失效模式 → 工程缓解
| pressure: | 不适用(焊接工艺,非流体处理) |
| other spec: | 最大工件尺寸: 长15米 × 宽3米 × 高2米, 焊接速度: 0.3-1.5 米/分钟, 电源: 380-480V 交流电, 三相, 50/60Hz |
| temperature: | 5°C 至 40°C(操作环境) |
不是客户评论,也不是实时热度。以下维度用于前期 RFQ 准备和供应商评估。
这些分值是采购评估维度示例,不代表真实客户评分、具体国家买家反馈或实时询盘。
根据产品数据,该系统设计用于高强度钢和铝合金。然而,实际可焊性取决于具体的材料等级和厚度,应与制造商确认。
列出的最大车架长度为12000毫米(12米)。这是一个参考值,可能因具体配置和夹具设计而异。请与供应商核实您的应用。
产品数据引用了ISO 9283用于定位精度、重复性和有效载荷;IEC 60038用于功率要求;IEC 60529用于防护等级。这些标准仅用于验证,不表示认证。
工作温度范围为-10至45°C。这表示系统设计运行的环境条件。请确保您的设施满足这些条件。
CNFX 是开放目录,不是交易平台或采购代理。工厂资料和表单用于帮助你准备直接沟通。
CNFX 制造商资料、技术分类、公开产品信息和持续合理性检查。
说明目标数量、应用场景、交期和关键技术要求,用于准备 RFQ 或供应商评估。